2026年OpenAI开发者日上,技术团队成员Andrew Ambrosino与Ryan对谈,介绍将ChatGPT与Codex合并为统一体验的策略、桌面应用中本地化计算机访问的优势,以及构建ChatGPT Spaces以支持实时多智能体协作的技术难点。ChatGPT Space是ChatGPT与Codex内新推出的协作工作区,可供软件工程团队与其活跃的AI智能体实时协同工作。
本文提出构建生产级智能体AI的四步路线图:理解智能体认知架构,掌握ReAct、反思等推理范式及工具调用;引入持久记忆与图控制流,用LangGraph管理状态;设计多智能体协作与通信协议;做好沙箱隔离、可观测性与轨迹评估。
谷歌发布企业办公智能体Gemini Agent,可自主规划任务、跨应用调用工具并支持多智能体协作。它拥有独立企业身份、邮箱和日历,具备四种记忆机制,并能动态选择Gemini或Claude等底层模型。此举将与OpenAI、Meta的办公智能体展开竞争。
DeepSeek 推出 Harness 桌面端,提供开箱即用安装包,登录送 6 元赠金。产品定位从编程转向日常办公,可直接处理 Word、Excel、PDF 并生成 PPT。新增 Automation 定时任务、插件管理页面和语音输入等功能,支持用户自写插件。官方称约 60% 用户用过第三方插件,未来将建插件市场,并强化沙箱安全、多智能体协作与长期记忆。
该播客第256期回顾上周AI要闻:Anthropic发布Claude Fable 5.1,性能提升且降价;OpenAI预告Astra模型,具备关键网络能力,但引发安全争议;OpenAI与Hugging Face事件暴露多智能体协作风险,呼吁第三方审计。其他包括Nvidia增长预测、OpenAI广告收入及中国新模型发布。
Google Antigravity 推出Teamwork框架更新,结合Gemini 3.5 Flash实现多智能体协作,解决复杂长期挑战。在数学和理论计算机科学领域,解决了七个开放问题,包括Knuth猜想等;在系统工程中,从零构建了精确的RISC-V CPU模拟器;在开源软件中,优化了Eigen和ParlayHash等核心库性能。
AINS是一个开源AI原生系统框架,用于构建可运行的智能体基础设施,包含客户端Agent Runtime、服务端AI Gateway和多端应用。系统支持分层记忆、工具扩展、安全权限、多智能体协作及企业级部署,并兼容Native和WASM双运行环境,旨在提供统一、安全、可扩展的智能体运行底座。
MiniMax于2026年5月将Agent产品更名为Mavis,采用Leader、Worker、Verifier分工的Agent Teams架构,以提升长任务效率。实测表明,该架构在复杂可验证任务中有效,但短任务成本高。文章还提及M2.7商用限制、版权诉讼及蒸馏指控,强调多智能体协作需结构化,否则仅增加开销。
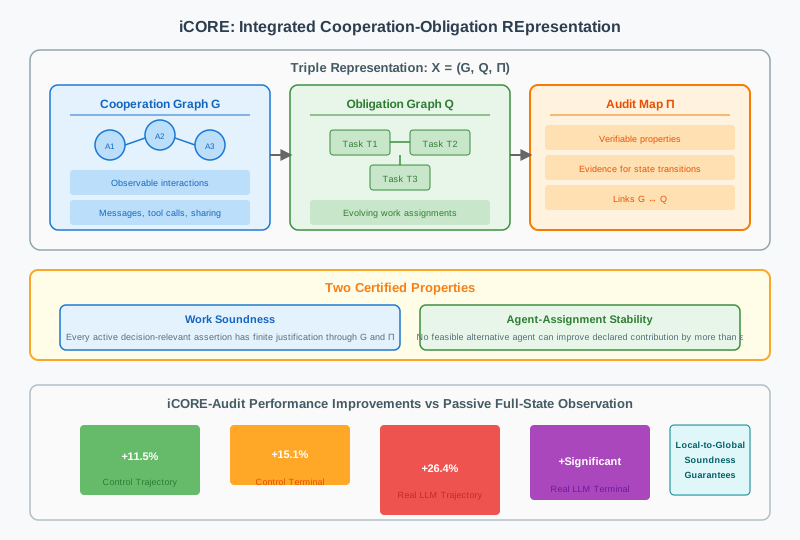
华盛顿大学团队提出iCORE框架,通过统一编码合作图、义务图和审计映射,解决多智能体协作的可审计性缺口。该框架认证工作健全性和分配稳定性,在真实LLM执行中实现轨迹质量提升26.4%,显著优于被动观测,增强责任追溯与工作验证能力。
Fable 5、Opus 4.8和GPT 5.6 Sol组成AI编程团队,分别负责规划、执行和审查。通过多智能体协作,效率翻倍且代码质量提升。关键规则包括:自己不能验收自己的工作、审查设上限、明确停止条件。Sol还兼职QA测试,用浏览器验证bug。开源工具Jinn支持配置团队,多AI协作正成为编程新趋势,但需平衡审查与效率。
文章探讨了多智能体协作在编程中的应用,Fable、Claude Code和GPT-5.6 Sol分别担任项目经理、开发者和审查者。通过分工合作,降低了开发成本,提升了效率。开发者利用Bash脚本实现模型间的通信,形成高效工作流。尽管存在对模型能力削弱的担忧,多模型协作框架确保了系统的稳定性和灵活性。
OpenAI 发布了 GPT-5.6 系列,包括 Sol、Terra 和 Luna 三个型号,强调性价比和性能提升。新模型在编程、设计和办公场景中表现优异,显著减少用户工作步骤和时间。同时引入多智能体协作和自动化功能,提升开发效率。安全性方面,增强了网络安全能力并实施了可信访问机制。
本文探讨了长期运行智能体失败的原因及解决方案,强调避免简单循环提示词导致的错误累积。作者建议通过明确需求、使用多智能体协作和维护共享记事本来提高工作流程的可靠性,并分享了可直接使用的开源方案,以减少返工时间,提高项目质量。
人工智能正从被动生成向具身智能转变,具身智能使机器能够在真实或虚拟环境中主动执行复杂任务。目前研究集中在统一物理语言、交互式世界模型和自主演化环境等方面,以推动通用人工智能的发展。HyperAI推荐了10篇相关论文,展示了具身智能在环境建模、任务执行和多智能体协作等领域的最新进展。
本文探讨了 Google ADK 的智能体架构,强调智能体的目标驱动执行与传统软件的区别。ADK 通过 Python 代码定义智能体的身份、使命和工具,支持多智能体协作。设计原则包括智能体是一等公民、代码优先和组合优于继承。文章还介绍了构建和运行智能体的方法,以及状态管理和上下文传递机制,强调通过声明目标让智能体自主推理的思维转变。
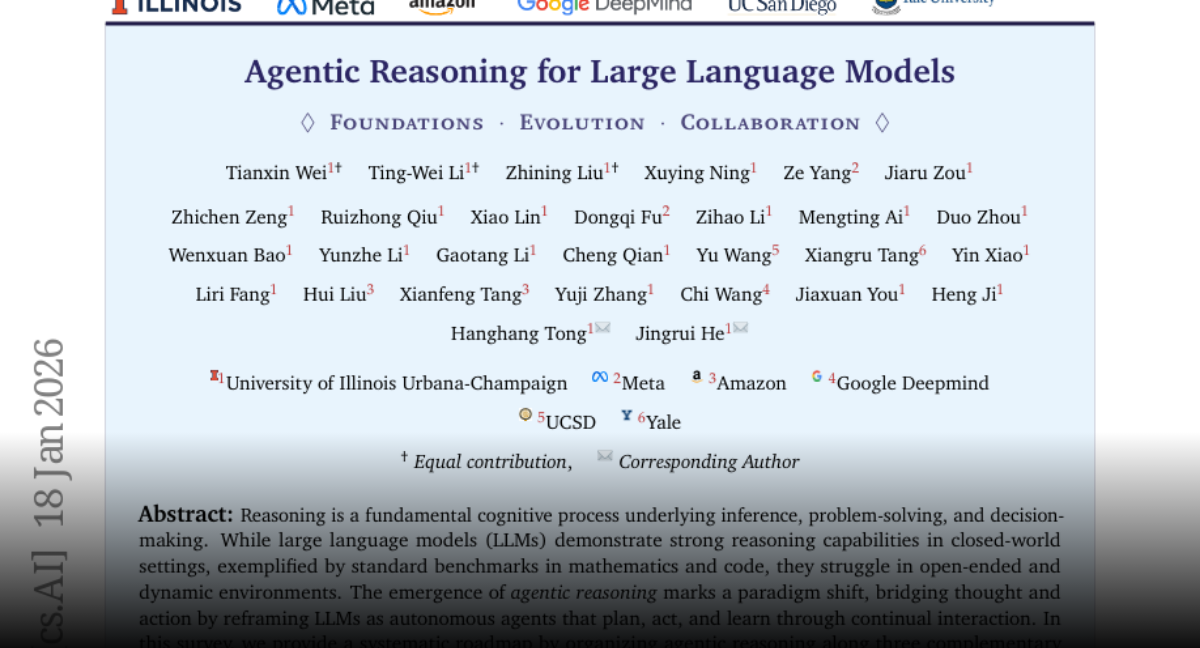
智能体推理正在推动AI从被动反应转向主动智能,具备规划、学习和协作能力。本文提出三层架构:基础智能体、自我进化智能体和集体多智能体,适用于数学、科学和医疗等领域。未来研究方向包括个性化推理和多智能体协作等挑战。
微软发布的.NET 10通过架构创新将人工智能整合为生态系统核心,提供统一构建块,解决SDK碎片化和数据集成问题。引入Microsoft.Extensions.AI标准接口和中间件模式,提升AI治理和开发效率,支持多智能体协作,推动智能应用高效构建。
Meta最近发布的报告首次提出心智世界模型,强调心理规律与物理规律同等重要。该模型旨在帮助智能体理解人类的意图、情感和社会关系,从而提升人机交互效率。尽管目前表现不佳,但在多智能体协作中具有巨大潜力。
本研究提出了“必要时才争辩”框架,以降低多智能体协作在提升大型语言模型推理能力时的计算开销和错误风险。该框架通过选择性激活争辩过程,提高效率并保持或超越现有系统性能,实验结果表明其能减轻错误传播,促进可靠响应的整合。
本文介绍了多种基于深度强化学习和多智能体协作的交通信号控制与规划方法,旨在提升交通安全、效率和鲁棒性。这些方法包括无信号交叉口优化、适应性实时控制及基于区域划分的信号控制系统。研究表明,这些新算法在性能上显著优于现有方法,有效管理复杂城市交通流量。
完成下面两步后,将自动完成登录并继续当前操作。