谷歌将Gemini AI助手引入苹果CarPlay,美国用户即日起可在Google Maps中通过Gemini图标进行语音对话,实现多步骤导航提问,例如推荐地点并规划避开收费站的路线。该功能此前已登陆Android Auto,此次CarPlay支持耗时近一年,并将在全球推广。目前未提及是否包含此前为Android Auto推出的个人智能功能。
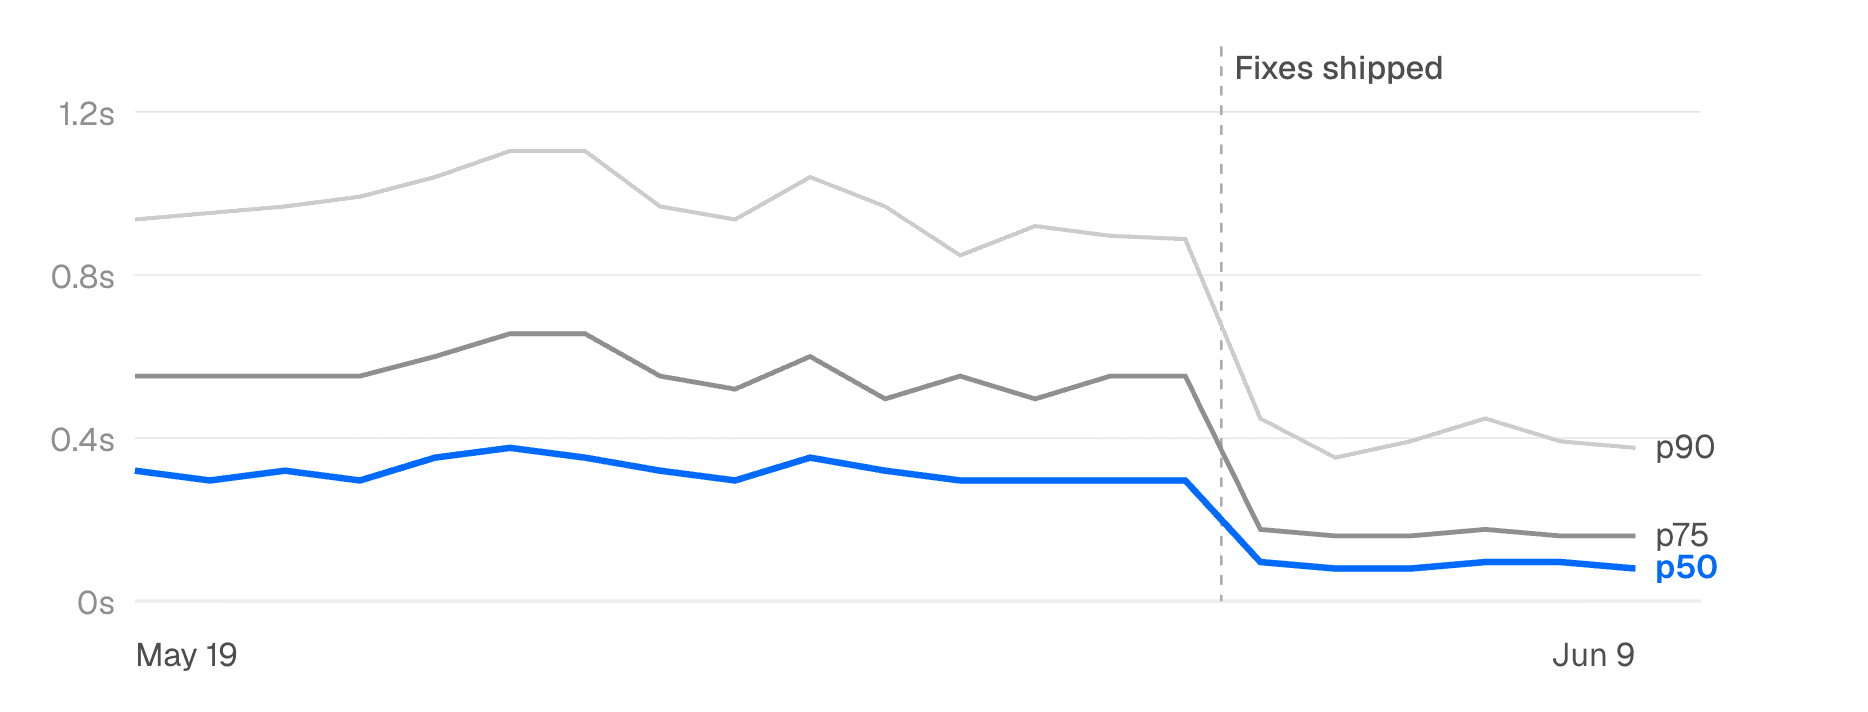
Next.js 16.4 推出部分预取与缓存组件,Vercel 用新 Skill 优化 v0 导航:预取可复用内容,返回时不再显示骨架屏。通过 instant() 测试驱动重构,按需预取并控制成本,最终整体日成本降 2.9%,请求成本降 14.4%。
谷歌笔记本键盘将F1、F2、F3键设为安卓导航键,分别对应返回、主页和应用切换,源自安卓5.0,在安卓17中仍作为手势导航的替代方案保留。作者认为返回键对未适配桌面的安卓应用实用,但主页键无法恢复应用原状,需另用快捷键。
Waze与梦工厂动画《遗忘之岛》联动,推出由H.E.R.配音的角色Jo导航语音,包含“Tayo na!”等台词,并上线复古心情和Jo的吉普尼车图标。该体验面向全球英文版用户,可在Waze菜单中启用。
Toolbox App 3.8版发布:macOS修复IDE更新问题,系统误报目录受保护时仍可手动更新;Windows恢复键盘导航,支持Ctrl+1/2切换标签、方向键浏览列表;清理残留目录时显示进度并禁用删除按钮。
亮源新创提出Physical AI三段范式:规模化预训练、对齐与部署,并发布三项技术。LightParkour用强化学习将单个动作扩展为可泛化技能分布;LightNav-0将2000+真实场景转为仿真数据,实现跨本体零样本导航;Light REACT让机器人在损伤后依交互历史调整全身行为。三者共同构成可规模化的具身基础模型学习闭环。
Discord 对屏幕阅读器用户的可访问性已改善,但仍需技巧。本文介绍基础导航:使用焦点模式配合 F6 键在服务器、频道和消息间切换,Ctrl+K 快速跳转,Ctrl+I 查看提及。浏览模式适合细读或复制文本。掌握这些策略可高效使用 Discord 进行日常交流。
作者测试了五款机器人割草机,发现其导航和操控性大幅改进,不再频繁卡住,草坪更健康。最佳选择是Segway Navimow X430,性能稳定且不卡顿;Dreame A3适合无RTK信号环境;Husqvarna适合开阔草坪;Mammotion导航可靠但转弯易伤草;Roborock是预算之选。虽仍需监督,但已能显著减轻割草负担。
出租车司机和救护车司机因阿尔茨海默病死亡率比普通人低约40%,关键在于实时空间导航锻炼海马体。伦敦出租车司机因高强度记忆训练,后海马体灰质增大。复杂路况环境降低发病率,固定路线驾驶无保护。日常主动换路、迷路等空间训练可积累认知储备,延缓痴呆。
本文介绍了智能体网页导航技术,标志着AI从被动检索转向主动解决问题。它通过DOM或截图观察网页,执行点击、填表等操作,采用“推理-行动-观察-反思”循环。当前基准测试成功率仅20-30%,OpenAI和Google已推出产品化API,但面临安全、可靠性和成本挑战。未来需提升泛化能力并建立安全框架。
Next.js 16.3 通过运行时预渲染动态内容并缓存于浏览器,实现即时页面导航。v0 平台利用新 `instant()` 测试助手和代理循环,为慢导航编写失败测试、应用修复直至通过,最终优化了关键页面,并新增16个测试防止回归。此方法将模糊的“快速”体验转化为确定性验证,展示了框架在代理时代的重要性。
该文章介绍了作者网站及CPAN上多个软件包的更新,重点描述了CPAN::MetaCurator V 1.27的重大重构:处理流程从单次数据遍历改为使用Tree::DAG_Node对象存储数据,支持多次遍历,并计划在下一版本中使“See also”中的主题名称可点击,以提升导航体验。
ABot-AgentOS是一种通用机器人智能体操作系统,旨在解决具身智能中的推理与执行、泛化和持久记忆等挑战。该系统结合多模态感知、记忆和推理,支持机器人在物理世界中的长期交互。通过边缘-云协同架构,ABot-AgentOS能够高效执行任务并优化技能,其多模态记忆系统确保机器人持续学习和利用经验,提升智能体整体能力。
1956年,程序员Edsger W. Dijkstra在阿姆斯特丹的咖啡馆中构思了Dijkstra算法,该算法对导航、网络和机器人技术产生了深远影响。新视频探讨了该算法的历史和工作原理,包括如何将道路和城市转化为抽象数据结构,以寻找最短路径,并通过Python实现。
Visual Studio Insiders 18.9引入全代码库索引(WCI),显著提升C++项目的符号信息检索效率,优化代码导航和语义文件着色,支持CodeLens引用功能,提升开发体验。WCI通过更深层次的索引加快符号上下文访问速度,特别在大型代码库中提高开发者工作效率。
HoloAgent-0是一个统一的具身智能体框架,旨在解决物理机器人执行中的挑战。它通过Embodied AgentOS将自然语言指令转化为可执行技能图,结合空间和时间记忆,支持任务规划、监控和故障恢复。该框架提升了机器人在复杂环境中的导航、操作和协作能力,并通过真实机器人硬件评估展示了在长时序任务中的有效性。
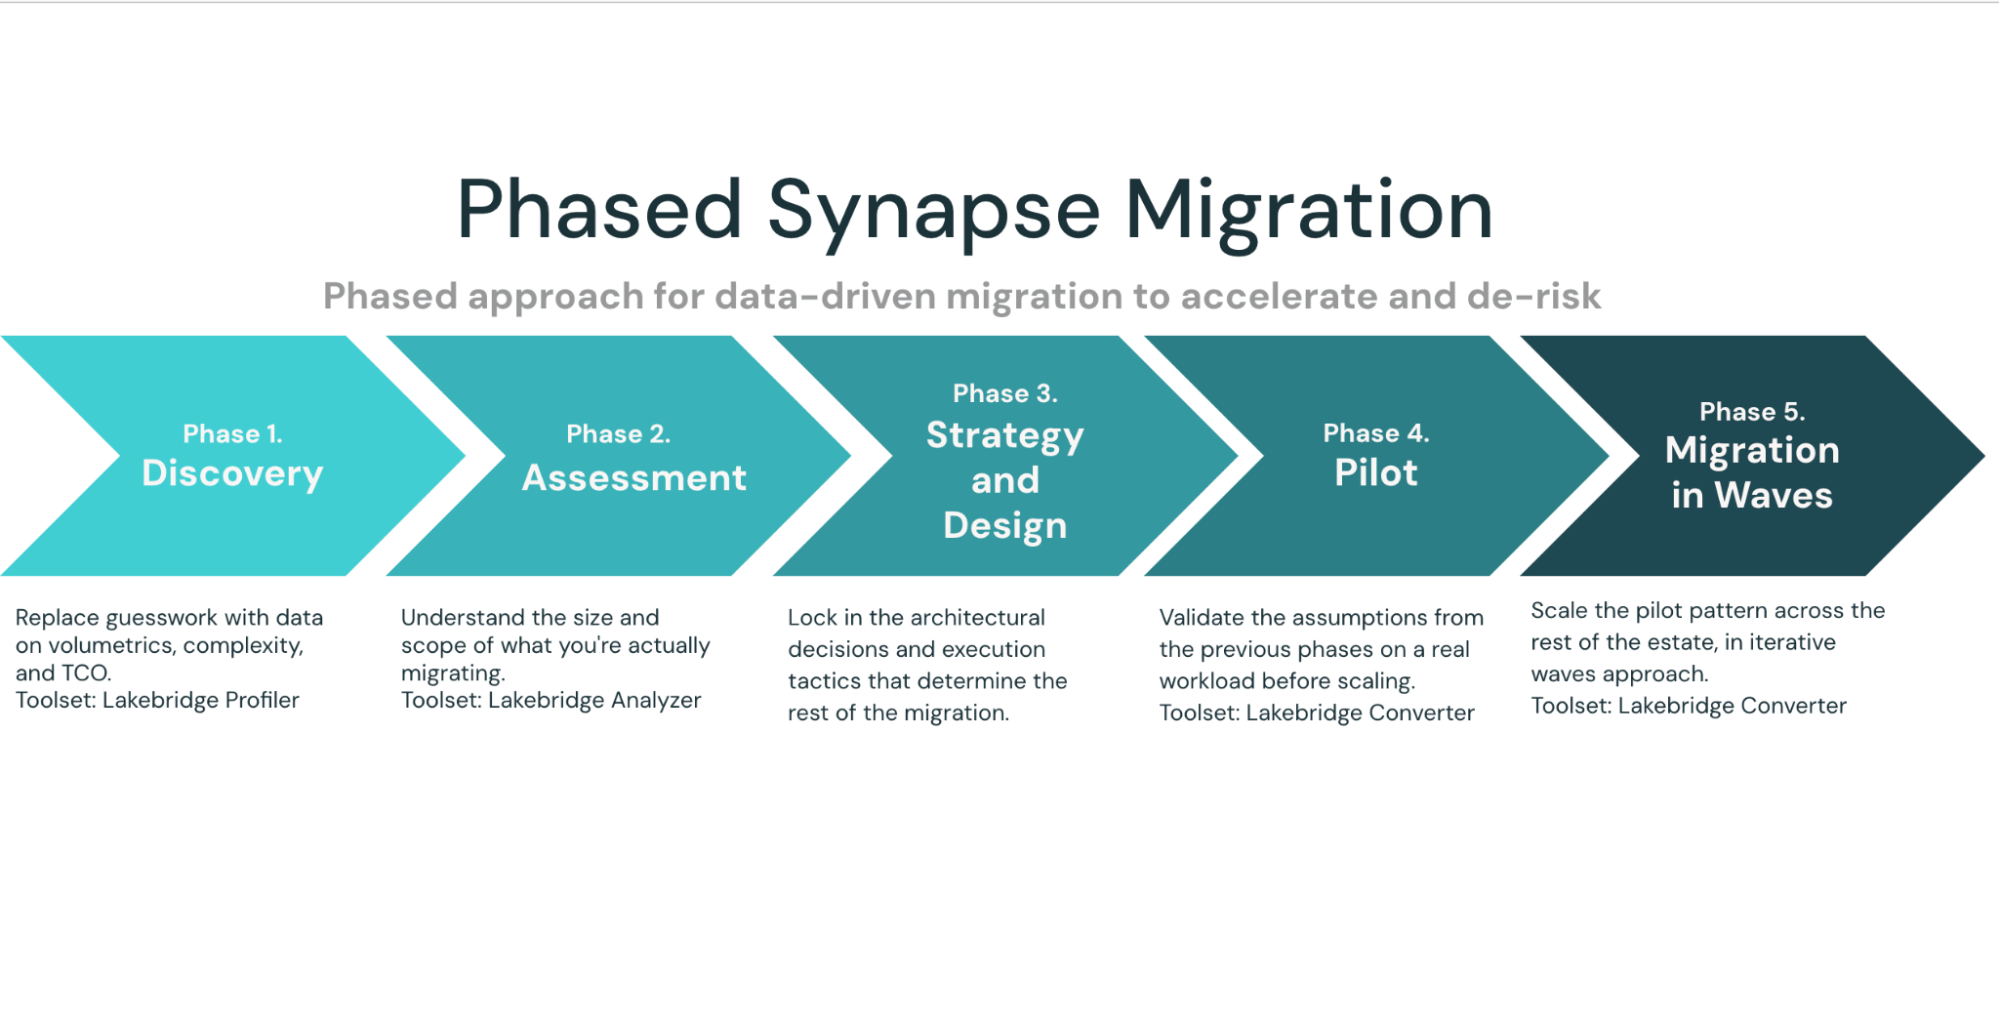
本文讨论了从Azure Synapse迁移到Databricks Lakehouse的实用指南。迁移的驱动因素包括简化架构、加快数据交付和降低成本。迁移过程分为几个阶段:评估现有环境、设计架构、代码转换和验证。成功的迁移不仅是技术项目,还需简化平台、消除复杂性,并现代化操作实践,以支持未来的数据分析和AI需求。
阿里巴巴旗下高德推出Phys AI Data数据系统,包括Phys AI Foundry和Phys AI Map,旨在解决物理AI训练与应用中的数据问题。Phys AI Foundry提供高质量训练数据,支持机器人在真实场景中学习;Phys AI Map为机器人提供可理解的空间地图,帮助其在开放环境中导航。该系统已向具身智能行业开放,支持API接入,降低企业数据采集成本。
蚂蚁灵波推出的LingBot-Vision和LingBot-Depth 2.0显著提升了机器人对透明和复杂物体的视觉识别能力,增强了物体边界和空间关系的识别,从而提高了抓取和导航的稳定性。这一进展对家庭服务和工业巡检等场景具有重要意义,标志着具身智能在视觉感知领域的突破。
本文讨论了技术博客的页面升级,旨在改善用户体验。通过重新设计导航、卡片样式和移动端布局,提升页面的秩序感和可读性,确保交互流畅,避免粗糙感,最终目标是创建一个更清晰、轻盈的界面。
完成下面两步后,将自动完成登录并继续当前操作。