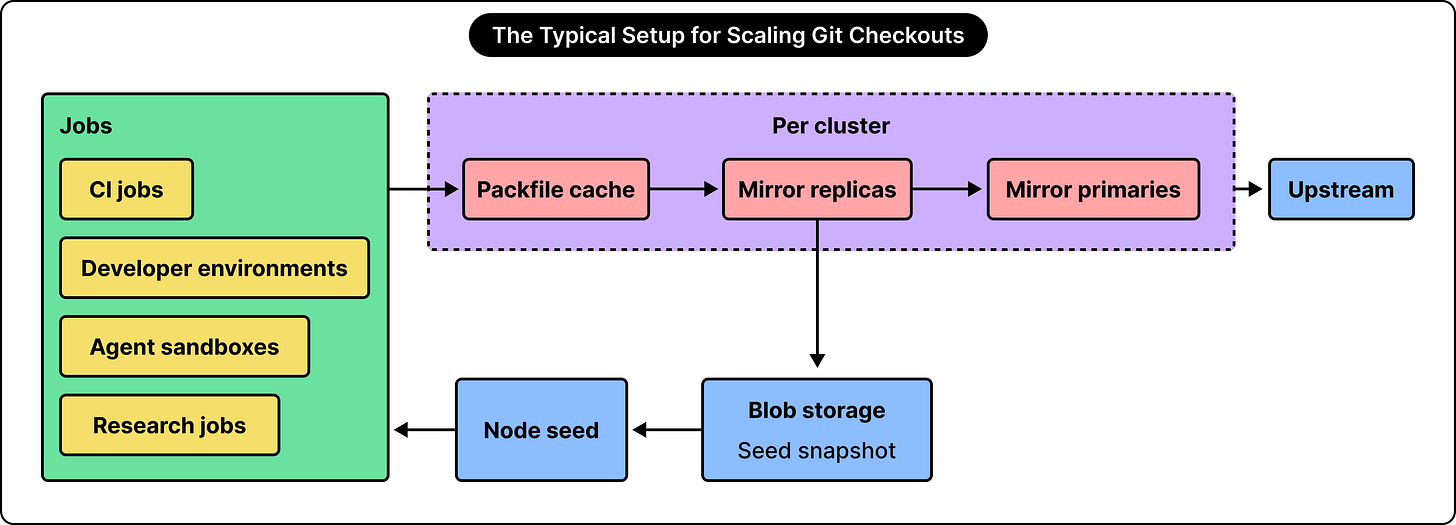
Anthropic因AI生成代码激增导致Git基础设施不堪重负,遂自研源码控制系统Scion。Scion采用客户端-服务器架构,由服务器集中处理历史查询、差异计算与提交,客户端仅缓存所需对象。变更以changeset记录,元数据存于Spanner,文件内容存于云存储。系统利用内容寻址实现不可变对象与多级共享缓存,大幅减少重复传输与计算,支撑每日数万次合并与数千万次检出。
OpenAI 披露其内部 Git 后端 Pando:AI Agent 的高并发使传统 Git 不堪重负。Pando 保留 Git 协议,以因果一致性支持不同分支并行写入,并通过 Packfile 复用、区域缓存和分层 Compaction 提升读取吞吐,使 Push 中位延迟降低近 5 倍,日处理近 1PB 数据。系统用 Rust 实现,Codex 参与开发,并以 Lean、TLA+ 验证正确性,10 周内投入生产。这表明 AI Agent 正倒逼软件基础设施重构。
在第七届水电、新能源工控安全交流会上,绿盟科技王晓鹏分享了水电工控安全实践,提出“一个资产底座+两条检测主线”架构,涵盖资产梳理、配置核查、外联检测与联动处置,采用旁路无扰动部署、分三期实施,可将配置核查周期压缩至小时级并降低外联告警误报。
A社因Claude参与开发,代码合并量从日均2500项增至3万项,Git难以支撑,遂用自研系统Scion替代。Scion采用客户端服务器架构,缓存命中率超99%,资源占用降至0.05%,检出速度提升百倍。该系统由7人团队5个月完成,专为超大型单体仓库和高密度智能体工作流设计,不适合替代Git,且无开源计划。
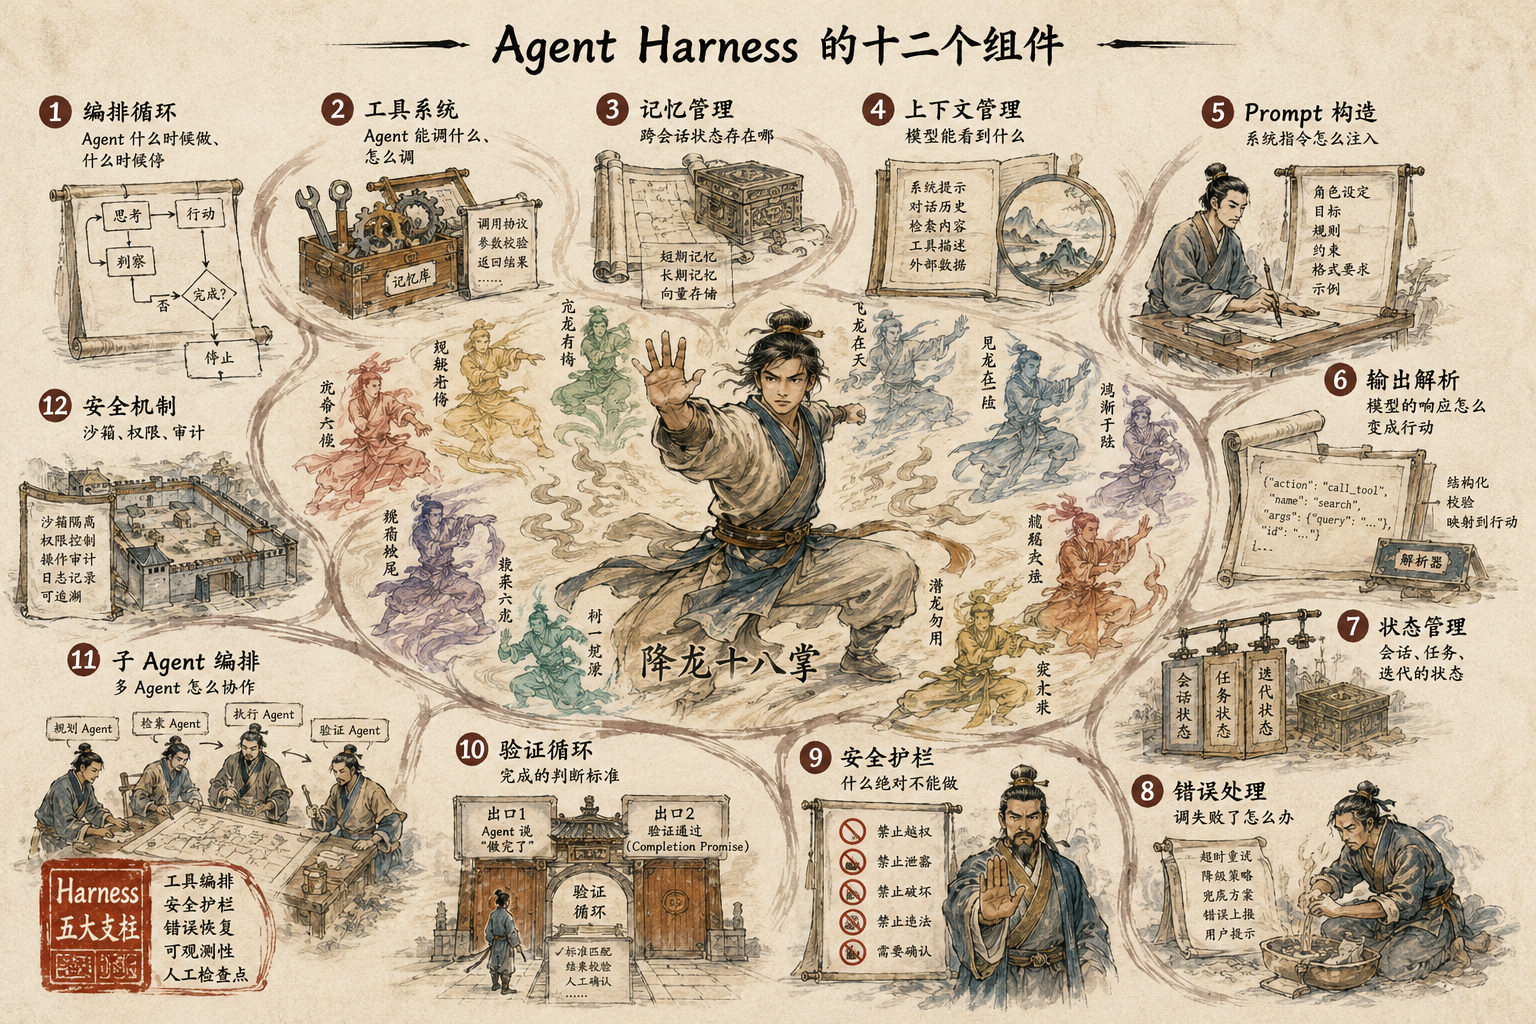
Harness Engineering 关注安全有效地构建 AI Agent,通过设计控制系统(如编排循环、工具系统和安全护栏)确保模型在执行任务时的安全性和可控性。Claude Code 是目前最完整的 Agent 产品,具备多层次的安全机制和灵活的配置管理。不同平台(如 Codex 和 Pi)在设计上各有侧重,适应不同应用场景。
这篇文章探讨了将 AI 编程视为控制系统的设计原理,强调验证和协调的重要性,而非仅仅生成代码。介绍了 beecodeai 产品如何通过任务管理、反馈回路和异质验证来应对复杂性,确保代码质量。核心理念是以“任务”为中心,简化流程,增强实时沟通与追溯能力,从而提升编程效率和准确性。
自主编程正从“更好的提示词”转向“更好的控制系统”。工程师们通过目标、评估器和循环设计自主编程 Agent,使其在无须人类干预的情况下持续工作。目标定义期望的最终状态,评估器验证成果,循环系统监控进度并调整指令,确保 Agent 在失败时能继续尝试。有效的验证器和可视化工具是实现自主性的关键,帮助工程师优化工作流程和提高效率。
本文探讨了控制论视角下的AI编码,强调阿什比的必要多样性定律对AI编码的影响。随着环境复杂性的增加,AI在生成代码时面临控制失效的风险。文章分析了控制系统的五个组件及其相互作用,指出AI在编码中的角色和局限性,强调人类在控制回路中的重要性,并提出有效的控制架构和注意力管理策略,以确保AI的可靠性和有效性。
现代网络基础设施日益复杂,网络工程师需要可靠的记录系统来管理配置和变化。NetBox Labs 提供工具帮助架构师绘制网络架构,确保网络与设计一致。通过持续映射和比较,NetBox 能发现偏离记录的变化,帮助工程师识别网络的增长或漂移。网络工程正在向定义意图转变,未来依赖于持续执行的系统。
Vizia 0.4.0版本发布,新增响应式系统重构、CSS变量支持和本地化改进等功能,性能显著提升,优化了控件和视图的无障碍访问。该框架采用纯Rust编写,适合桌面GUI应用程序的声明式开发。
AI的生成质量依赖于人类的审美和反馈。Peter Steinberger指出,AI缺乏审美判断,可能产生高质量但无灵魂的作品。创造过程应从模糊开始,通过尝试和反馈不断修正方向。有效的合作需要人类持续参与,提供明确的方向,避免过早放手给AI。最终,AI与人类的结合才能产生高质量成果。
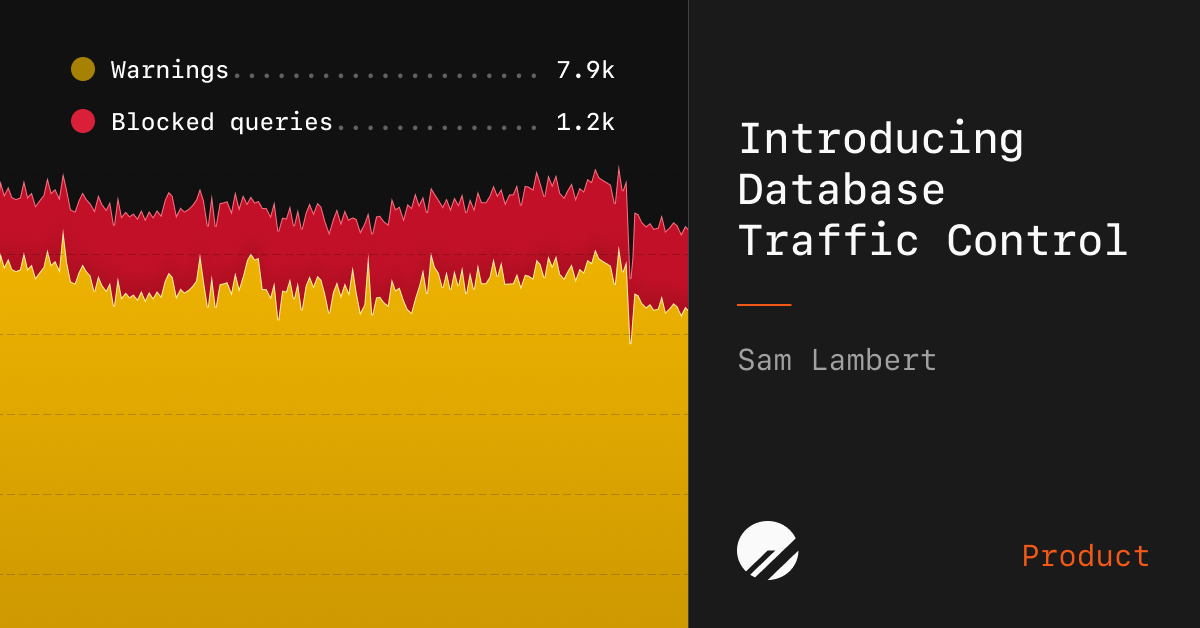
PlanetScale推出的数据库流量控制系统旨在解决Postgres在查询流量管理上的不足。该系统允许用户实时设定数据库资源使用预算,针对特定查询设置限制,以防止性能下降。用户可以根据查询模式和应用名称创建预算,并在警告模式和强制模式之间切换。流量控制有助于应对数据库事件、优先级流量管理和多租户应用中的客户保护。
现代工业移动机器人软件生态系统已从依赖物理基础设施的AGV转向自主移动机器人(AMR),核心竞争力在于软件架构的复杂性与可扩展性。C#和.NET平台成为开发基础,VDA 5050协议实现了不同制造商AGV的通信标准化,促进了互操作性。ROS#项目则实现了C#与ROS的高效通信,推动了数字孪生和虚拟调试的发展。未来AGV控制软件将融合多种技术,以提升工业应用的灵活性与效率。
现代工业移动机器人软件生态系统已从依赖物理基础设施的AGV转向自主移动机器人(AMR),强调软件架构的复杂性和可扩展性。VDA 5050协议促进了不同制造商AGV的互联互通,C#及其开源库在开发中起到了重要作用,推动了标准化和高效集成。
本文介绍了为正运动ZMotion系列控制器设计的高性能C#软件开发包ZMotionSDK,基于.NET 8.0开发,提供高效的运动控制解决方案,支持多种连接方式、实时监控和智能回零等功能,显著提升工业自动化应用的开发效率与稳定性。
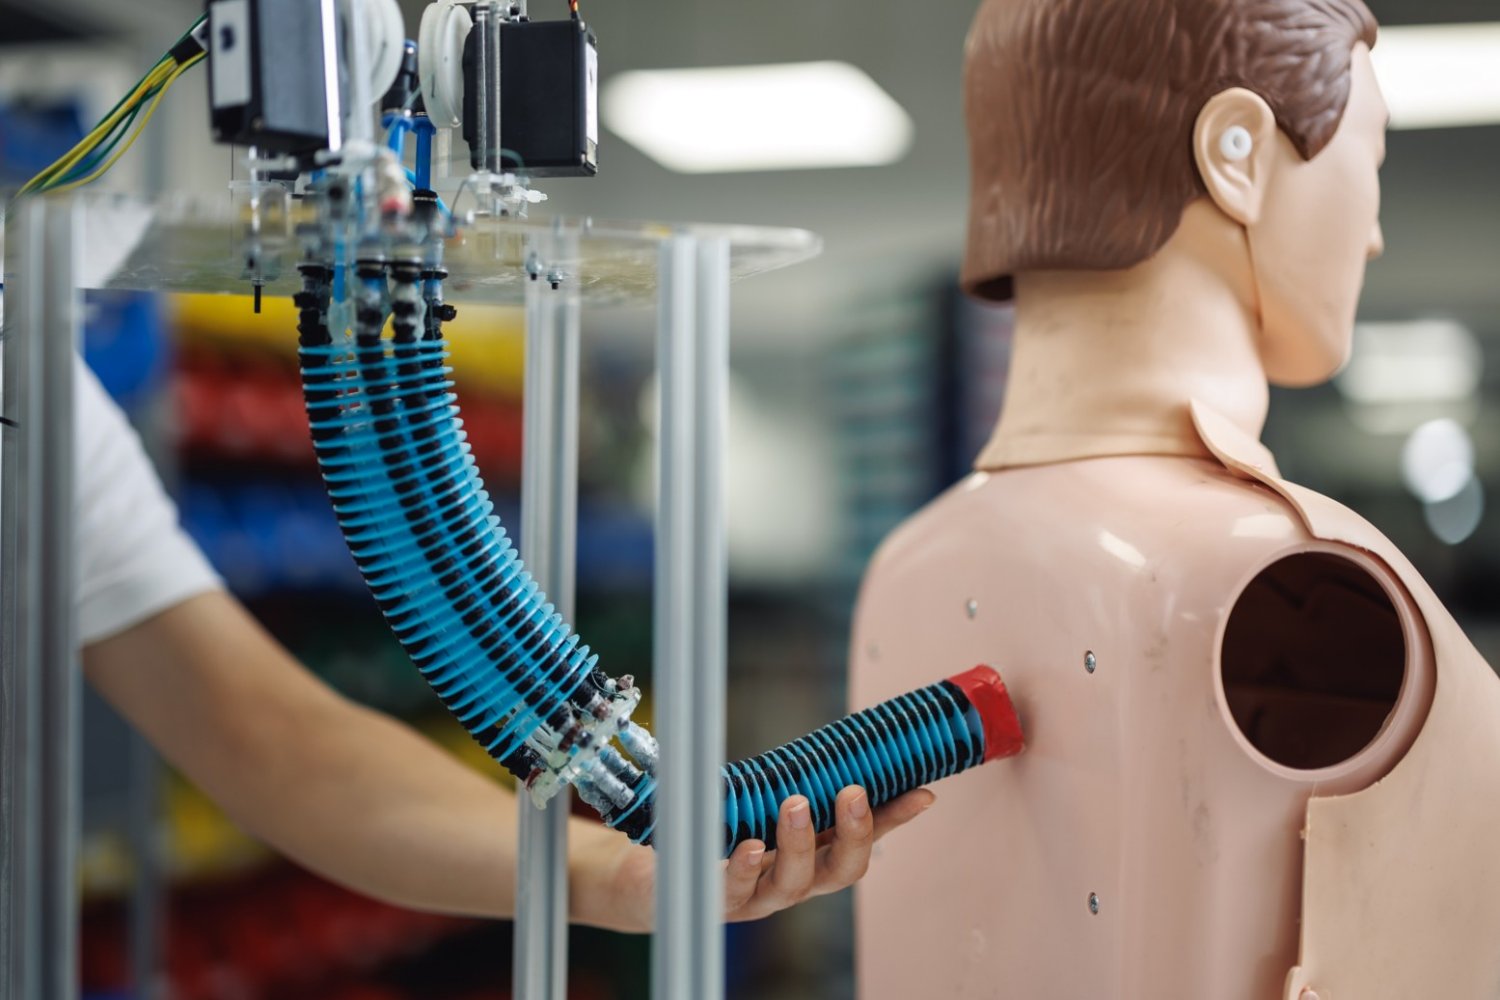
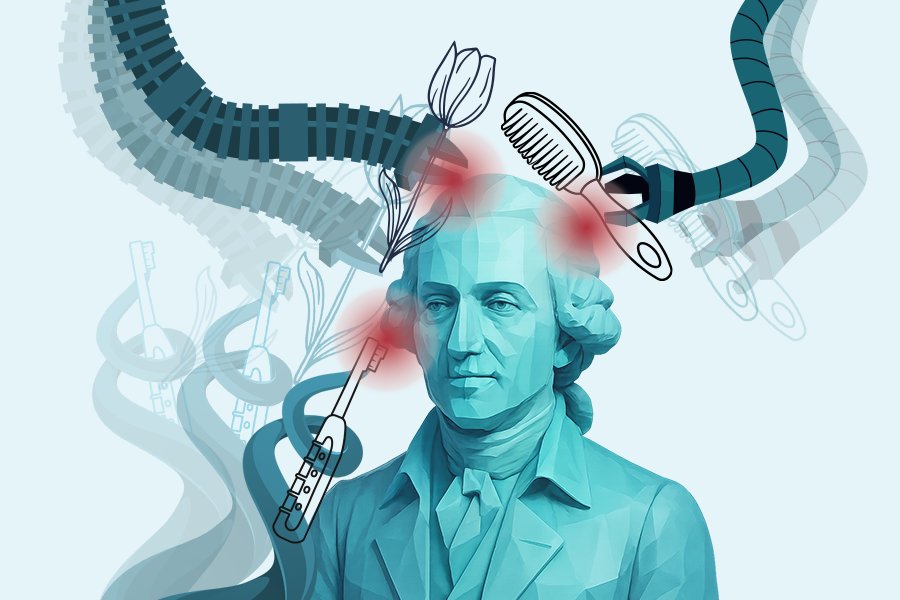
一种新型人工智能控制系统使软机器人手臂能够一次性学习多种动作,并在新场景中实时调整,无需重新训练。这一突破提升了软机器人的智能性和适应性,尤其在助理、康复和医疗领域。研究由新加坡-麻省理工学院联盟的M3S团队主导,灵感来源于人脑学习,增强了软机器人的稳定性和安全性。
这是一款基于.NET 10开发的免费开源远程控制系统,支持Windows和Linux,功能强大,适合集中管理服务器和员工电脑。核心特点包括无使用限制、跨平台控制、大规模并发连接和一键部署,确保用户数据安全。
本文介绍了一种基于.NET平台的工厂自动化库,集成软PLC和HMI组件,简化自动化系统构建,支持自定义功能块和实时调试,适合学习和小型控制场景,提升开发效率。
研究人员开发了一种新型软机器人手臂,能够实时感知和调整抓取力,模仿人手的灵活性。通过结合非线性控制理论和物理建模技术,实现了“接触感知安全”,确保机器人在执行任务时不会施加过大力量。这种机器人在医疗、工业和家庭等领域具有广泛应用潜力,能够安全地与人类和脆弱物体互动。
在工业4.0背景下,基于WPF框架的工业上位机控制系统通过领域驱动设计(DDD)提升了开发效率和用户体验,集成了设备监控、数据采集和报警管理等功能,支持远程运维和多终端适配,满足企业数字化转型需求。
完成下面两步后,将自动完成登录并继续当前操作。