复盘OntoDB(单LSM引擎支持12种数据模型)中227万化合物指纹HNSW索引召回异常:Recall@50低于Recall@10。排查发现三类根因:多样性剪枝使用严格小于号,在离散Tanimoto距离下大量并列被误剪;删除集合与向量状态未持久化,产生44万“幽灵”节点;导入分页断流、抽样偏差、列清单缺fp、版本选择bug叠加导致指纹丢失。修复后id-recall@10由0.844升至0.9784,节点数与SQL精确对齐。
复盘OntoDB(Rust多模数据库)227万化合物指纹HNSW索引召回异常:Recall@50低于@10。排查发现三类根因:多样性剪枝使用严格小于号,离散Tanimoto距离大量并列导致新节点被误剪;删除集合等内存状态未持久化,产生44万“幽灵”节点;导入分页断流、抽样偏差、列清单缺fp、版本选择bug叠加导致指纹丢失。修复后id-recall@10由0.844升至0.9784,节点数与SQL精确对齐。
研究探讨用户自主设计个人感知系统时的本体边界协商问题。采用“绿野仙踪”法设计两种开放式探针,让参与者训练个性化机器学习系统并进行为期一周的日常使用研究,识别出四类协商场域:现象边界、主体与关系、信号与噪声之分、数据客观性,并提出相应设计支持思路。
帕兰提尔通过“本体”将机构隐性知识转化为可计算资产,其FDE驻场服务但系统所有权归客户,实现人机协同而非替代。前沿实验室模仿FDE却用客户数据训练模型,意图夺取生产资料,属于“货物崇拜”。帕兰提尔依靠信任与垂直整合构建经济计算,二季度营收增长93%,营业利润率47%,商业客户达653家。
Glyph系统利用多智能体LLM自动补全企业数据目录的列描述并打治理标签。描述器基于生产该列的管道源码生成描述;标注器并行运行描述、正则和元数据三种策略,再用RRF融合。微调MiniLM编码器使检索NDCG@10从0.55提升至0.92。系统强调无值、代码溯源、逐标签溯源与优雅降级,使多智能体编目可审计、可生产运营。
企业数据架构长期假设结构清晰、人可理解,但AI代理缺乏业务语境,易给出自信却错误的答案。文章主张构建“本体”层,连接数据与业务含义,明确权威定义、计算与权限。应只治理关键概念,长尾知识从现有资产中持续学习,避免全企业建模沦为搁置项目。本体结合治理可提升代理准确率与可信度,使其从报告走向可信行动。
LightNav-0是一种基于Qwen3-VL-4B构建的紧凑通用具身导航模型,无需任务特定预测头。它通过双通道指向接口(可供性点与物体点)表达空间意图,并利用残差向量量化动作分词器将意图映射为10个SE(2)航点,实现精确连续控制。模型采用时间感知视觉历史压缩、具身推理中期训练、监督微调与强化学习,单一模型即可支持指令跟随、开放词汇物体导航和视觉跟踪,训练数据覆盖2K+场景、4K+小时。
亮源新创提出Physical AI三段范式:规模化预训练、对齐与部署,并发布三项技术。LightParkour用强化学习将单个动作扩展为可泛化技能分布;LightNav-0将2000+真实场景转为仿真数据,实现跨本体零样本导航;Light REACT让机器人在损伤后依交互历史调整全身行为。三者共同构成可规模化的具身基础模型学习闭环。
本文探讨企业业务本体在AI落地中的实践,强调先明确处理对象再谈方法。通过DesireCore合同审查案例,指出多Agent协作需固定对象、版本和交接内容,用文件保存本体,固化规则阻断错误,回执记录证据。建议从历史任务起步,测试缺件场景,避免过度建模,聚焦跨系统、规则多的高风险工作。
本体论源于哲学,现成为AI落地企业的核心。它解决大模型在企业中的“语义断层”,通过业务对象、关系、动作和规则构建“业务说明书”。Palantir成功实践验证其价值。企业应从轻本体起步,结合大模型降低构建门槛,分阶段推进,让AI从“理解数据”到“执行任务”,实现业务可落地。
科大讯飞成立新公司“爻方智能”,由潘嘉带队研发机器人大脑。团队认为主流VLA架构非终局,世界模型缺乏本体认知,提出“Embodied-Omni”方案,融合理解、预测、动作,通过逆运动学训练本体感知,并采用大脑-小脑协同架构,以有限数据提升泛化能力,推动机器人跨过实用门槛。
OpenClaw.NET 是数字员工的“语义大脑”,负责理解企业而非保存全部数据。在构建数字员工时,企业需明确哪些数据应存入本体,以避免数据同步问题。核心原则是先考虑存储量,再进行本体工程。
软通动力在北京的伙伴大会上发布了“软通数智本体平台”,旨在推动人工智能与制造业的深度融合。该平台通过统一的“数智本体”解决复杂工业逻辑问题,支持智能排程和设备维护。同时,大会签署了多项战略合作协议,聚焦算力和商业航天等领域。
生数科技推出的MotuBrain是一款具身智能机器人通用大脑,具备世界模型的预测和行动能力,展现出卓越的物理理解和行动能力。MotuBrain通过统一建模在多种任务中高效执行,特别是在复杂长程任务中表现出优势。生数科技的双轨战略结合视频生成和物理执行,推动了通用机器人大脑的发展。
银河通用推出的LDA-1B模型在具身智能领域实现了数据的统一利用,突破了传统模型的局限。该模型有效整合多种数据源,快速适应不同机器人,降低数据获取成本,推动了行业技术进步和产业化进程。
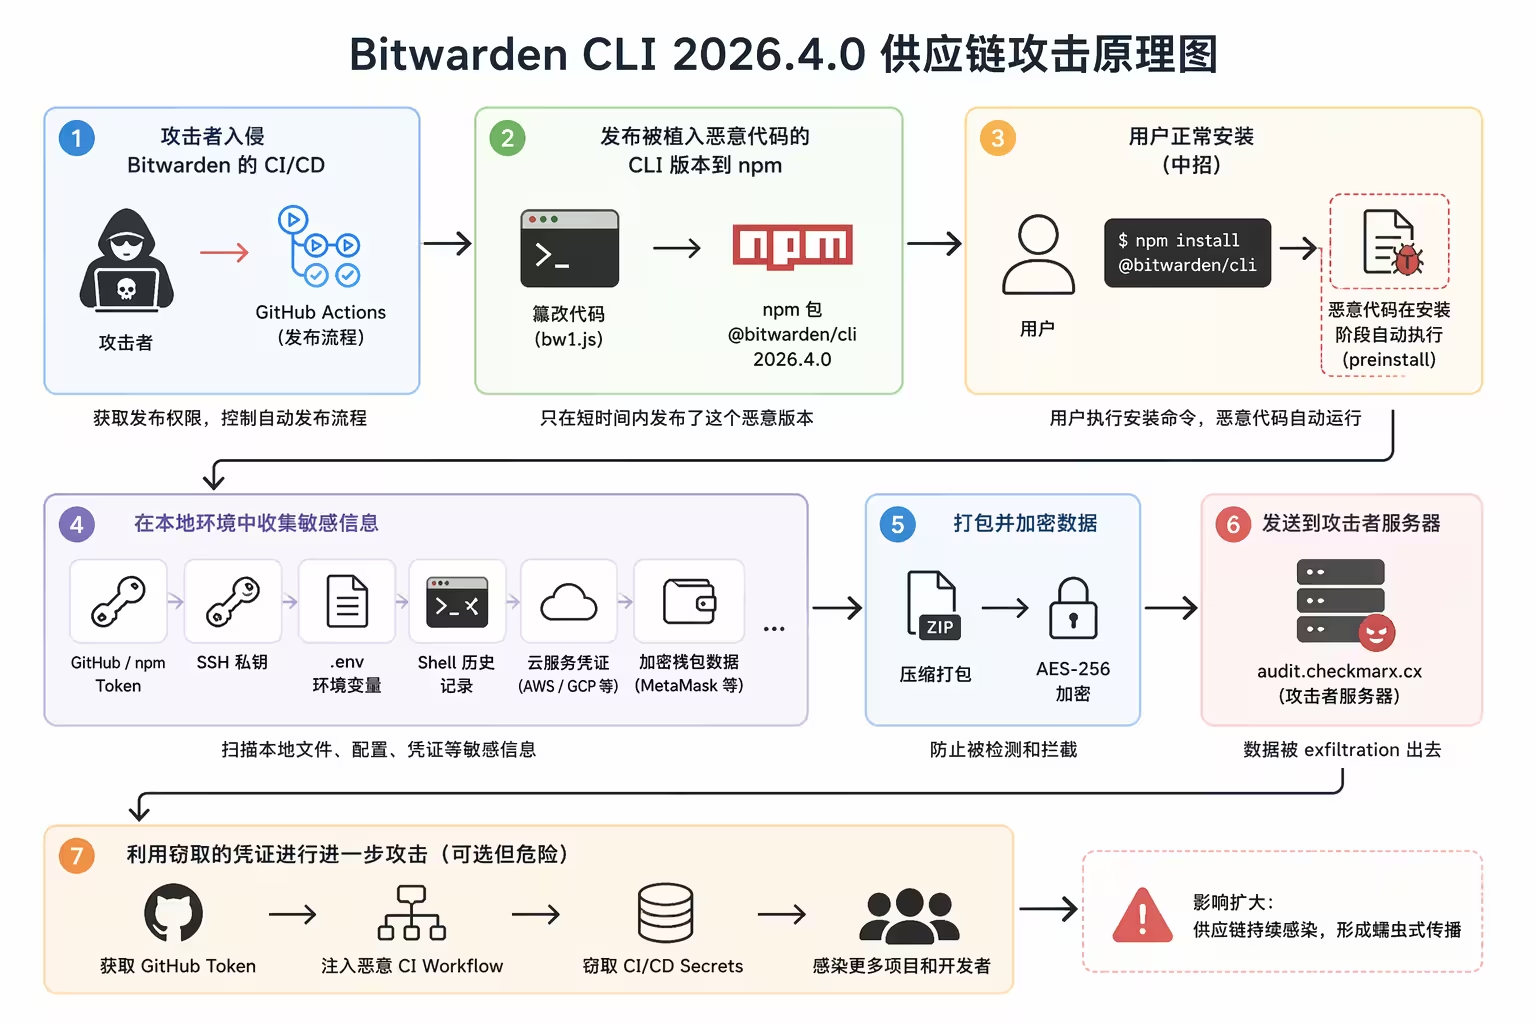
Bitwarden 的命令行工具 @bitwarden/cli@2026.4.0 版本遭到攻击,恶意代码被植入,可能导致用户敏感信息泄露,如 GitHub token 和 SSH 私钥。官方确认用户的 Vault 密码库未受影响。
本文探讨了人形机器人在“行走-操作”任务中的挑战,提出了一种集成式全身操控系统,结合强化学习、VR遥操作和触觉感知。研究者开发了具身触觉梦境的Transformer(HTD),通过多模态学习提升机器人对接触状态的理解和反应能力,简化了学习过程,旨在提高人形机器人的操作能力和灵活性。
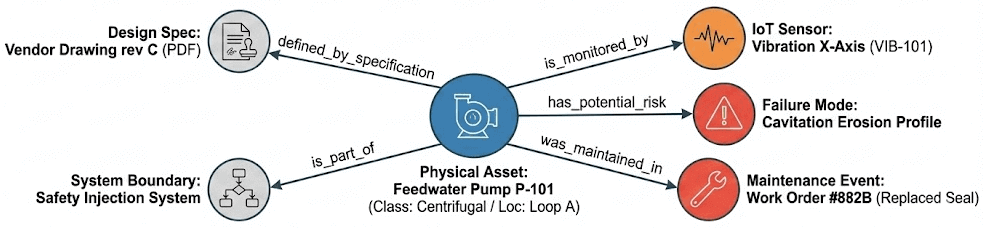
设计验证和配置控制要求不断确认变更的可接受性。工程师需重建组件上下文,手动查找相关数据,过程繁琐且易出错。通过构建本体,组件身份与要求直接关联,简化信息检索,提高效率,确保合规性和安全性。这种结构化方法减少重复工作,加快决策,支持核能行业数字化转型。
三元组和本体在智能体应用中各有优势。三元组基于RDF标准,适合开放数据网络,灵活性高;而本体则更适合企业决策,具备行动能力。选择取决于具体目标,二者并不竞争。
本文介绍了一种新型机器人学习模型X-VLA,采用软提示技术以提升跨具身机器人学习的适应性和泛化能力。通过引入可学习的嵌入,X-VLA有效解决了不同硬件和任务环境下的异质性问题,增强了模型在多样化数据集上的表现。该模型在多个基准测试中表现优异,展现出在灵巧操作和适应新领域方面的强大能力。
完成下面两步后,将自动完成登录并继续当前操作。