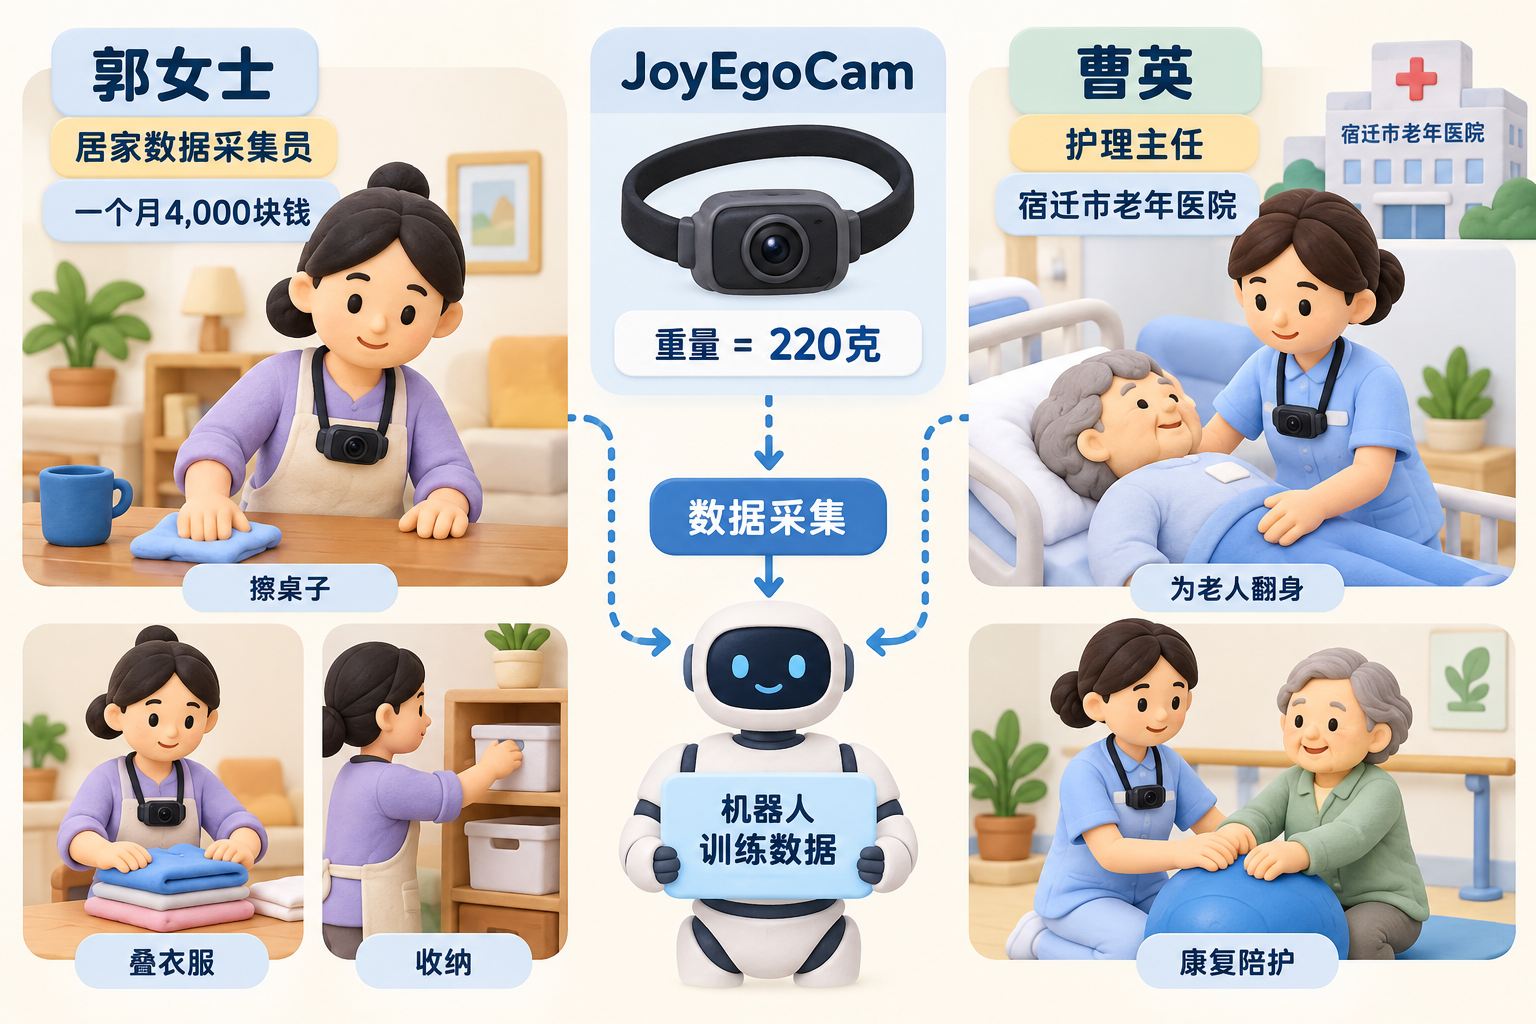
文章以胖东来“四年学员制”和京东“涅槃项目”为例,指出机器人时代普通人难被完全取代,但需与机器人协作。出路包括:跟人打交道、做机器人“最后一米”维护、为AI体系服务或做自媒体。关键不是选工种,而是选对平台,跟靠谱企业共同成长。
视频展示了一个神秘团队开发的具身智能模型,让宇树和智元两款不同机器人共用同一“大脑”,在10分钟一镜到底的真实环境中自主协作完成家务。机器人展现出跨本体协作、自我推理、工具使用和任务中断恢复等能力,突破了传统VLA和世界模型的局限,可能颠覆具身智能行业认知和Scaling Law。
本文介绍了一系列基于大型语言模型和视觉感知的机器人协作系统,强调自我监督的数据收集、演示学习和人机信任的提升。这些系统在复杂环境中能够有效完成装配和导航任务,提高了人机交互的自然性和效率。
该论文探讨了多智能体强化学习中的不可靠智能体问题,提出了一种基于强化学习的可信共识机制,以提高智能体间的共识成功率。同时,回顾了多智能体强化学习面临的挑战、解决方案及其在机器人协作中的应用,介绍了集中式与分散式学习方法的研究进展。
该文汇总多篇研究,聚焦手势生成与识别,涵盖语音驱动手臂动作、共语手势生成、多模态对抗模型、虚拟现实与机器人协作、对话导航基准及桌面手势数据集GR4DHCI,并验证相关框架在机器人平台上的有效性。
本文综述了大语言模型在多个领域的应用框架,包括:MLCopilot自动生成机器学习方案、医疗助手提升咨询准确性、Copilot评估工具衡量IDE交互、Data-Copilot实现数据处理可视化、供应链自动化框架、机器人重规划策略、多机器人协作方法RoCo及基准RoCoBench、SheetCopilot操控电子表格,以及LLM-PO解决交互式任务。
ChatGPT 推出的插件机制开启了机器人协作的新纪元。OpenAI 作为边缘节点,与其他机器人平等互动,形成网状结构。每个插件都是独立的机器人,通过开放协议进行沟通,推动机器人对话网络的发展。
完成下面两步后,将自动完成登录并继续当前操作。