小红花·文摘
  • 首页
  • AI Tokens🪙
  • 排行榜🏆
  • 直播
  • FAQ
PRISM——用4段真人搬运视频,让机器人学会搬运各种东西:以真实视频为“种子”,生成“换个物体人会怎么搬”的反事实交互视频,再重建并重定向为符合物理规则的轨迹,最后通过师生蒸馏出策略

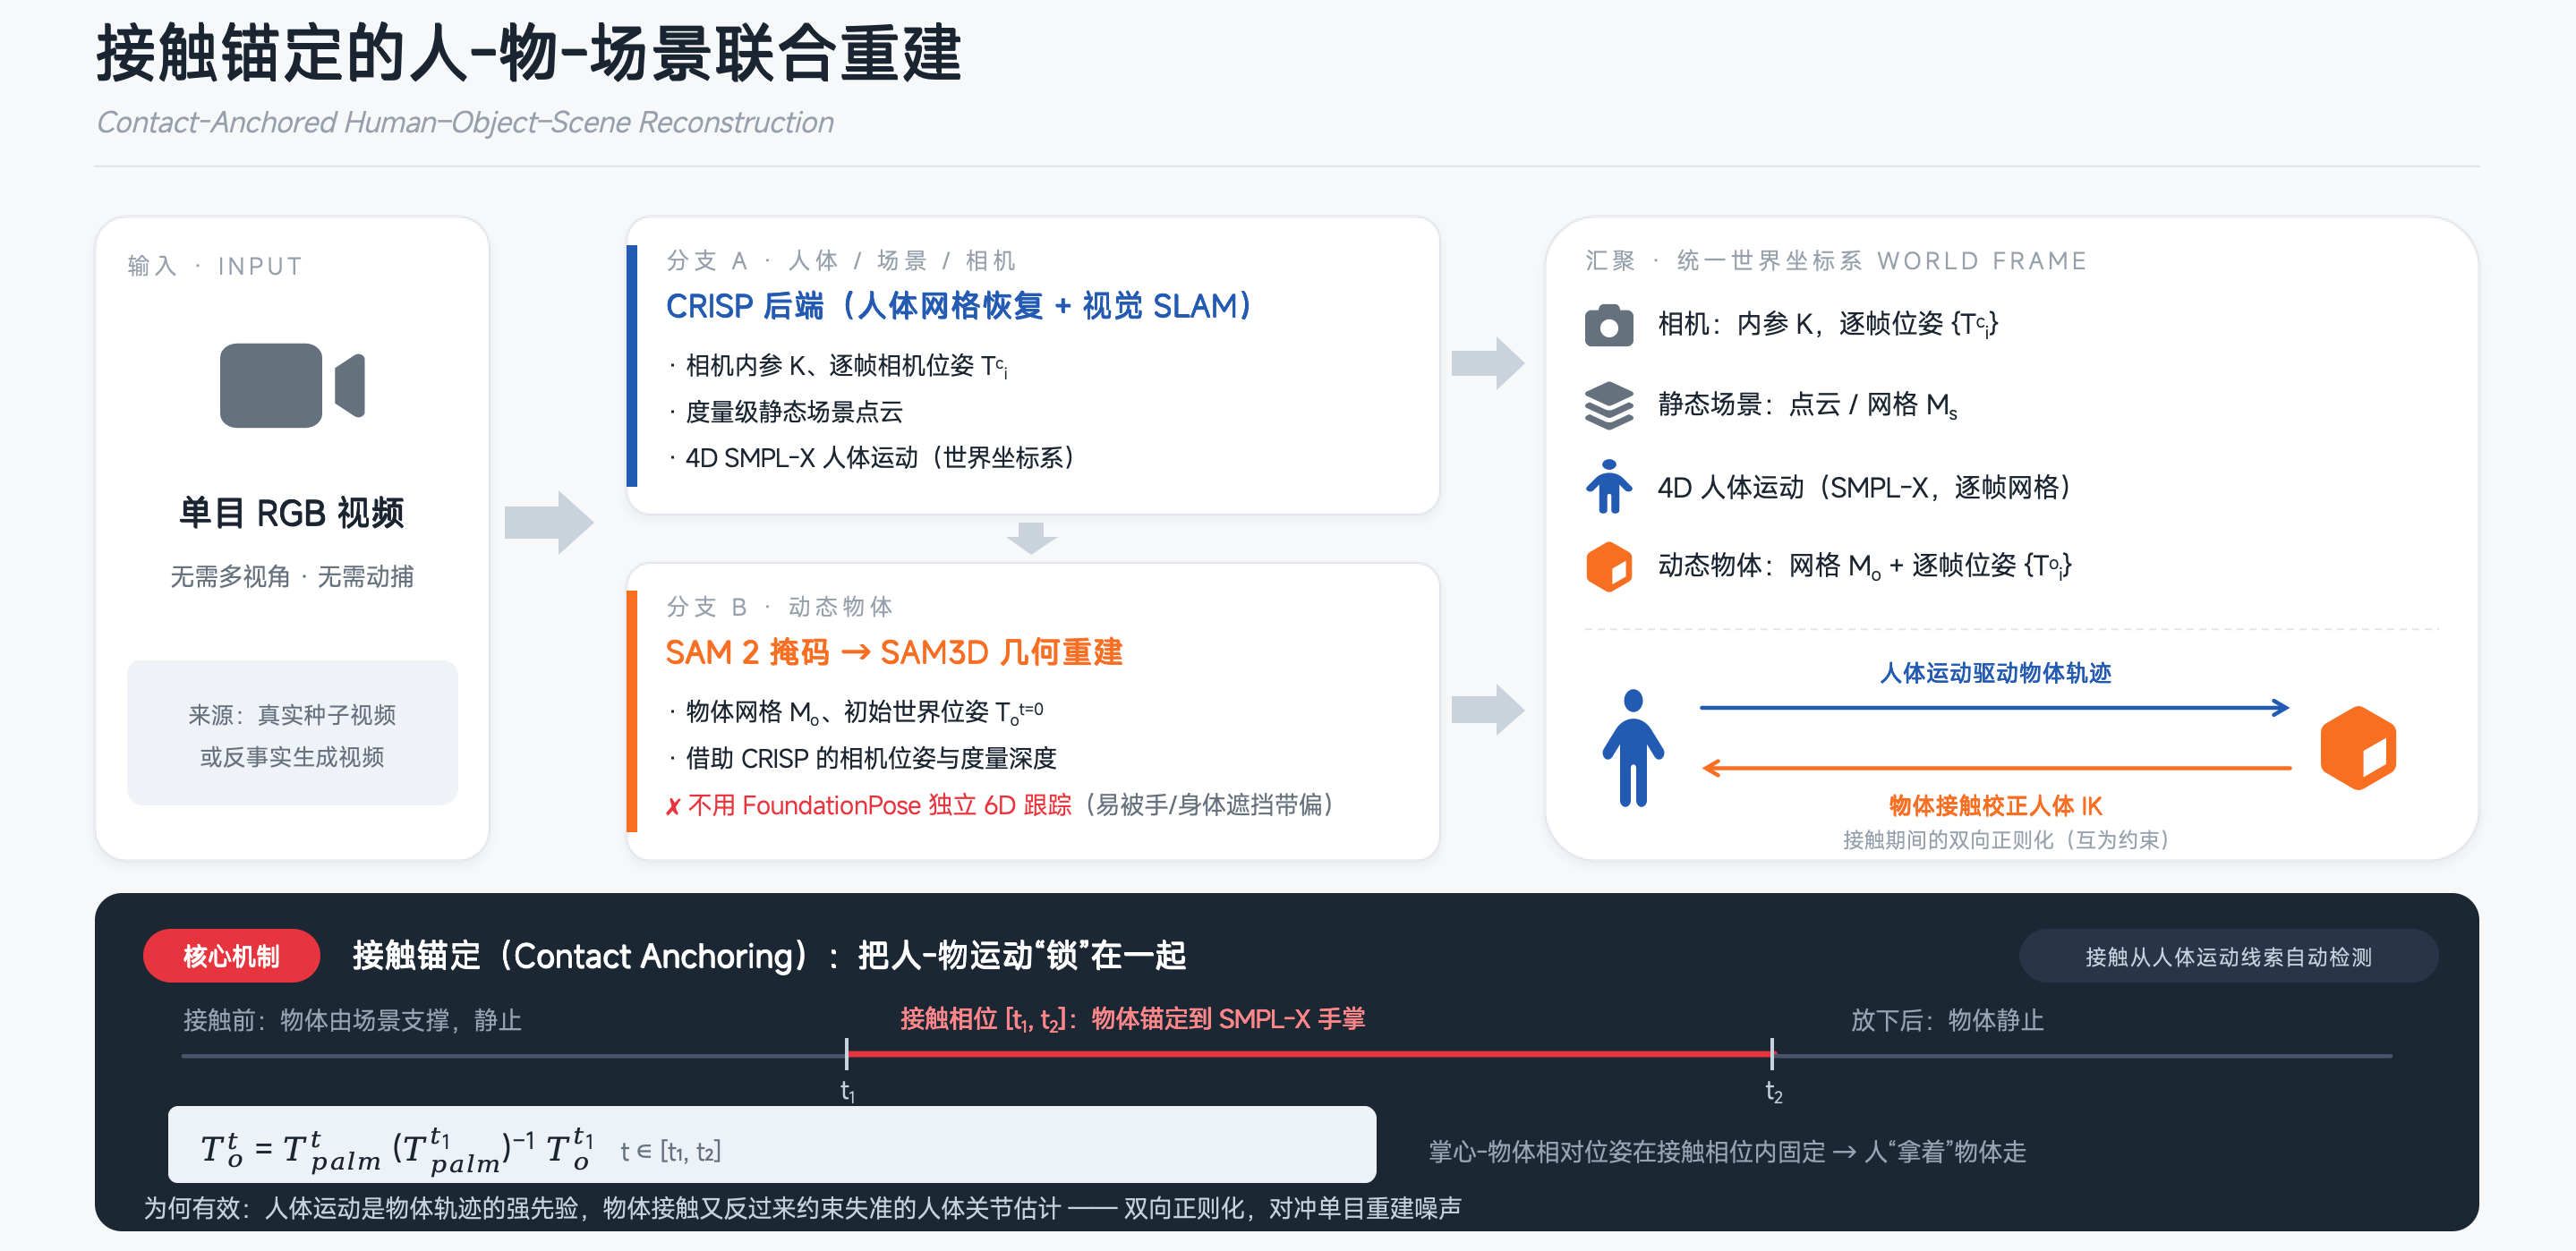
PRISM提出“真实到仿真再到真实”框架,利用视频到视频生成将少量真实视频扩增为256段反事实人-物交互视频,并以接触为锚点重建和重定向为物理合理的机器人轨迹,训练单一深度策略。人形机器人无需真实微调,仅凭机载深度即可零样本抓取、搬运和放置箱子、桶、料箱和球等未见物体。

PRISM——用4段真人搬运视频,让机器人学会搬运各种东西:以真实视频为“种子”,生成“换个物体人会怎么搬”的反事实交互视频,再重建并重定向为符合物理规则的轨迹,最后通过师生蒸馏出策略

结构之法 算法之道 结构之法 算法之道 · 2026-10-04T07:10:24Z
  • <<
  • <
  • 1 (current)
  • >
  • >>
👤 个人中心
在公众号发送验证码完成验证
登录验证
在本设备完成一次验证即可继续使用

完成下面两步后,将自动完成登录并继续当前操作。

1 关注公众号
小红花技术领袖公众号二维码
小红花技术领袖
如果当前 App 无法识别二维码,请在微信搜索并关注该公众号
2 发送验证码
在公众号对话中发送下面 4 位验证码
小红花技术领袖俱乐部
小红花·文摘:汇聚分发优质内容
小红花技术领袖俱乐部
Copyright © 2021-
粤ICP备2022094092号-1
公众号 小红花技术领袖俱乐部公众号二维码
视频号 小红花技术领袖俱乐部视频号二维码