小红花·文摘
  • 首页
  • AI Tokens🪙
  • 排行榜🏆
  • 直播
  • FAQ
Dify.AI
沉浸式翻译 immersive translate
教会LLMs更新信念以实现高效的长时程交互

ABBEL框架通过将交互历史压缩为自然语言信念状态,并采用重建评分监督信念内容,提升长任务中LLM的摘要学习效率。相比传统递归摘要,ABBEL在CollabBench等场景中减少约50%性能差距,训练步骤减半,同时降低内存使用。信念评分作为辅助RL任务,平衡摘要简洁性与信息保留,支持更高效的长期交互。

教会LLMs更新信念以实现高效的长时程交互

The Berkeley Artificial Intelligence Research Blog The Berkeley Artificial Intelligence Research Blog · 2026-07-26T09:00:00Z
在 Claude Cowork 中使用 Claude Fable 5

Claude Fable 5 是 Anthropic 最新的 AI 模型,专为复杂的长期任务设计,能够独立执行多步骤工作并优化工作流程。结合 Claude Cowork,Fable 5 能高效处理大型项目,自动管理任务并检查结果。用户应为重要工作选择该模型,并通过连接工具和提供上下文来提升效率。

在 Claude Cowork 中使用 Claude Fable 5

Claude Claude · 2026-07-17T15:26:29Z
GLM 5.2现已在AI Gateway上线

GLM 5.2现已在AI Gateway上线,适用于长期任务,支持更大上下文窗口(1M tokens),提高了任务执行的可靠性和一致性。用户可通过AI SDK使用该模型,享受无额外费用的API调用服务。

GLM 5.2现已在AI Gateway上线

Vercel News Vercel News · 2026-06-16T00:00:00Z
ABot-Claw与我司改造升级的七月具身Agent OS——扩展OpenClaw以驱动双足人形自主干活的三个关键点:统一具身接口、视觉多模态记忆、基于奖励模型的执行反馈模块

ABot-Claw是阿里巴巴高德团队基于OpenClaw提出的具身扩展,旨在解决多机器人协作中的长期任务执行问题。它集成了统一的具身接口、视觉中心的多模态记忆和基于评论者的闭环反馈机制,支持在动态环境中自我演化,实现复杂任务的持续学习和适应,标志着自主机器人系统的重要进步。

ABot-Claw与我司改造升级的七月具身Agent OS——扩展OpenClaw以驱动双足人形自主干活的三个关键点:统一具身接口、视觉多模态记忆、基于奖励模型的执行反馈模块

结构之法 算法之道 结构之法 算法之道 · 2026-06-06T11:20:09Z
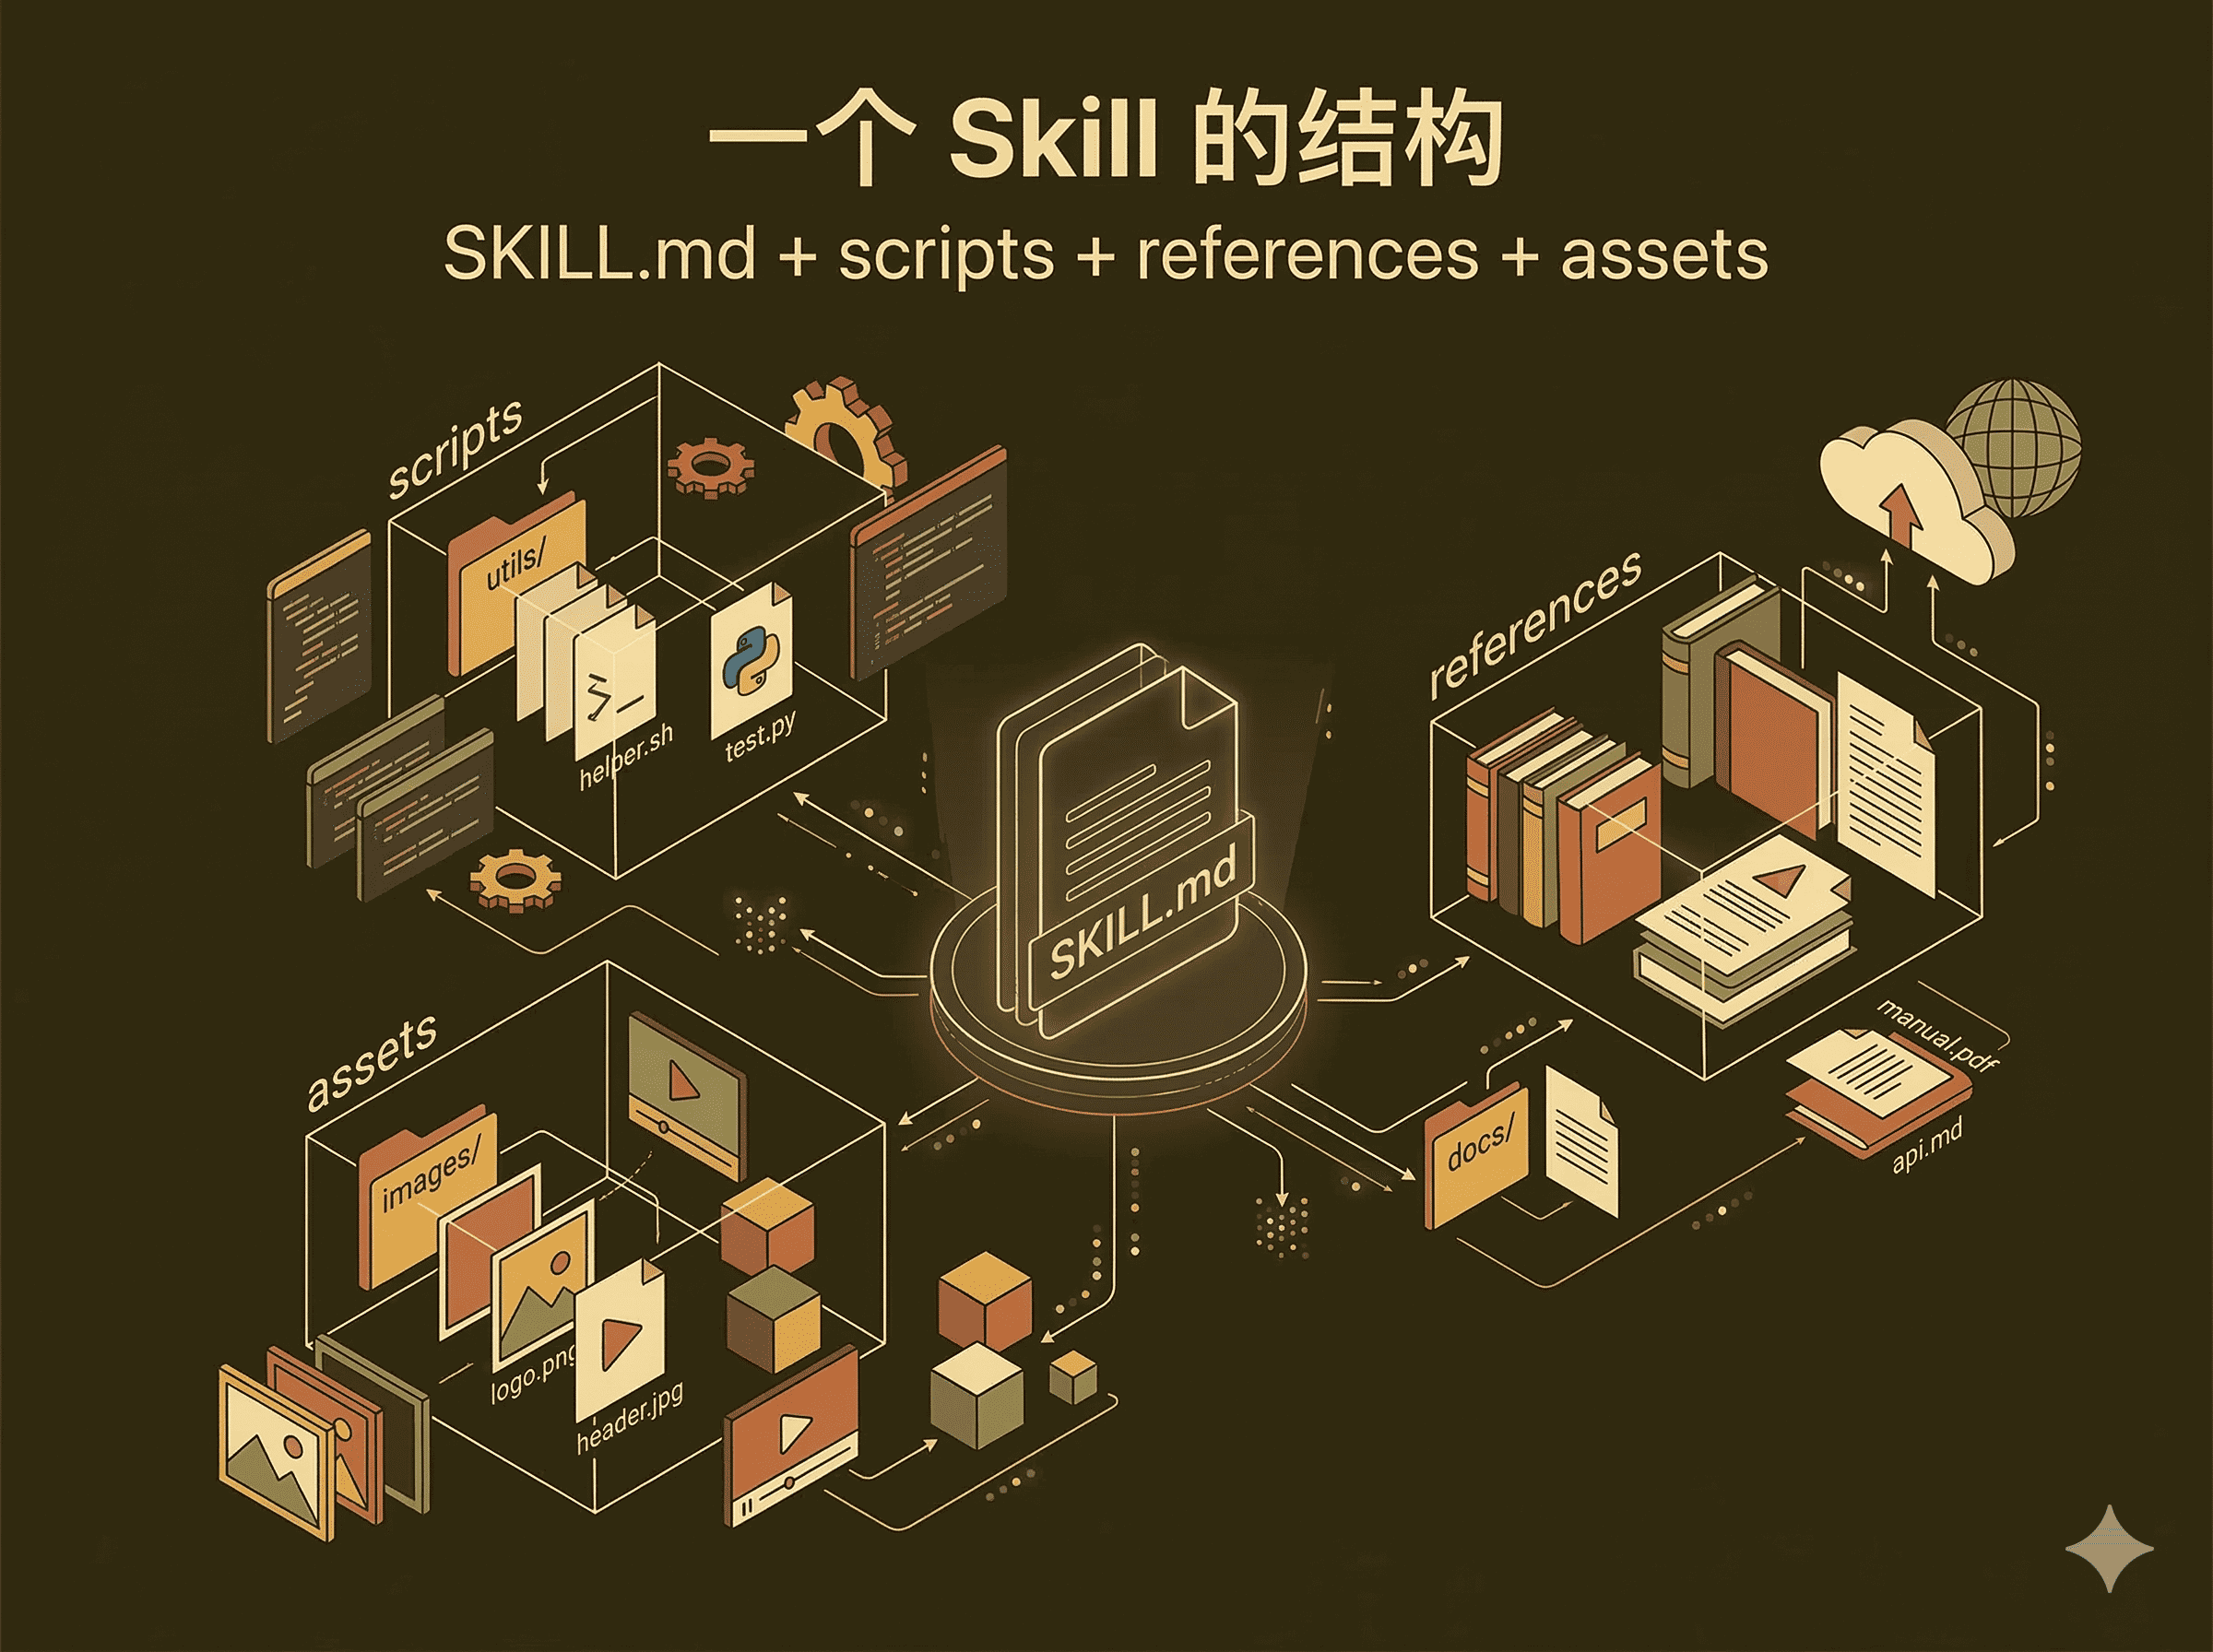
Codex Skills 不是 Prompt 的升级版,而是写给 AI 的岗位 SOP

Codex的Skills机制被低估,它不仅是Prompt的升级,更是将分散的工作方法整理为可复用的执行单元。Skills强调稳定性和团队协作,适合长期任务,帮助团队规范化和积累经验,通过明确的边界和结构提升AI在工程中的应用效率。

Codex Skills 不是 Prompt 的升级版,而是写给 AI 的岗位 SOP

清竹茶馆博客 清竹茶馆博客 · 2026-03-15T00:21:21Z

本研究提出了一种新算法,通过优势加权重要性采样训练平面目标条件策略,解决了离线目标条件强化学习中的稀疏奖励和折扣问题。该方法无需生成(子)目标空间模型,并在复杂长期任务中展现出超越现有技术的潜力。

Flattening Hierarchies through Policy Bootstrapping

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2025-05-20T00:00:00Z

Nature报道指出,AI智能体的能力每七个月翻倍,预计五年后能完成相当于人类一个月的工作。研究提出了“50%-任务完成时间跨度”指标,显示AI在长期任务中的显著进步。

Nature发文「智能体摩尔定律」,Agent能力每7个月翻倍

量子位 量子位 · 2025-03-21T04:20:56Z

预期管理在生活和职场中至关重要。要关注自身成长,避免他人评价的影响;同时,管理他人的预期,避免过高期待导致失望。长期任务应稳步推进,避免初期过于浮夸。

职场中,一定要做好预期管理

程序新视界 程序新视界 · 2025-03-17T02:15:08Z

本研究提出了蒙特卡洛树扩散(MCTD)框架,结合扩散模型与蒙特卡洛树搜索,解决了传统扩散模型的可扩展性问题。实验结果表明,MCTD在长期任务中优于现有基线,并在计算量增加时提供更高质量的解决方案。

蒙特卡洛树扩散用于系统2规划

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2025-02-11T00:00:00Z

本研究提出了一种新颖的决策点识别方法(NBDI),旨在解决在固定长度技能使用中漏掉重要决策点的问题。NBDI能够有效识别决策点,提升代理在复杂长期任务中的表现,强调了决策点识别在技能学习中的重要性。

NBDI: A Simple and Effective Termination Condition for Skill Extraction

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2025-01-22T00:00:00Z

本文介绍了一种名为“层次性扩散器”的新规划方法,结合了层次化和扩散规划的优点,能够有效处理长期任务。该方法通过“跳跃”规划策略提高了计算效率,并在标准离线强化学习基准中表现出卓越的性能和泛化能力,尤其在复杂任务中显示出优越性。

层次扩散策略对运动学感知多任务机器人操作

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2024-03-06T00:00:00Z
  • <<
  • <
  • 1 (current)
  • >
  • >>
👤 个人中心
在公众号发送验证码完成验证
登录验证
在本设备完成一次验证即可继续使用

完成下面两步后,将自动完成登录并继续当前操作。

1 关注公众号
小红花技术领袖公众号二维码
小红花技术领袖
如果当前 App 无法识别二维码,请在微信搜索并关注该公众号
2 发送验证码
在公众号对话中发送下面 4 位验证码
小红花技术领袖俱乐部
小红花·文摘:汇聚分发优质内容
小红花技术领袖俱乐部
Copyright © 2021-
粤ICP备2022094092号-1
公众号 小红花技术领袖俱乐部公众号二维码
视频号 小红花技术领袖俱乐部视频号二维码