CoRL 2026共收到2094篇投稿,录用687篇,录取率32.8%。北京人形机器人创新中心有8篇论文入选,覆盖数据生成、全身运动、全地形行走、全身操作、实时控制与操作安全等方向。相关成果依托其自研“慧思开物”通用具身智能软件平台,该平台以大小脑协同架构打通任务理解、决策与执行,并兼容多构型机器人本体。
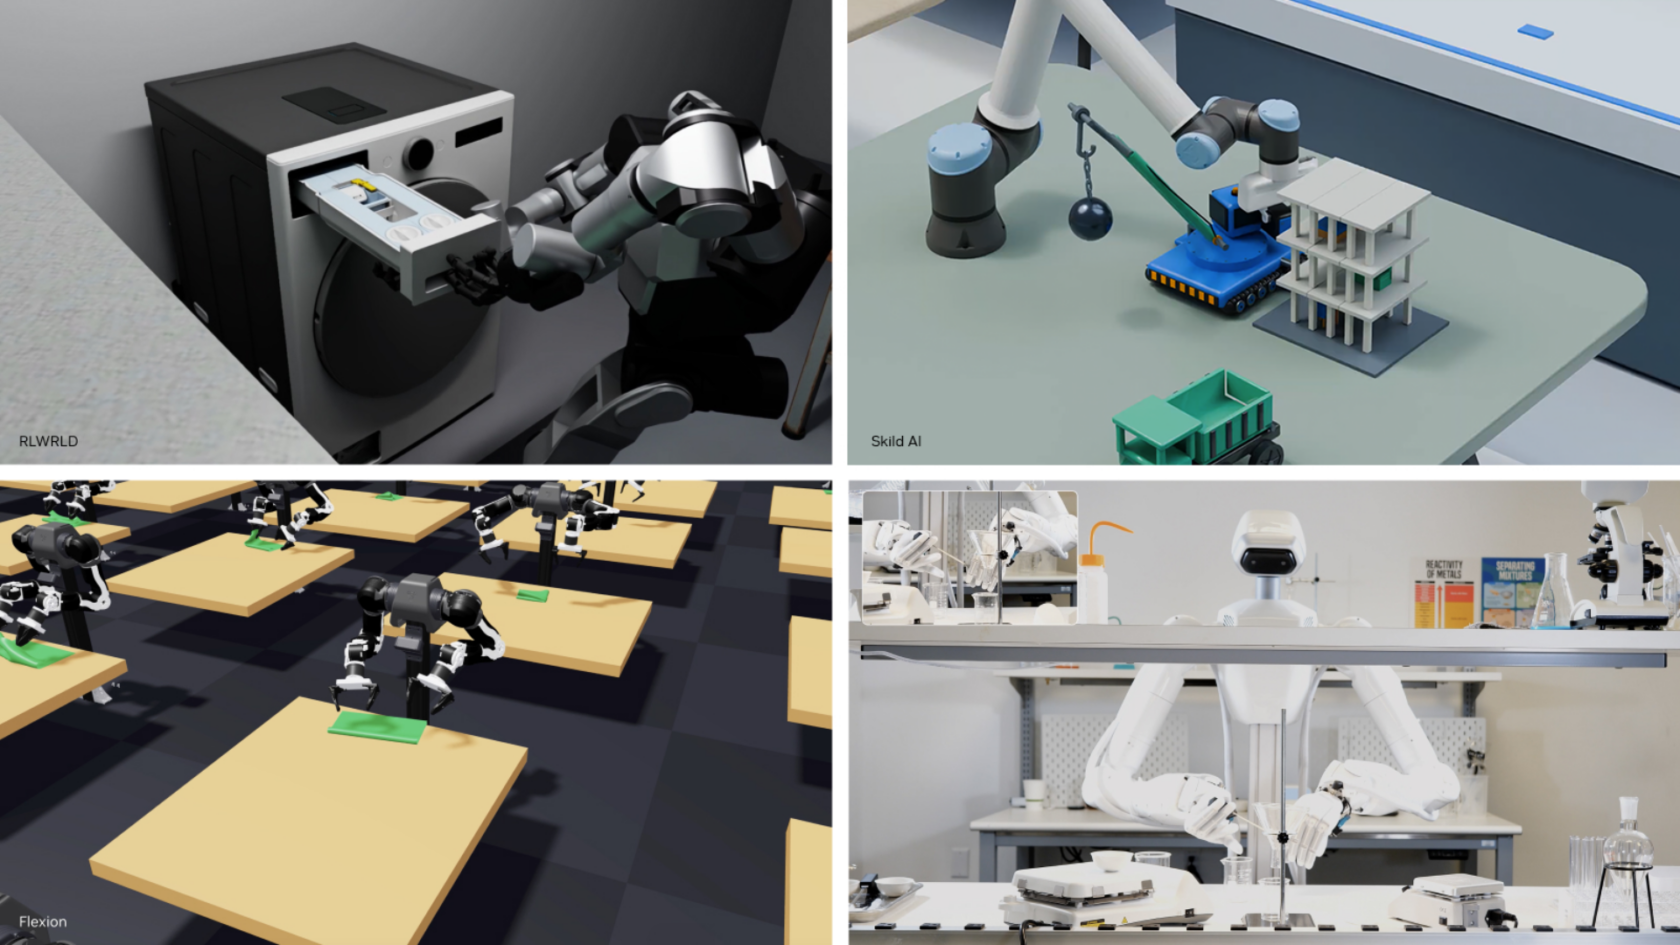
在CoRL大会上,NVIDIA发布GR00T 2世界动作模型、Isaac Lab 3.0仿真框架及新开放基准,推动机器人精细操作训练。GR00T 2支持跨机器人技能迁移,单次演示平均成功率达71%;Isaac Lab 3.0集成Newton物理引擎,支持柔性物体仿真,训练吞吐量提升至2.5倍。AlphaNIST以单一策略完成20项精密装配任务,成功率超98%。新基准DexBench和VABAR用于评估工业场景下的灵巧性与适应性。
2026年机器人学习会议(CoRL)将于11月9日至12日在得州奥斯汀举行,BAIR多位师生参会,内容包括33篇主会论文、4篇最新成果海报及工作坊,研究聚焦视觉-语言-动作模型、人形机器人全身控制与导航、灵巧操作与触觉学习、强化学习及智能体自我改进等。Negar Mehr将发表青年学者主题演讲,Ken Goldberg、Jitendra Malik等参与主持与报告。
机器之心数据服务现已上线,提供高效稳定的数据获取,简化数据爬取流程。
AIxiv专栏促进了学术交流,报道了2000多篇研究。新加坡国立大学团队提出的D(R,O) Grasp方法解决了灵巧抓取的挑战,提升了机器人手与物体的交互能力,并获得最佳论文奖。该方法通过统一表示增强了抓取策略的泛化能力和效率,实验结果显示其在成功率和多样性上优于现有方法。
在今年的机器人顶会CoRL上,自动驾驶车辆成功完成漂移,展示了新方法在极限操控下的安全性。获奖论文还探讨了机器人导航,利用强化学习实现了良好的现实世界泛化。CoRL自2017年起成为机器人学与机器学习领域的顶级会议。
今年的机器人顶会CoRL颁发了杰出论文奖,获奖论文包括利用强化学习进行导航的PoliFormer,展示了其在现实世界中的泛化能力。CoRL自2017年举办以来,已成为机器人学与机器学习领域的顶级会议。
北京大学董豪团队提出了InstructNav,首个通用指令导航大模型系统。该系统能根据指令帮助机器人寻找物体、走到指定位置,并满足人类的抽象需求。InstructNav在多个零样本导航任务上表现出色,获得最高成功率。
完成下面两步后,将自动完成登录并继续当前操作。