小红花·文摘
  • 首页
  • AI Tokens🪙
  • 排行榜🏆
  • 直播
  • FAQ
沉浸式翻译 immersive translate
Dify.AI
Flex-π——比Fast-WAM更快的多流世界-动作模型:可按需融合RGB和“从RGB中获取的3D pointmap和DINO语义”,联合生成潜在的未来视觉特征和动作

Flex-π 是华盛顿大学与英伟达提出的 60 亿参数世界-动作模型,旨在调和 VLA 与 WAM 之争。它用单一冻结 VAE 同时编码 RGB 与 3D 点图,用 DINOv3 提供物体语义,经 Mixture-of-Transformers 融合。训练时随机掩蔽视觉流并施加跨模态强制,使单一权重在推理时可灵活选择快慢路径,兼顾实时性与泛化,无需额外传感器或重训先验。

Flex-π——比Fast-WAM更快的多流世界-动作模型:可按需融合RGB和“从RGB中获取的3D pointmap和DINO语义”,联合生成潜在的未来视觉特征和动作

结构之法 算法之道 结构之法 算法之道 · 2026-10-01T10:31:38Z
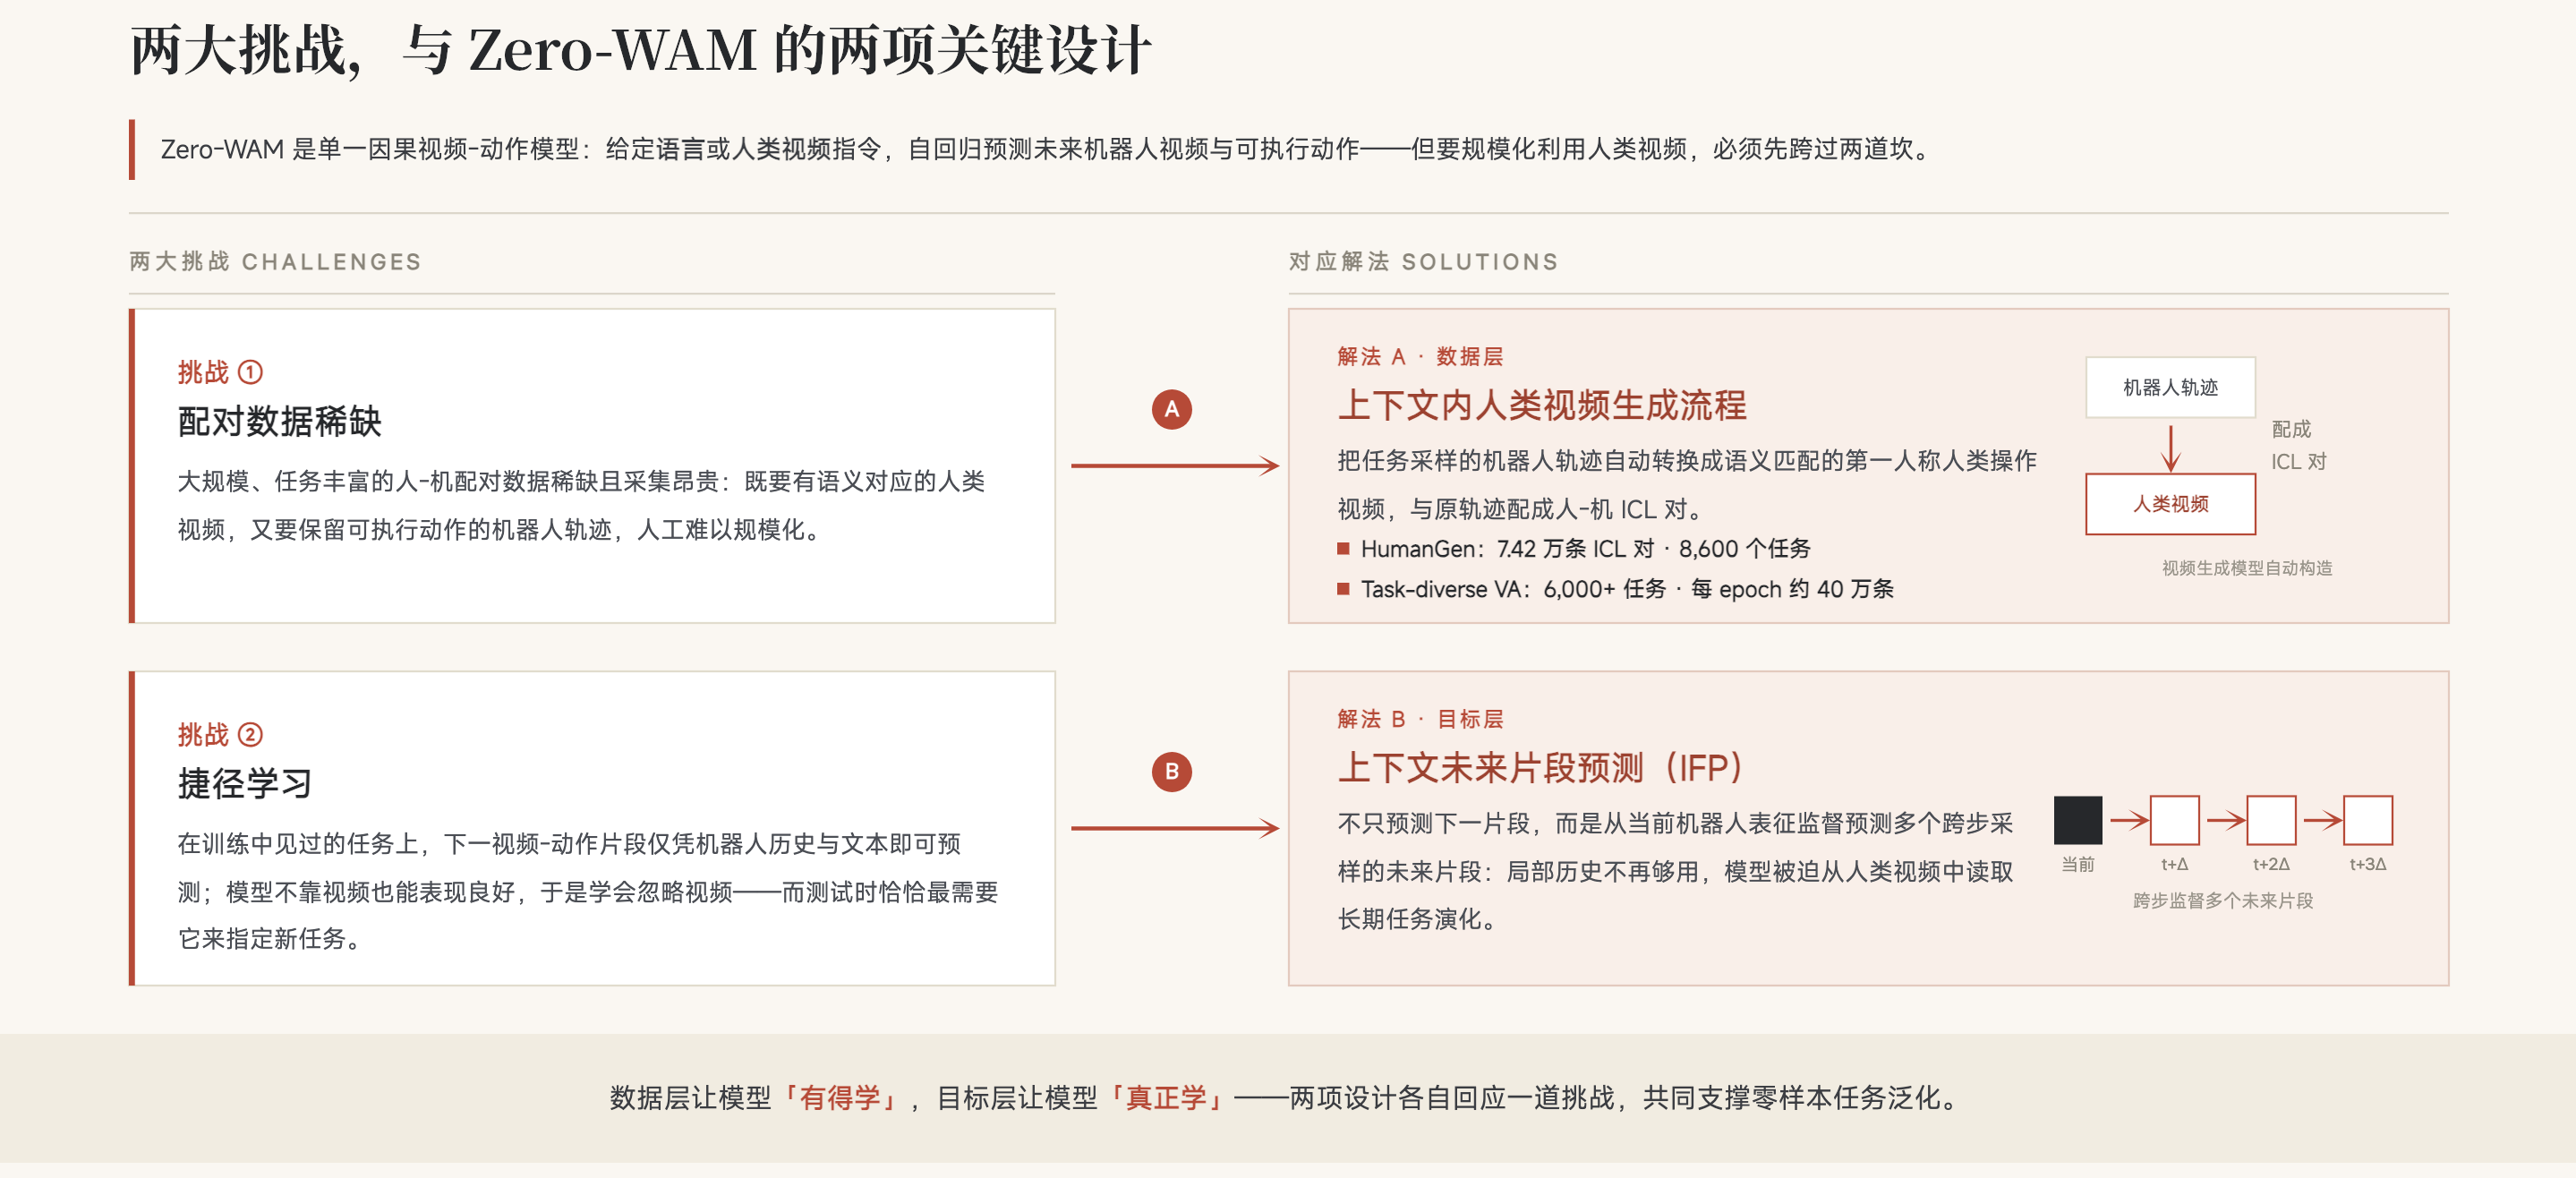
Zero-WAM——基于人类视频的上下文世界-动作建模:面对未见任务,给一段人类示范视频作为prompt,不微调直接输出对应的机器人未来视频和可执行动作

蚂蚁灵波与港科大联合提出Zero-WAM,一种因果视频-动作模型,通过上下文学习实现机器人零样本跨任务泛化。它利用人类视频作为任务描述,并构建HumanGen数据集(含8.6K任务、74.2K人机样本),提出上下文未来片段预测目标,避免模型走捷径,从而从视频中提取任务信息执行未见任务。

Zero-WAM——基于人类视频的上下文世界-动作建模:面对未见任务,给一段人类示范视频作为prompt,不微调直接输出对应的机器人未来视频和可执行动作

结构之法 算法之道 结构之法 算法之道 · 2026-09-09T15:44:36Z
自进化WAM来了!清华AIR联手域变换提出具身In-Context Causal Learning

清华AIR与域变换联合发布Zeva,首个实现上下文因果学习(ICCL)的具身模型。它无需更新权重,通过因果交互提取、双时标记忆和上下文策略注入,让冻结模型在部署中自进化。在基准任务中累计成功率从26%提升至73%,真实化学实验室任务成功率显著增长,并支持一次人类演示学会新操作,开启上下文空间扩展的新范式。

自进化WAM来了!清华AIR联手域变换提出具身In-Context Causal Learning

量子位 量子位 · 2026-09-01T05:12:30Z
T-WAM——用于富接触操作的视觉-触觉世界动作模型:在统一的流匹配框架下联合学习未来视觉预测、触觉形变预测以及动作预测(且在插入透明导管场景中增大触觉的权重)

VT-WAM是一种视觉-触觉世界动作模型,旨在提升机器人在复杂环境中的操作能力。它结合视觉和触觉信息,通过非对称MoT注意力和接触门控机制优化动作预测,强调触觉动态的重要性,以克服视觉信息的主导偏差。

T-WAM——用于富接触操作的视觉-触觉世界动作模型:在统一的流匹配框架下联合学习未来视觉预测、触觉形变预测以及动作预测(且在插入透明导管场景中增大触觉的权重)

结构之法 算法之道 结构之法 算法之道 · 2026-07-12T07:42:05Z
机器人的终局:英伟达 Jim Fan 宣告 VLA 时代结束,WAM 登场

英伟达的Jim Fan宣布VLA(视觉-语言-动作)架构已过时,推出新范式WAM(世界动作模型),代表作DreamZero。WAM通过人类第一人称视频训练,提升机器人自主设计能力,预计2040年前实现机器人自我制造。新模型强调视觉和动作的重要性,告别遥操作数据,采用外骨骼装置采集数据。

机器人的终局:英伟达 Jim Fan 宣告 VLA 时代结束,WAM 登场

宝玉的分享 宝玉的分享 · 2026-05-10T00:00:00Z
Fast-WAM——训练时保留视频联合训练(虽同时生成但动作token不看视频token),在推理时则移除显式的未来视频生成,直接在单次前向中,依托得到的潜在世界表征KV Cache预测动作

研究者探讨了世界模型代理(WAM)在测试阶段是否需要显式未来想象,提出了Fast-WAM架构,训练时保留视频共训练,推理时跳过未来预测。结果显示,视频预测主要在训练阶段提升模型性能,而非在推理阶段生成未来观测。

Fast-WAM——训练时保留视频联合训练(虽同时生成但动作token不看视频token),在推理时则移除显式的未来视频生成,直接在单次前向中,依托得到的潜在世界表征KV Cache预测动作

结构之法 算法之道 结构之法 算法之道 · 2026-03-31T15:57:16Z

交大系的酷哇科技推出COOWA WAM 2.0世界模型,标志着机器人从模仿转向推理,提升物理AI能力。该技术通过反事实推演和直觉行动系统,解决传统机器人在真实世界中的挑战,预计2026年交付超1万台机器人,助力未来城市“Robo City”的建设。

让城市成为一个生命体:交大系酷哇发布WAM 2.0世界模型,剑指RoboCity终局

量子位 量子位 · 2026-02-05T04:21:40Z
  • <<
  • <
  • 1 (current)
  • >
  • >>
👤 个人中心
在公众号发送验证码完成验证
登录验证
在本设备完成一次验证即可继续使用

完成下面两步后,将自动完成登录并继续当前操作。

1 关注公众号
小红花技术领袖公众号二维码
小红花技术领袖
如果当前 App 无法识别二维码,请在微信搜索并关注该公众号
2 发送验证码
在公众号对话中发送下面 4 位验证码
小红花技术领袖俱乐部
小红花·文摘:汇聚分发优质内容
小红花技术领袖俱乐部
Copyright © 2021-
粤ICP备2022094092号-1
公众号 小红花技术领袖俱乐部公众号二维码
视频号 小红花技术领袖俱乐部视频号二维码