

有「眼力」,也有「洁癖」,戴森智能扫拖机器人改变了什么?
内容提要
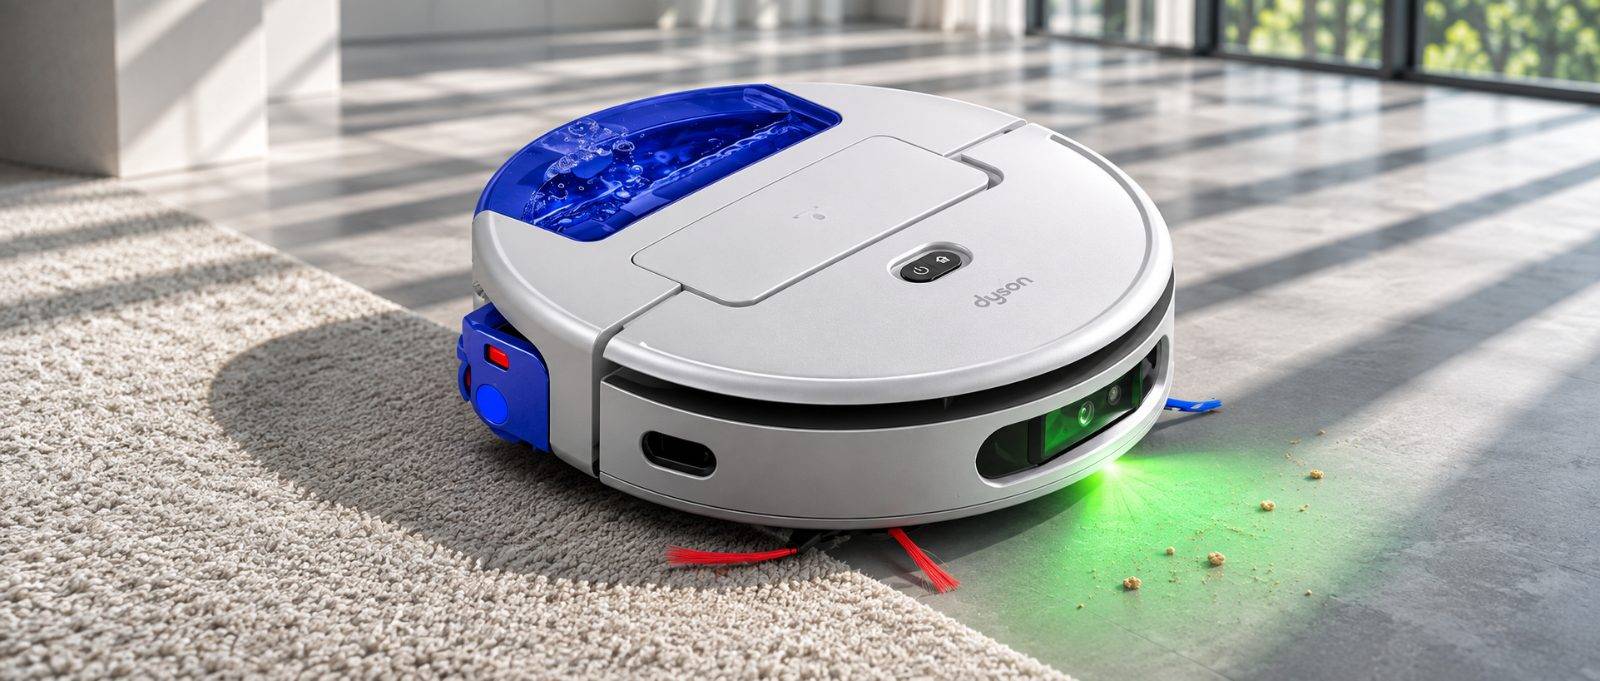
戴森推出R3 Nurovi智能扫拖机器人,主打“洁癖算法”:通过绿光与UV显渍、摄像头和AI识别近200种污渍与障碍,边擦洗边检查,未净则复扫。机械上采用向内导引防缠绕边刷、软胶脱毛结构、27厘米活水热水滚筒,可自动抬升过地毯;基站用气旋集尘,支持约100天免倒。文章认为其以感知加决策重构清洁流程,体现戴森追求更优解的工程思路。
延伸解读
从“覆盖”到“洁净”:清洁逻辑的转变
文章指出,传统扫拖机器人以遍历房间为目标,但遍历不保证干净,甚至可能抹匀污渍。戴森R3 Nurovi则围绕“地面干净”这一目标设计,通过绿光与UV显渍、AI识别近200种污渍与障碍,并执行“清洁-检测-复扫”循环。这改变了清洁流程的优先级:从按固定路线走完,变为根据实际脏污情况反复处理,直到系统判断可以离开。
机械细节如何减少日常维护
文章重点介绍了几个机械设计:边刷从高速拍打改为向内导引,减少颗粒飞溅;边刷根部软胶结构让缠绕毛发失去支点滑脱,避免刀片割毛的风险;27厘米活水热水滚筒持续自清洁,过地毯时自动抬升10毫米并断水。这些设计共同指向减少手动清理和二次污染,但文章也承认,100天免倒周期的上限尚未在体验中触及。
感知与决策:戴森技术走向的窗口
文章将这款机器人视为戴森下一阶段技术走向的观察样本:在机械工程、电机和气流的传统优势上,加入摄像头与视觉系统,使机器能检测、理解环境并采取行动。作者认为,这种“感知-判断”机制具有通用性,可延伸到发质、声音、口腔环境等领域,因此戴森未来进入新品类并不意外。不过,这一判断基于戴森已有CameraJet牙刷等产品,属于方向性推测。
Q&A
戴森R3 Nurovi扫拖机器人的“洁癖算法”具体指什么?
“洁癖算法”是戴森对R3 Nurovi扫拖机器人清洁反馈机制的命名。它通过绿光和UV紫外线显渍系统发现污渍,AI识别近200种污渍与障碍,然后进行针对性擦洗,擦洗后利用双灯系统和摄像头检查清洁结果,若污渍仍存在则继续擦洗,直至干净才离开。
戴森扫拖机器人如何解决毛发缠绕问题?
它采用纯物理方案:在边刷根部加入类似螺壳和花瓣的软胶结构,当毛发缠绕时软胶自动折叠,使毛发失去支点滑脱,再被负压气流抽入尘盒。不依赖隐藏式割毛刀片,避免了刀片刮伤地板或地毯的风险。
戴森扫拖机器人的拖地系统有什么特别之处?
它采用27厘米宽的活水滚筒,内部有12点位热水喷射系统,通过高频热水润湿和刮条除脏持续清洁滚刷表面,确保每圈旋转接触地面的都是洁净滚筒。驶上地毯时滚筒会自动抬升10毫米并切断供水,实现干湿切换。
戴森扫拖机器人的基站如何实现约100天免倒尘?
基站采用戴森标志性的多圆锥气旋技术,将灰尘与毛发从气流中分离并甩入大容量透明集尘筒,减少后端滤网堵塞,保持风道畅通,从而支持约100天的免清倒周期。
戴森扫拖机器人如何识别和清理不同类型的污渍?
它通过高清摄像头和AI探测系统识别近200种家居污渍与物体。遇到障碍物时规划路径绕开;面对污渍时根据污渍内容和地面材质调整清洁策略,例如在短毛地毯上自动提升吸力至30000帕,并进行针对性擦洗。
戴森推出扫拖机器人体现了怎样的产品理念?
戴森不默认接受行业现有方案,而是回到问题源头重新审视每个清洁动作,追问是否有更优解。这体现在重新设计边刷、启用洁癖算法等工程重构上,旨在用感知与判断能力让机器独立解决问题,而非仅遵循固定清扫规则。
