
帮助机器人自主练习技能以适应陌生环境
内容提要
研究人员开发了一种名为“估计、推断和定位”(EES)的算法,使机器人能够在陌生环境中自主练习,提高在实用任务中的表现。该算法通过视觉系统定位和跟踪机器人周围环境,估计机器人执行动作的可靠性,并决定是否需要继续练习。实验结果显示机器人在几个小时内能够学会特定技能,比以往的框架更高效。研究人员希望结合真实和虚拟练习,加速机器人的学习速度。该研究有助于创建能够自主进化和改进的家庭机器人。
延伸解读
EES如何实现自主练习
EES算法通过视觉系统定位和跟踪环境,估计机器人执行动作的可靠性,并决定是否值得继续练习。它预测如果优化特定技能,整体任务表现能提升多少,然后进行练习,视觉系统随后检查动作是否正确。这种闭环让机器人无需人类干预,仅用少量试验就能提升技能。
效率提升与实验验证
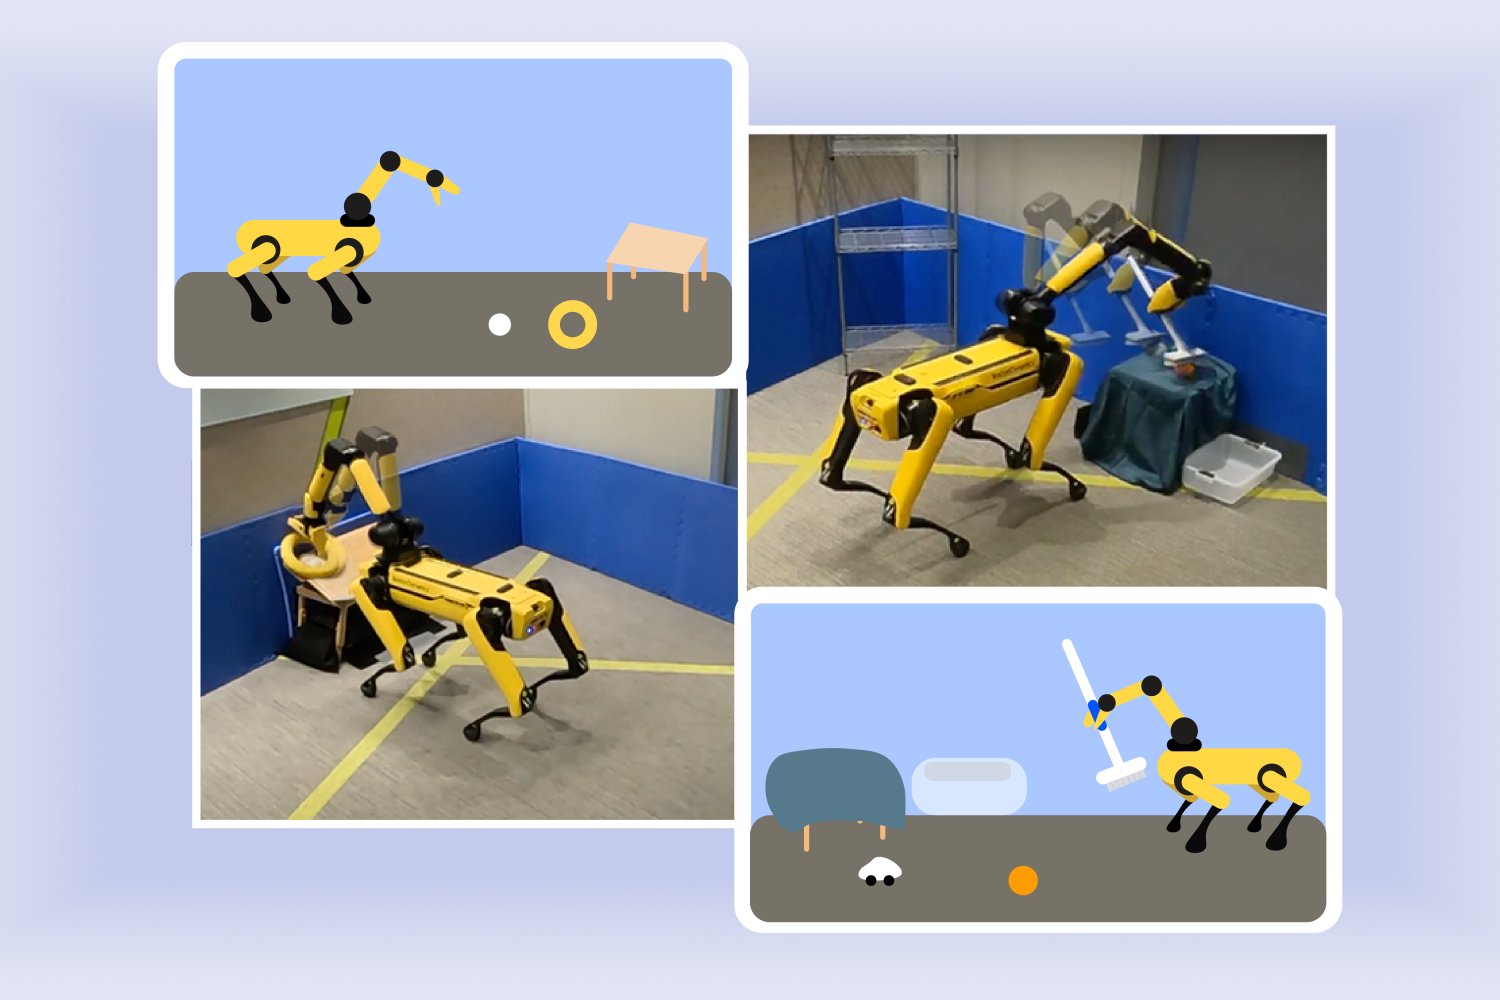
在波士顿动力的Spot机器人上,EES让机器人在几小时内学会了操作任务,例如在斜桌上放置球和环约需三小时,将玩具扫入箱子约需两小时。相比以往框架每个任务可能超过10小时,EES显著提高了学习效率,且所需数据点仅为数十到数百,远少于标准强化学习的数千或数百万样本。
当前局限与未来方向
研究中使用的地面较低,便于机器人观察物体,且为Spot 3D打印了可连接的把手以便抓取刷子。机器人有时未能检测到物品或错误定位,这些被计为失败。未来,研究人员希望结合真实和虚拟练习,并减少成像延迟,以进一步加速学习。
Q&A
EES算法的主要功能是什么?
EES算法使机器人能够在陌生环境中自主练习技能,提高执行任务的表现。
EES算法如何帮助机器人提高技能?
EES算法通过视觉系统定位和跟踪环境,估计动作的可靠性,并决定是否需要继续练习。
EES算法在实验中表现如何?
实验表明,机器人在几个小时内能够学会特定技能,比以往框架更高效。
EES算法的应用场景有哪些?
EES算法可用于医院、工厂、家庭和咖啡店等场所,帮助机器人自主练习各种技能。
EES算法的研究对家庭机器人有什么影响?
EES算法为创建能够自主进化和改进的家庭机器人奠定了基础。
EES算法的局限性是什么?
EES算法在实验中使用了低桌子,机器人在识别物体时存在错误,导致一些失败。
