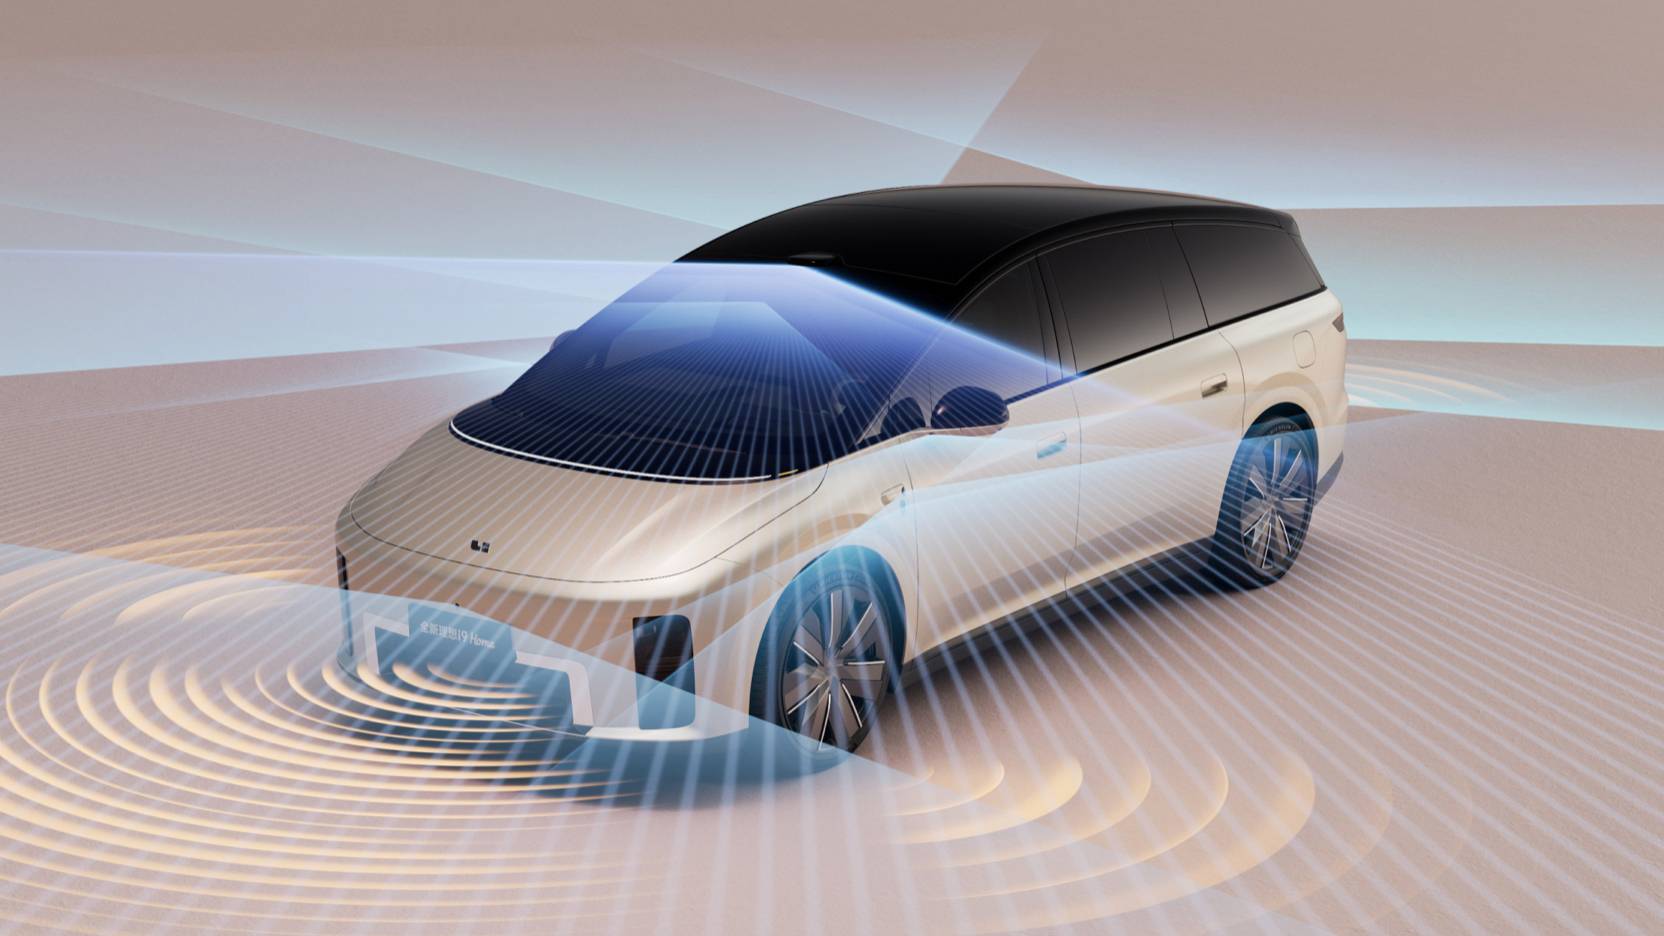
理想智驾被指「不遵守交规」?这真不能全怪它
内容提要
理想i9在停车让行标志前仅减速通过,暴露辅助驾驶为通行效率而普遍违规。端到端大模型学习人类驾驶陋习,特斯拉FSD也曾因此被要求整改。但完全守法又难跟车流、效率低下。新规GB 47955—2026将禁止默认超速,倒逼路网与路权意识完善。
延伸解读
端到端大模型为何学会违规
文章指出,端到端大模型的行为范式由真实驾驶视频和用户反馈共同塑造,训练集里沉淀着老司机的预判与博弈经验。这使得系统在更加拟人的同时,也学会了部分驾驶者的臭毛病,比如将停车让行当作减速让行。理想演示中的减速通过,正是这套学习和规控要求的共同结果,对通行效率的追求凌驾在了法规之上。
完全守法为何反成异类
如果辅助驾驶完全死守字面交规,可能因通行效率低而被用户打入冷宫。文章举例,在限速40km/h但车流普遍开到80km/h的干道上,一味按限速行驶并不安全,巨大的速度差是诱发追尾和碰撞的元凶之一。环岛、无灯斑马线等场景中,辅助驾驶若不懂博弈,可能一直找不到通行机会。因此,特定场景下的轻微违规,在当下技术与路况夹缝中,几乎是保住产品可用性的必然做法。
新规将如何改变智驾行为
GB 47955—2026《智能网联汽车组合驾驶辅助系统安全要求》将于2027年1月1日实施,规定L2级辅助驾驶默认设定的巡航目标车速不能高于系统识别到的道路限速,识别到限速降低后需自动或经驾驶员确认下调目标车速。这意味着辅助驾驶不能再主动选择接近车流的折中速度,那些未更新的限速、遗留的临时标志,都成为系统必须认真处理的减速点。
治理工程任重道远
文章认为,把智驾算法调整到绝对合规,技术层面相对容易,但要让整个社会的交通参与者抛弃陈年陋习,并清理众多路网的不合理规则,这项治理工程依然任重道远。辅助驾驶正快速成为道路上不可忽视的常态化车流,相关限速、路牌与标线应被倒逼完善,人类驾驶员也需完成路权意识的秩序重构,否则越是高度守法的车,越会在道路上沦为格格不入的异类。
Q&A
理想i9在停车让行标志前没有完全停车,为什么说不能全怪它?
因为国内多数司机面对视野开阔且无横向来车的停车标志,也习惯降速观察、滚动滑行,真正停稳再起步的车辆反而容易招致后车鸣笛甚至追尾。辅助驾驶系统为了跟上车流和保证通行效率,往往选择遵循这种“约定俗成”的行为习惯,所以违规并非理想独有。
端到端大模型为什么会让辅助驾驶学会违规?
端到端大模型的行为范式由真实驾驶视频片段和用户反馈共同塑造,训练集里沉淀着老司机的预判与博弈经验,在更加“拟人”的同时,也学会了部分驾驶者的“臭毛病”,比如把停车让行当作减速让行。
特斯拉FSD因为停车让行问题被要求整改是怎么回事?
特斯拉FSD曾允许车辆在条件满足时低速滑过路口,无需完全停稳。2022年,美国国家公路交通安全管理局介入,与特斯拉多次会谈,最终认定违法行为不能被包装成功能,面对停车让行标志车辆必须完全停下。特斯拉因此做了一次OTA召回,关闭了这项功能。
如果辅助驾驶完全遵守交规,会带来哪些问题?
如果完全遵守交规,辅助驾驶可能因通行效率低而被用户嫌弃。例如在限速40km/h但车流普遍开到60-80km/h的道路上,按40km/h行驶反而因速度差大而更危险;在环岛、无灯斑马线等场景,死守字面交规会导致无法融入车流或长时间无法通过。
新规GB 47955—2026对辅助驾驶的超速行为有什么限制?
该标准要求L2级辅助驾驶默认设定的巡航目标车速不能高于系统识别到的道路限速。系统识别到道路限速降低后,需要自动或经驾驶员确认下调目标车速。这意味着辅助驾驶不能再主动选择接近车流的折中速度,必须认真处理限速变化点。
要让辅助驾驶不再违规,除了算法调整还需要哪些社会层面的改变?
还需要倒逼完善限速、路牌与标线等路网设施,并推动人类驾驶员群体完成路权意识的秩序重构,见“停”则停,见“让”则让,重新建立稳定的路权意识,接受守法车辆应有的行驶节奏。否则高度守法的车反而会成为道路上的异类。
