

与Skild合作:具身智能的未来
内容提要
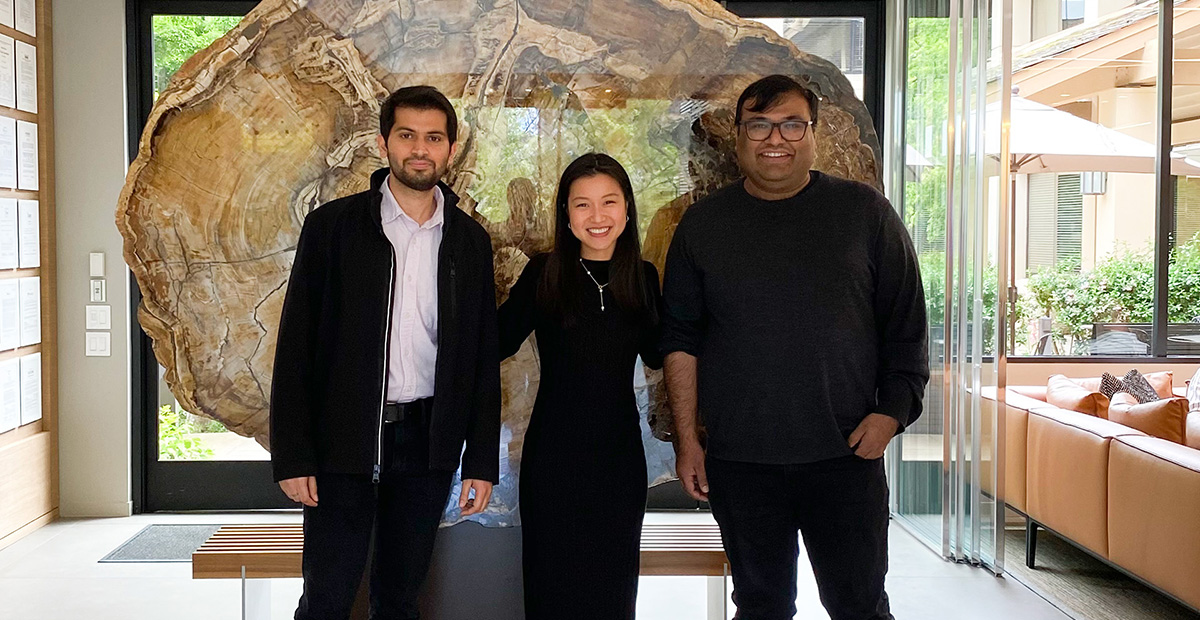
Deepak Pathak和Abhinav Gupta是机器人领域的杰出研究人员,他们在该领域取得了重大进展。他们开发了一种独特的机器人模型,具有广泛的适用性和鲁棒性。Deepak来自印度的一个小镇,在学业上表现出色,并发表了前沿研究成果。Abhinav是一位终身教授,与Deepak讨论了多年创办一家公司的想法,并最终决定扩大他们的工作。他们面临着在没有现成数据的情况下构建大规模模型的挑战。他们尝试了不同的策略,在学习算法和虚拟到真实世界的训练方面取得了突破。他们对Skild的愿景是创建一个能够在任何环境中应对任何任务的通用模型。这可能对机器人领域产生巨大影响。
延伸解读
从计算机视觉到机器人基础模型
Deepak Pathak和Abhinav Gupta的背景不同于传统机器人研究者,他们来自计算机视觉和深度学习领域。传统方法通常为特定任务和特定环境收集数据来训练机器人,而他们利用大规模数据,基于Transformer架构构建基础模型。这种方法旨在解锁物理世界中的智能,使机器人模型具有通用性、鲁棒性,并能产生涌现行为。
数据稀缺下的技术突破
构建机器人基础模型面临一个核心挑战:没有像大语言模型那样现成的互联网规模数据。为此,他们探索了多种策略,包括在线视频、远程操作、真实世界数据和模拟等。2015年,他们实现了机器人数据千倍扩展;2017年,提出好奇心驱动学习算法,让智能体自主探索学习;2021至2022年,他们在大规模自适应SIM2REAL训练上取得突破,并因此获得机器人学习会议的最佳机器人系统奖。
Skild的愿景与潜在影响
Skild的目标是创建一个通用模型,能够在任何环境中应对任何任务,无需特定训练。如果成功,其突破性可类比GPT-3,并可能应用于几乎所有领域。这挑战了当前对AGI的理解——即仅靠数字知识学习就能构建AGI。他们的愿景强调通过实践学习,在尝试新任务和新环境中结合即时反馈与已有知识来理解世界。若实现,将大幅扩展机器人类型,并显著降低成本,改变行业格局。
Q&A
Deepak Pathak和Abhinav Gupta在机器人领域的贡献是什么?
他们开发了一种具有广泛适用性和鲁棒性的机器人模型,推动了机器人自主学习的进展。
Deepak Pathak的背景是什么?
Deepak来自印度的小镇,自学编程,获得印度理工学院坎普尔的金牌,并在伯克利攻读人工智能博士学位。
Skild的愿景是什么?
Skild的愿景是创建一个通用模型,能够在任何环境中应对任何任务,类似于GPT-3的突破。
Deepak和Abhinav面临的主要挑战是什么?
他们面临的挑战是如何在没有现成数据的情况下构建大规模模型。
他们是如何扩展机器人数据的?
他们在2015年实现了机器人数据的千倍扩展,并提出了基于好奇心驱动的学习算法。
Deepak和Abhinav的工作对AGI的理解有什么影响?
他们的工作挑战了当前对AGI的理解,强调通过实践学习的重要性。
