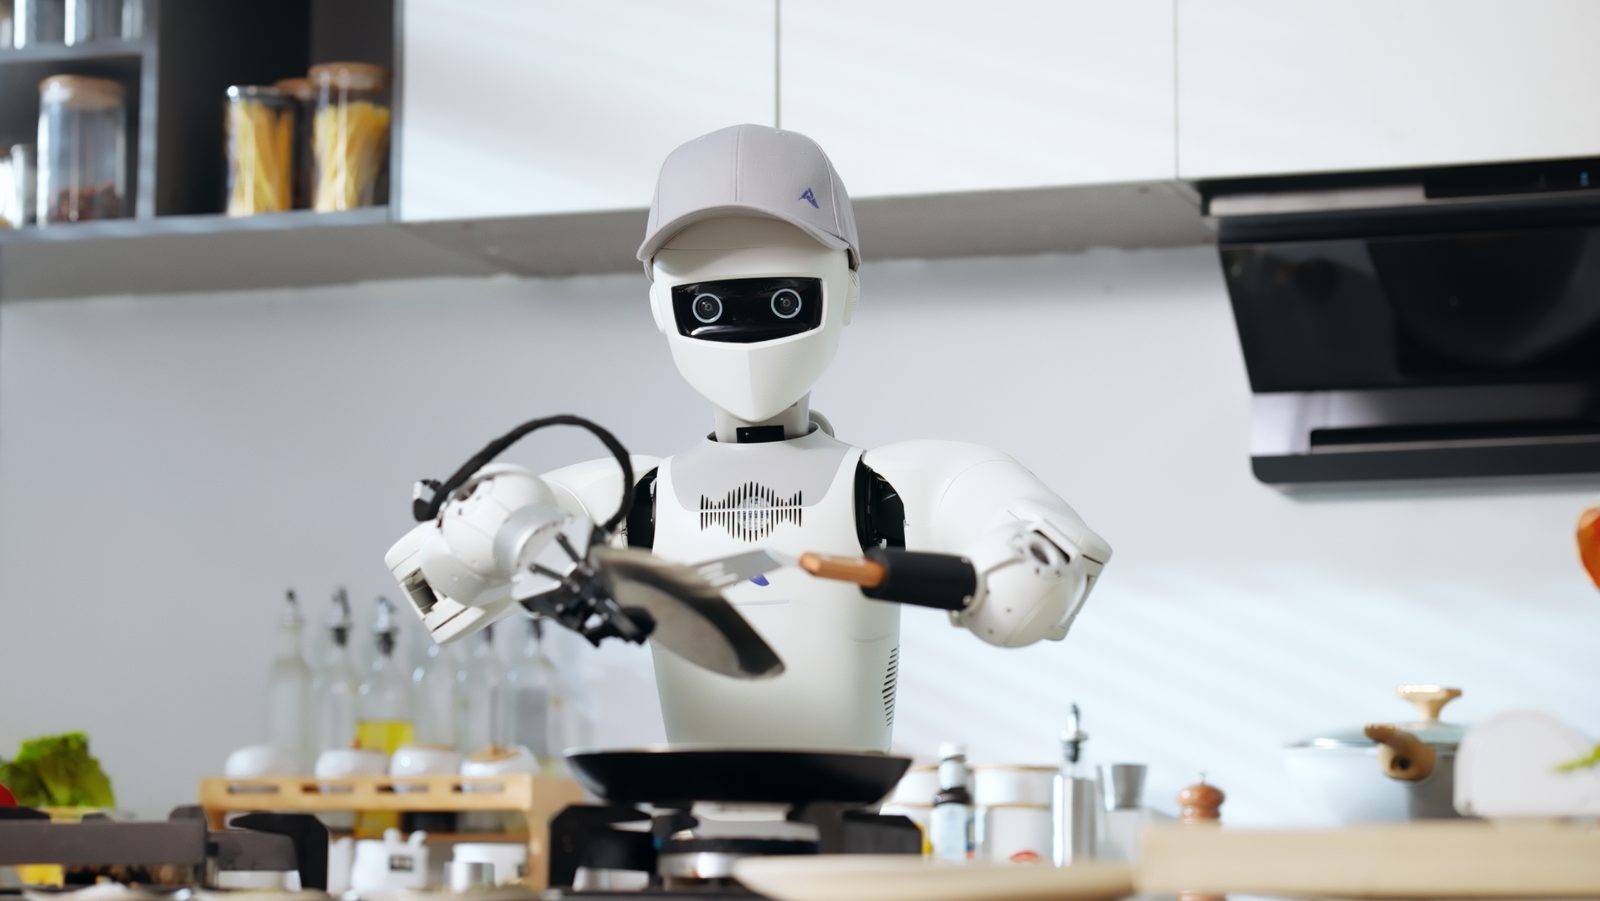
星尘智能构建了由绳驱机器人本体、AOS操作系统和具身模型组成的三位一体架构。绳驱技术将电机移至基座,使手臂轻量、力透明度高且成本低;AOS将感知、操作等能力封装为技能模块,让普通人可用自然语言开发机器人应用。创始人来杰认为智力决定身体构形,机器人应作为大模型的数据采集者和应用终端。公司反对机器人进厂打螺丝,愿景是让数十亿人拥有能进入家庭、提供多元服务的AI机器人助理。
生数科技于10月21日启动为期半个月的Motubrain 2.0具身模型训练全流程公开直播,展示预训练、后训练、Agent任务执行及递归自我改进四个环节,旨在打开具身模型训练的“黑盒”,让外界观察能力形成与试错过程,推动Physical AI研究的透明化。
清华AIR与域变换联合发布Zeva,首个实现上下文因果学习(ICCL)的具身模型。它无需更新权重,通过因果交互提取、双时标记忆和上下文策略注入,让冻结模型在部署中自进化。在基准任务中累计成功率从26%提升至73%,真实化学实验室任务成功率显著增长,并支持一次人类演示学会新操作,开启上下文空间扩展的新范式。
清华系的星动纪元公司在RoboChallenge榜单中夺冠,其具身模型Era0以64.33%的成功率和76.34的综合得分领先。Era0在复杂任务中展现出强大的执行能力,特别是在长程任务规划和环境适应性方面表现突出,标志着具身智能技术的成熟。
本文讨论了2024年具身模型和策略的发展,重点在于训练数据来源、动作预测策略和模型训练方法。通过预训练和微调,提升了机器人策略的泛化能力,强调了数据和架构的重要性。
完成下面两步后,将自动完成登录并继续当前操作。