


本文介绍医学影像论文中的关键术语,涵盖胸部X光片的获取、去标识化、预处理、归一化、标注、数据集划分,以及分类、检测、分割、增强、后处理、协调化和验证等环节。强调术语在不同语境下的含义差异,如匿名化与假名化、归一化与协调化,并指出患者级数据划分和外部验证的重要性,以提升模型泛化能力。
这篇文章探讨了生命进化与人工智能大模型之间的相似性,强调泛化能力的出现是进化的重要飞跃。复杂的基因调控网络使生物能够从经验中提炼规律,适应新环境,类似于大模型通过增加参数提升泛化能力。这一理论为理解生命的适应性和人工智能的发展提供了新视角。
一项研究探讨了思维链(CoT)训练在大语言模型中的作用,发现其主要提升了提示词动作的质量,而非推理能力。模型在训练中更依赖提示词,导致注意力和梯度集中于提示部分。研究提出了一种干预方法,通过选择性掩盖动作令牌监督,增强模型的域外泛化能力,使其在新任务中表现更佳。
Aether AI公司提出因果世界模型,旨在提升机器人对物理世界因果关系的理解,超越仅依赖数据相关性的局限。该模型通过提取因果变量、学习因果结构和动力学,增强机器人在真实环境中的表现,推动AI从相关性模型向因果性模型转变,以实现更强的泛化能力和任务执行效率。
GR00T N1.6和N1.7是NVIDIA开发的视觉语言模型(VLM),用于机器人控制。N1.6改进了模型结构,支持灵活分辨率,并引入新数据集;N1.7在此基础上增强了模型的泛化能力,并在大量人类视频数据上进行预训练,提高了机器人控制的精确性和效率。
具身智能的关注点已转向数据模型,数据采集面临认知对齐的挑战,模型训练需要大量真实数据。评测标准亟需统一,低分不一定代表模型性能差。未来应重视数据质量与复用性,推动无感化数据采集,以提升模型的泛化能力。
本文介绍了LARYBench,一个用于评估隐式动作表征的基准系统,旨在提升机器人在不同环境中的泛化能力。LARYBench分析了大规模人类视频数据,提供超过一百万段标注视频,涵盖151种动作,支持多样化的机器人形态和操作场景。实验结果表明,通用视觉模型在动作泛化和控制精度上优于专门模型,强调了隐式动作表征的重要性。
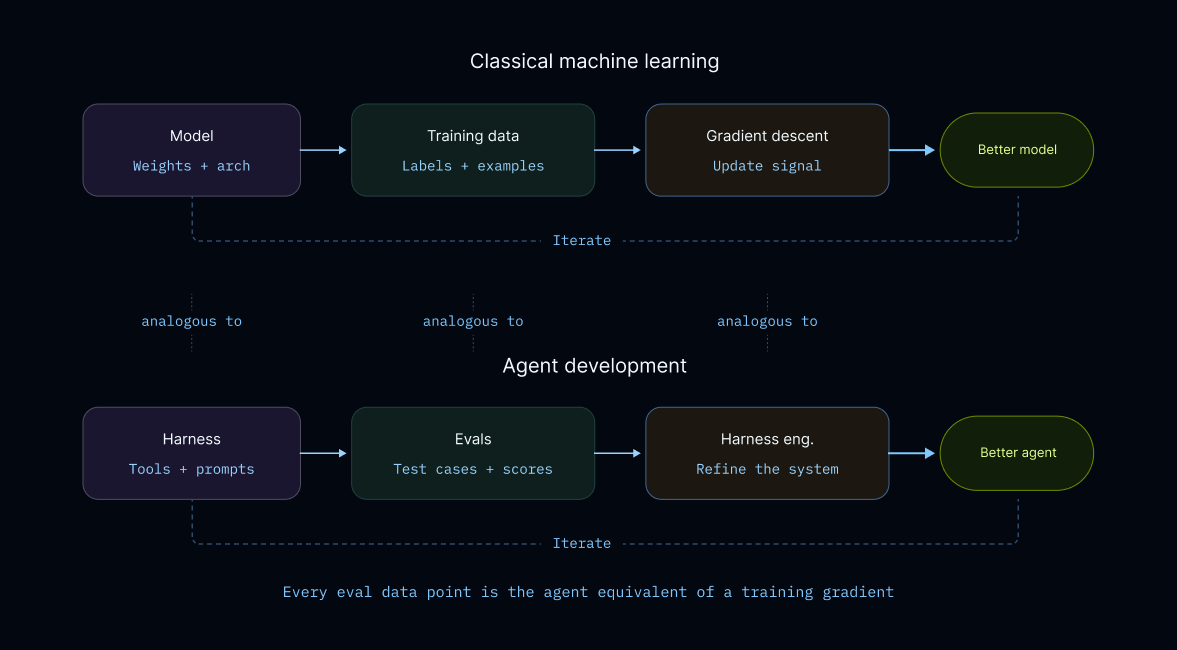
通过使用评估数据(evals),我们可以迭代改进智能代理的性能。评估数据作为训练数据,指导代理学习和优化行为。强调数据质量和设计的重要性,以避免过拟合,并通过手动编写、生产追踪和外部数据集获取评估,确保代理在新输入上的泛化能力。
合成数据在真实数据稀缺时可提升模型的泛化能力,但过度依赖可能导致性能下降。本文提出一个学习理论框架,量化合成数据与真实数据之间的权衡,利用算法稳定性推导泛化误差界限,以确定最优的合成与真实数据比例。通过对混合数据的核岭回归分析,发现合成数据比例与测试误差呈U型关系,并在CIFAR-10和临床脑MRI数据集上进行了验证。理论扩展至领域适应,表明合理混合合成目标数据与有限源数据可减轻领域偏移,增强泛化能力。
研究团队提出了一种新型神经元模型ReSU,克服了传统深度学习的局限。ReSU通过自监督学习和时间动态性,模拟生物神经元特性,展现出更高的能效和更好的泛化能力,为AI发展提供新方向,并有助于理解生物系统的工作原理。
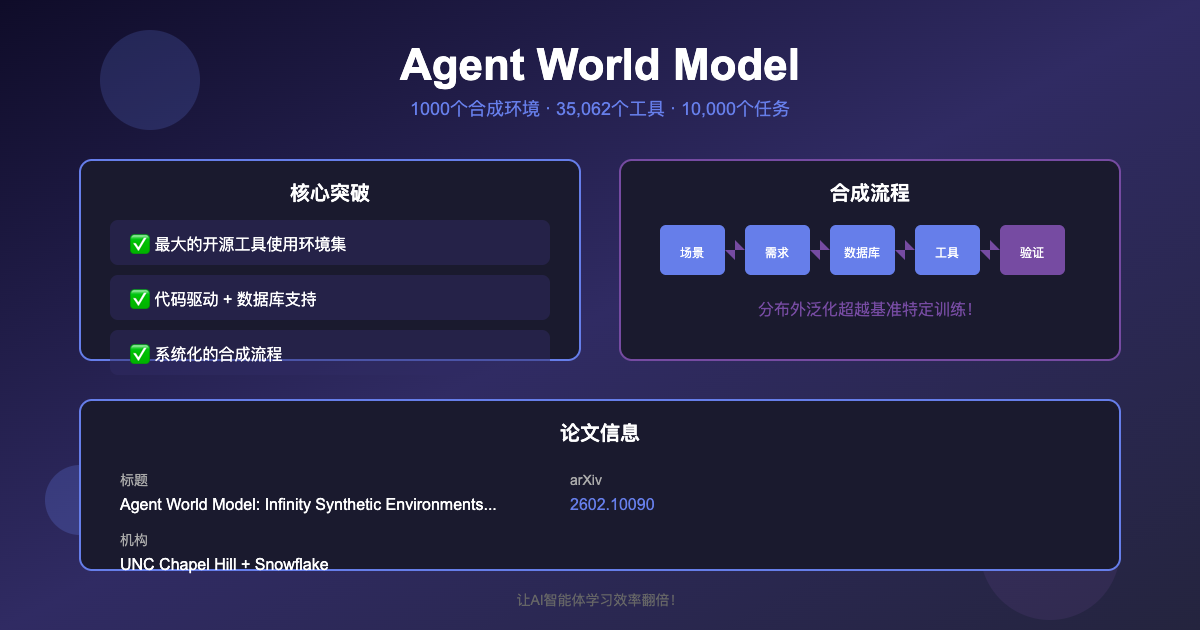
Agent World Model(AWM)是一个生成1000个合成环境的系统,解决了智能体训练环境多样性不足的问题。它提供丰富的工具和任务,确保智能体的泛化能力超越传统方法。AWM通过代码驱动和数据库支持,系统化合成流程,推动智能体训练进步,为未来AI发展奠定基础。
Agent World Model(AWM)是一种新型合成环境生成管道,创建了1000个多样化场景以解决智能体训练中的环境稀缺问题。AWM通过代码驱动和数据库支持,确保环境的一致性和高效交互。实验结果表明,AWM训练的智能体在分布外泛化能力上优于传统方法,展示了合成环境在人工智能训练中的潜力。
本文介绍了一种新型机器人学习模型X-VLA,采用软提示技术以提升跨具身机器人学习的适应性和泛化能力。通过引入可学习的嵌入,X-VLA有效解决了不同硬件和任务环境下的异质性问题,增强了模型在多样化数据集上的表现。该模型在多个基准测试中表现优异,展现出在灵巧操作和适应新领域方面的强大能力。
RDT2是一种新型机器人基础模型,旨在实现跨本体、物体和场景的零样本迁移能力。通过使用UMI数据集和三阶段训练策略,RDT2能够高效处理多样化的真实世界任务,提升机器人在未见物体和场景中的泛化能力。该模型在微调实验中表现优异,尤其在复杂操作和动态任务中,展现出显著的性能提升。
本文介绍了SpecTokenizer,一种轻量级流式神经音频编解码器,采用压缩谱域建模,显著降低计算量和参数规模。实验结果表明,其在低码率下优于现有模型,适合资源受限环境,具备良好的泛化能力和高效的部署潜力。
本文介绍了HumanoidPF(类人潜力场),一种用于人形机器人在杂乱室内场景中无碰撞穿越的技术。该方法通过编码人形体与障碍物的关系,提升机器人在复杂环境中的避障能力。研究者提出了一种混合场景生成策略,结合真实和程序化障碍物,增强训练效果。HumanoidPF被应用于Click-and-Traverse系统,实现高效遥操作导航,实验结果显示其在拥挤场景中表现优异,具有良好的泛化能力。
蚂蚁灵波开源的LingBot-VLA是当前最强的具身智能模型,基于20000小时真实数据,超越多个国际顶尖模型。它通过真实世界数据训练,解决了机器人在环境变化中的适应问题,展现出强大的泛化能力和高效的任务执行能力,为通用人工智能的发展提供了新路径。
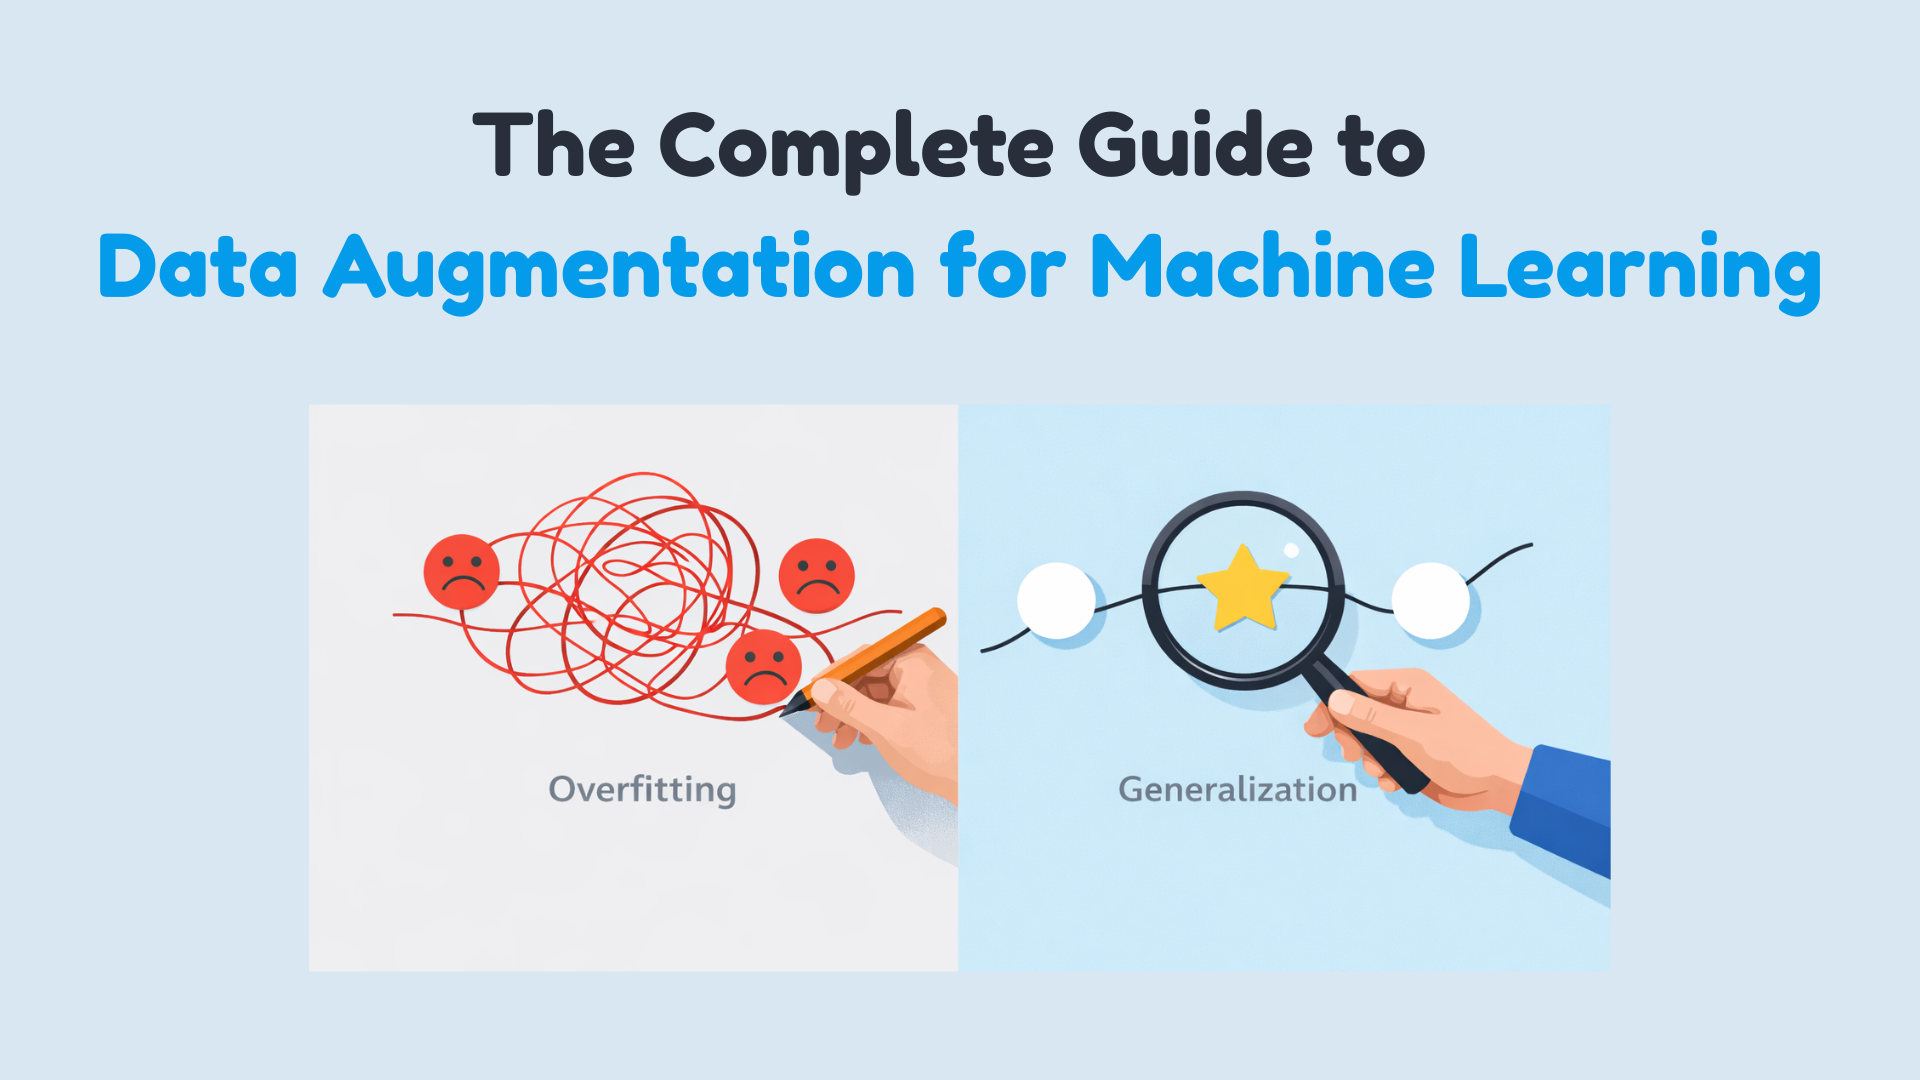
数据增强通过微调现有数据生成新训练样本,帮助模型减少过拟合并提升泛化能力。文章讨论了图像、文本、音频和表格数据的增强方法,强调在线与离线增强的区别及避免数据泄露的重要性。
腾讯混元团队推出的世界模型WorldPlay,实现了实时交互式世界建模,解决了生成速度与内存占用的平衡问题。该模型采用双重动作表示法、重构上下文记忆机制和情境强迫蒸馏方法,能够以24 FPS生成720p高清流媒体视频,展现出优秀的泛化能力,为具身智能和游戏开发等领域开辟了新前景。
腾讯优图研究发现,AI生成图像检测器在真实场景中的表现不佳,主要由于训练数据的偏差。为此,提出了“双重数据对齐”方法,通过重构和对齐数据,显著提升了检测器的泛化能力。实验结果显示,该方法在多个基准测试中表现优异,真实场景中的准确率达到82.4%。
完成下面两步后,将自动完成登录并继续当前操作。