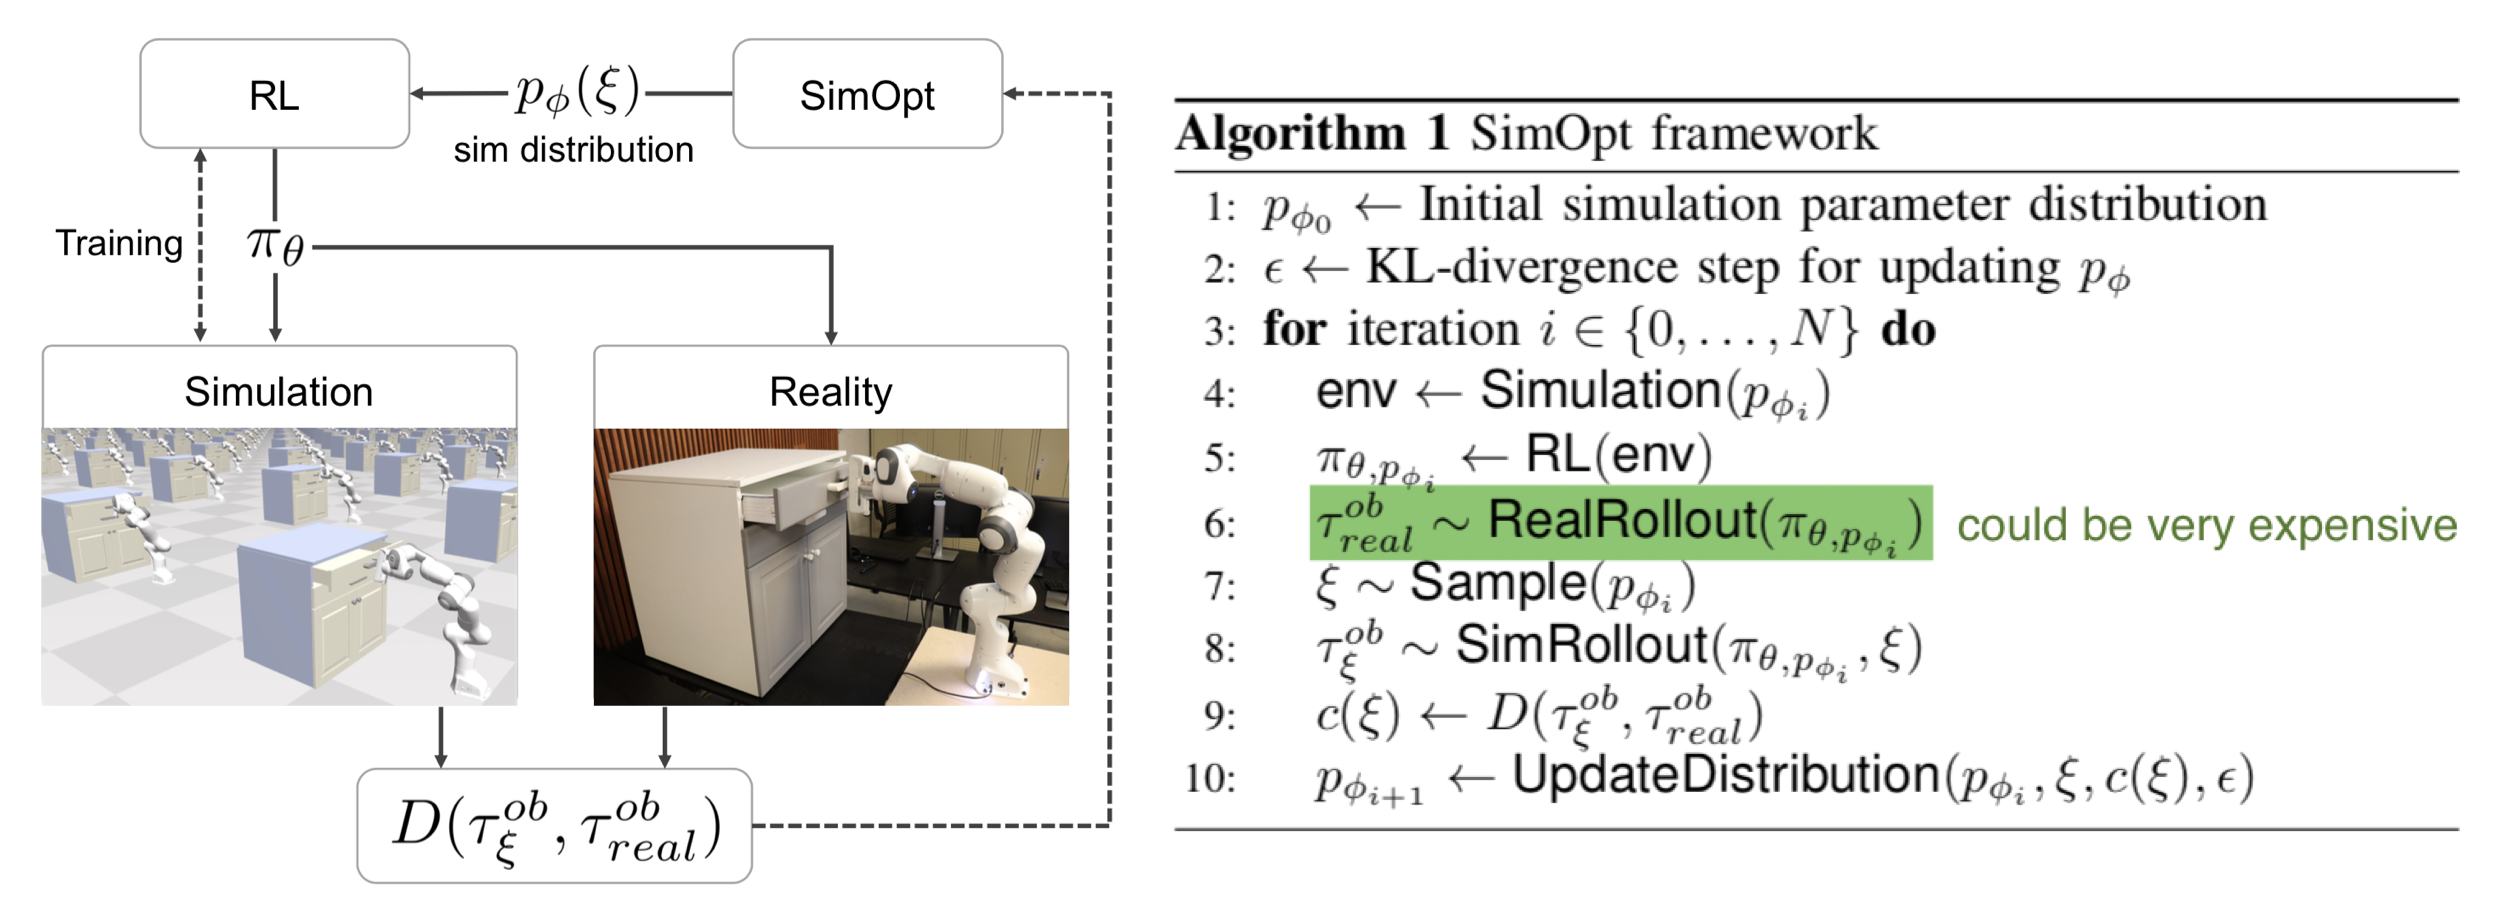
机器人学中,仿真到现实迁移因物理参数不一致和建模误差存在“现实鸿沟”。域随机化通过在仿真中随机化视觉外观与物理动力学参数训练策略,使其泛化到现实,无需真实数据,优于需真实样本的域适应。引导式域随机化利用任务反馈、真实数据或仿真器优化随机化分布(如AutoAugment、SimOpt、RCAN),以提升迁移效果。
完成下面两步后,将自动完成登录并继续当前操作。