


面向仿真到现实迁移的域随机化
内容提要
机器人学中,仿真到现实迁移因物理参数不一致和建模误差存在“现实鸿沟”。域随机化通过在仿真中随机化视觉外观与物理动力学参数训练策略,使其泛化到现实,无需真实数据,优于需真实样本的域适应。引导式域随机化利用任务反馈、真实数据或仿真器优化随机化分布(如AutoAugment、SimOpt、RCAN),以提升迁移效果。
延伸解读
域随机化为何有效:优化与元学习视角
文章从两个角度解释域随机化的有效性。一是将其视为双层优化:内层训练策略,外层优化随机化分布参数,以最大化在真实环境中的性能。这解释了为何手动调整随机化范围本质上是优化过程。二是视为元学习:在多种随机化环境中训练的策略,尤其是带记忆的循环网络,能动态适应新环境,实现跨任务的快速适应。这两种视角共同说明,域随机化不仅是数据增强,更是策略泛化能力的培养。
引导式域随机化的三类方法
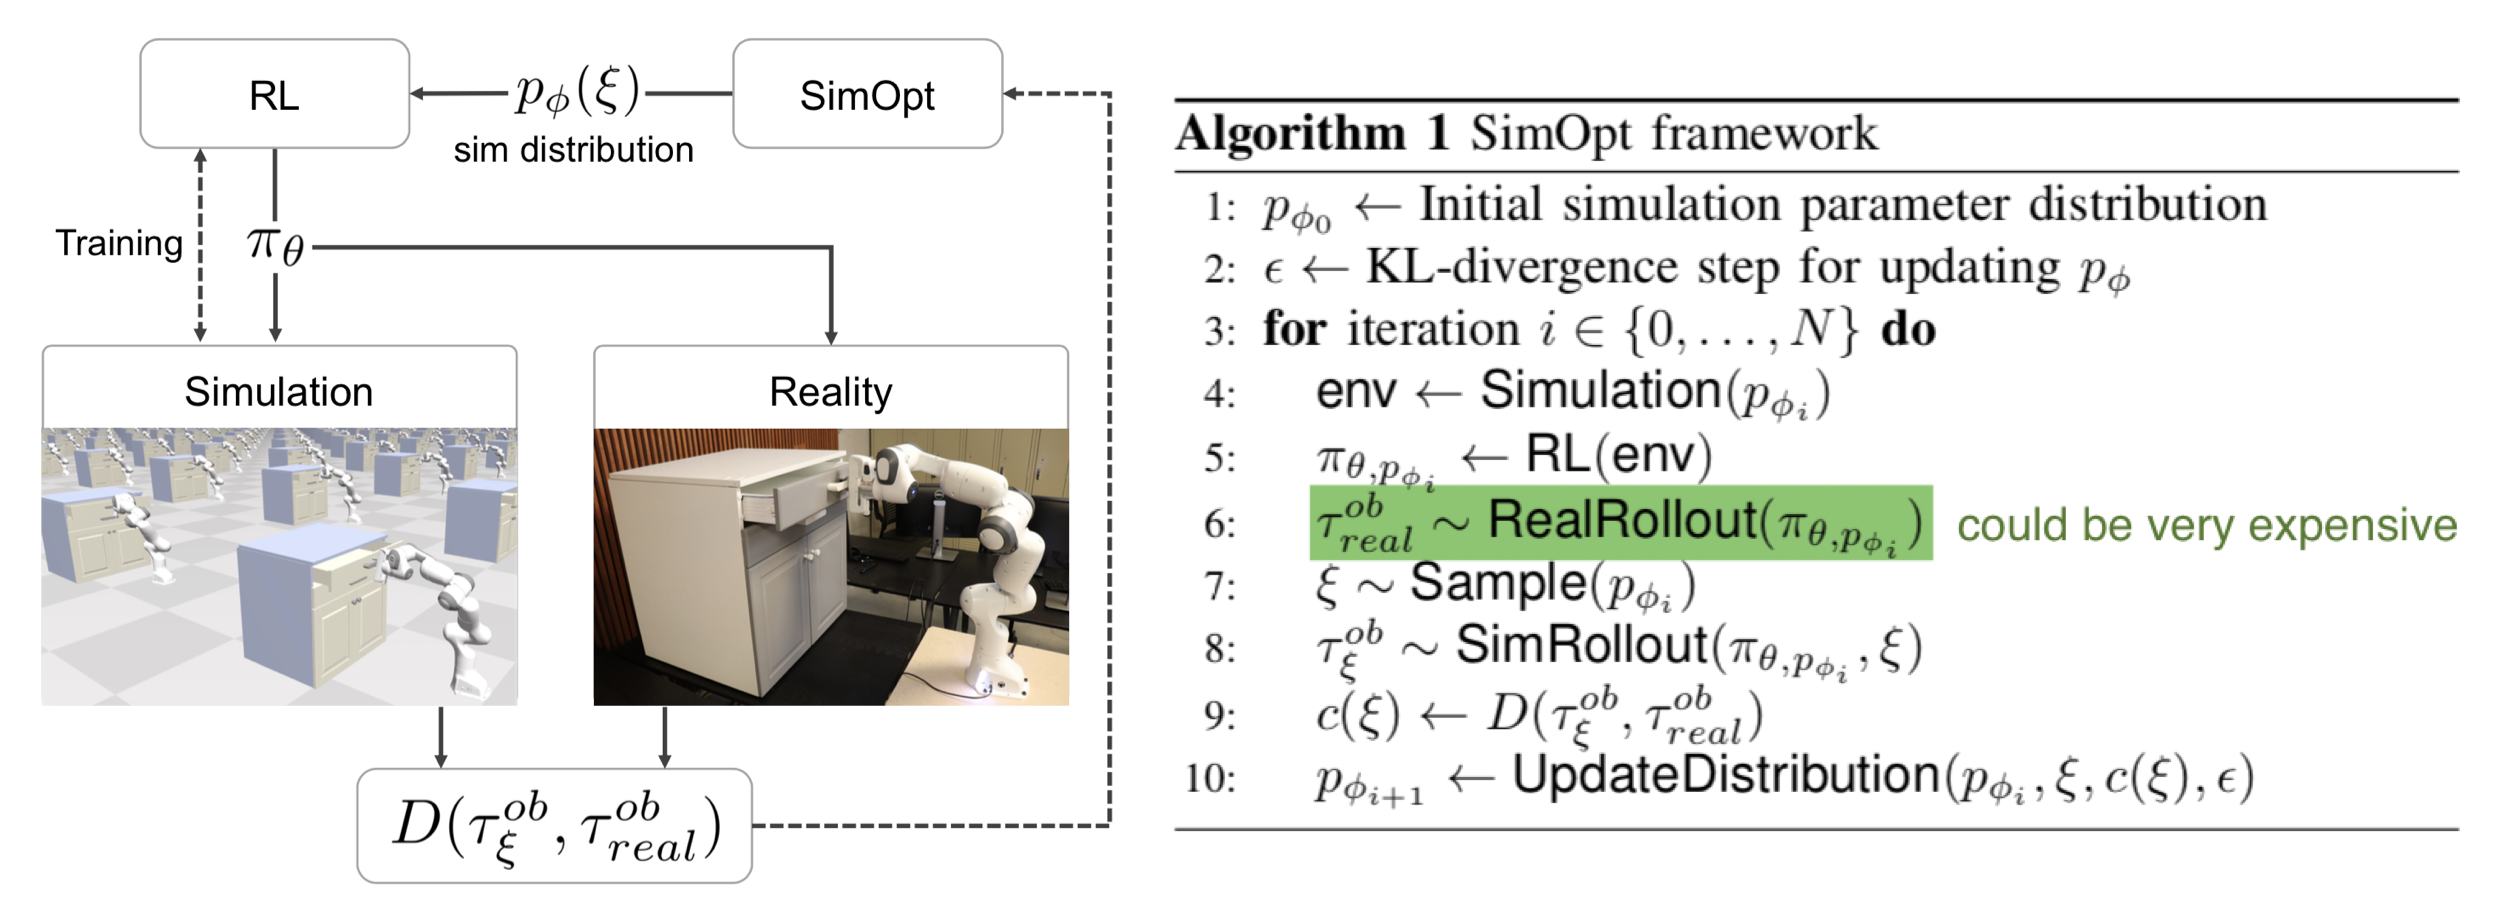
引导式域随机化利用额外信息优化随机化分布,主要分为三类:基于任务性能反馈(如AutoAugment、Learning to Simulate)、基于真实数据分布(如SimOpt、RCAN)、基于仿真器内部信号(如DeceptionNet、ADR)。基于任务性能的方法通常需要大量真实样本,成本高昂;基于真实数据的方法直接匹配仿真与真实轨迹分布,但需解决梯度传播问题;基于仿真器的方法避免真实数据,但可能引入偏差。选择时需权衡数据成本与计算资源。
实际应用中的权衡与限制
域随机化虽能减少对真实数据的需求,但并非万能。均匀域随机化简单但可能因随机化范围过宽导致策略学习困难;引导式方法虽能提升效率,但往往需要额外反馈或真实数据。例如,RCAN在零样本迁移上优于均匀DR,但仍不及仅用真实数据训练的模型。此外,部分方法如DeceptionNet需针对不同任务手动设计模块,扩展性受限。因此,实际应用中需根据任务特点、数据获取成本和计算资源进行权衡。
Q&A
什么是仿真到现实迁移中的现实鸿沟?
现实鸿沟是指仿真器与物理世界之间的差异,主要由物理参数不一致(如摩擦、阻尼、质量)和错误的物理建模(如软表面碰撞)导致,使得在仿真中训练的模型难以迁移到真实机器人。
域随机化如何帮助实现仿真到现实的迁移?
域随机化通过在仿真中随机化视觉外观和物理动力学参数(如质量、摩擦、光照等),训练策略适应多种环境变化,从而泛化到真实世界,且无需或仅需少量真实数据。
域随机化和域适应有什么区别?
两者都是无监督的迁移方法。域适应需要大量真实数据样本来匹配分布,而域随机化可能只需要少量或不需要真实数据,通过在仿真中广泛随机化来覆盖真实环境。
引导式域随机化有哪些常见方法?
引导式域随机化利用任务反馈、真实数据或仿真器来优化随机化分布。常见方法包括基于任务性能的AutoAugment、Learning to Simulate、CMA-ES,基于真实数据的SimOpt、RCAN,以及基于仿真器的DeceptionNet、ADR等。
域随机化为什么有效?
有两种解释:一是将域随机化视为双层优化,通过调整随机化分布使策略在真实环境性能最优;二是视为元学习,循环网络(如LSTM)使策略能动态适应不同环境,实现跨任务泛化。
在机器人操作任务中,域随机化有哪些成功应用?
OpenAI的灵巧手操作任务中,通过视觉和动力学域随机化,训练的策略能够连续旋转物体并达到50个随机目标方向,成功迁移到真实机器人。
