小红花·文摘
  • 首页
  • AI Tokens🪙
  • 排行榜🏆
  • 直播
  • FAQ
Dify.AI
沉浸式翻译 immersive translate
斯坦福ToddlerBot——用于行走操控且与机器学习兼容的0.56m小人形:6000美刀成本下,可VR遥操、可RL训练

斯坦福开源人形机器人ToddlerBot高0.56米、重3.4公斤,具30个自由度,采用全身3D打印与市售电机,成本约6000美元。其核心定位是“为机器学习而生”,提供高保真数字孪生、系统辨识流程、强化学习环境、全身遥操作与模仿学习代码,实现行走、推物、双臂操作的零样本仿真到现实迁移。设计强调可复现性,单人无需专用设备即可在家组装,已有独立复现成功案例。

斯坦福ToddlerBot——用于行走操控且与机器学习兼容的0.56m小人形:6000美刀成本下,可VR遥操、可RL训练

结构之法 算法之道 结构之法 算法之道 · 2026-10-18T08:59:52Z

本文综述四足机器人运动控制研究,涵盖强化学习、中枢模式发生器、分层学习框架和进化策略等方法,实现多步态切换、抗扰动、能量优化及仿真到现实迁移,并探索动态系统结构识别与软体机器人步态自动生成。

通过分散相位振荡器学习新兴步态:关于观察、奖励和反馈的作用

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2024-02-13T00:00:00Z

该文综述强化学习在腿式机器人控制中的应用,涵盖四足与双足机器人的步态生成、跳跃、奔跑、踢球及复杂地形适应等任务。通过多任务学习、奖励设计与仿真到现实迁移,实现稳定鲁棒的运动策略,减少人工调参,提升真实环境适应能力。

多功能、动态和鲁棒的双足步行运动控制的强化学习

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2024-01-30T00:00:00Z
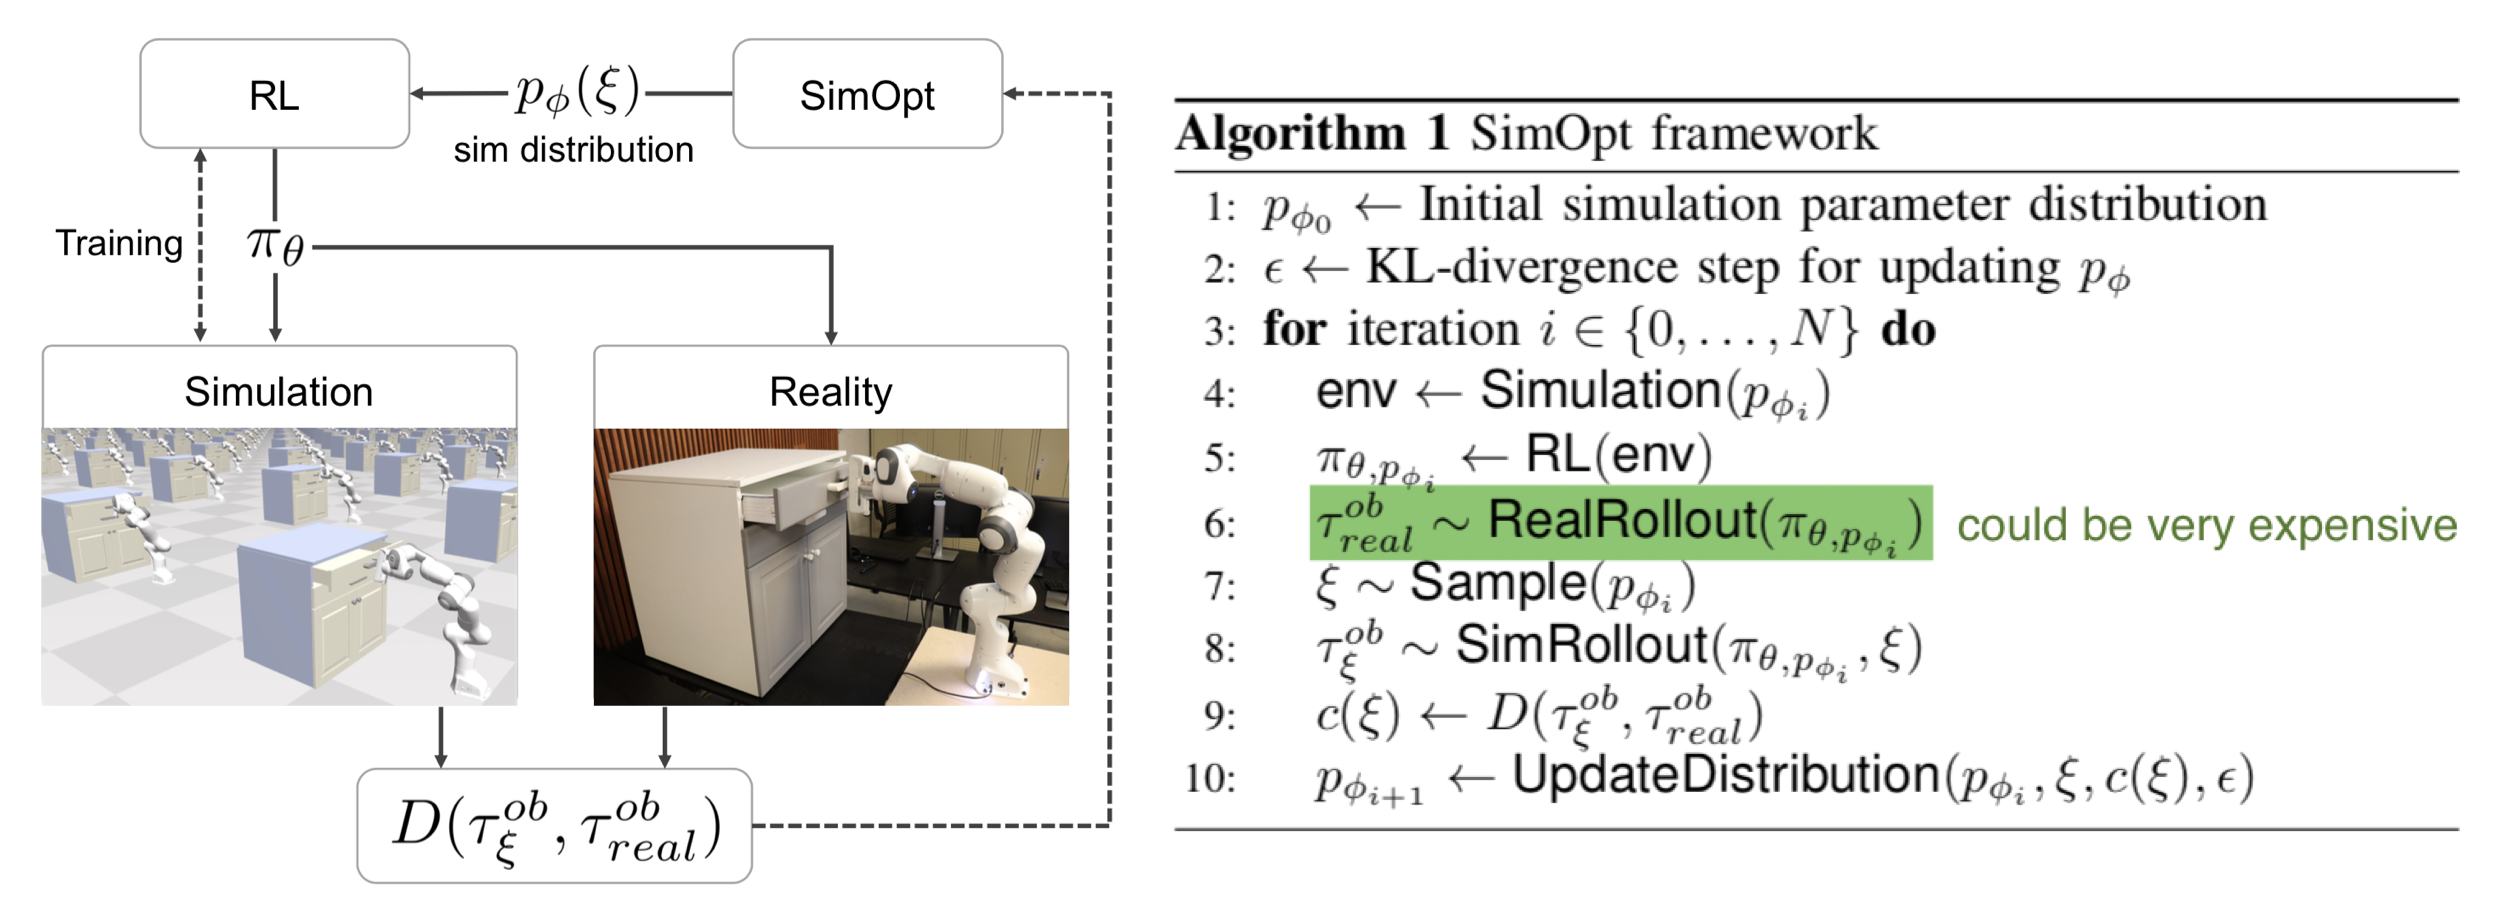
面向仿真到现实迁移的域随机化

机器人学中,仿真到现实迁移因物理参数不一致和建模误差存在“现实鸿沟”。域随机化通过在仿真中随机化视觉外观与物理动力学参数训练策略,使其泛化到现实,无需真实数据,优于需真实样本的域适应。引导式域随机化利用任务反馈、真实数据或仿真器优化随机化分布(如AutoAugment、SimOpt、RCAN),以提升迁移效果。

面向仿真到现实迁移的域随机化

Lil'Log Lil'Log · 2019-05-05T00:00:00Z
  • <<
  • <
  • 1 (current)
  • >
  • >>
👤 个人中心
在公众号发送验证码完成验证
登录验证
在本设备完成一次验证即可继续使用

完成下面两步后,将自动完成登录并继续当前操作。

1 关注公众号
小红花技术领袖公众号二维码
小红花技术领袖
如果当前 App 无法识别二维码,请在微信搜索并关注该公众号
2 发送验证码
在公众号对话中发送下面 4 位验证码
小红花技术领袖俱乐部
小红花·文摘:汇聚分发优质内容
小红花技术领袖俱乐部
Copyright © 2021-
粤ICP备2022094092号-1
公众号 小红花技术领袖俱乐部公众号二维码
视频号 小红花技术领袖俱乐部视频号二维码