GigaBrain-0.7 是具身基础模型,采用三系统架构:系统1基于 VLM 主干与动作专家生成连续动作;系统2负责理解与长程任务规划;系统3用世界模型预测未来视觉状态并评估进展。模型在超 3.7 万小时、16 种机器人形态的轨迹及约 2.7 亿视觉语言样本上单阶段联合预训练,并通过软知识隔离保持视觉语言能力,实现理解、预测、行动与经验改进的统一。
本文介绍GSoC 2026项目:为MLIR构建静态内存规划器。该工具在bufferization后利用显式缓冲区生命周期,将多个堆分配合并为单一静态arena,并用memref.view零开销重解释切片,适用于禁止或慢速堆分配的目标。实现分五个PR推进:核心pass与trivial/best-fit规划算法、arith.select释放链与反向别名保护、集成BufferViewFlowAnalysis以支持scf.if、scf.for测试覆盖、边界与错误用例。未来方向包括放宽入口块限制、路径敏感的生命周期收紧及内存空间感知。
Databricks 内部应用 Slide Hub 基于 Lakebase Postgres 实现混合搜索,结合向量检索与 BM25 关键词检索,无需独立搜索系统。基准测试显示:8 CU 以下时数据库为瓶颈,8 CU 以上时应用为瓶颈;缓存与索引比例决定命中率,接近 1.0 时延迟稳定。建议索引用 quality 模式、候选数设为 200,生产环境最小 0.5 CU 以避免冷启动。
PostgreSQL 19 查询优化新特性:新增 pg_plan_advice 扩展,可记录并回放计划器决策以稳定执行计划;pg_stash_advice 支持按查询标识自动应用建议。EXPLAIN 计时改用 TSC 寄存器降低开销。优化器可将非空列的 IS NOT DISTINCT FROM 转为等值连接,NOT IN 子查询在无 NULL 时可用反连接,虚拟生成列可建扩展统计,postgres_fdw 支持导入远程统计,JIT 默认关闭。
Aether AI 发布因果智能系统 CRIS-0,使机器人理解物理因果而非死记硬背。面对突发干扰,它能在 2 秒内识别关键变量并重新规划,10 次扰动中 9 次成功恢复;长程任务可连续执行上百步不崩溃,并能推理隐私、判断空罐、理解模糊指令。其架构以因果变量为核心,结合因果世界模型、工具调用与验证循环,实现 0.2 秒安全急停。
OpenAI为ChatGPT青少年模式推出“大学规划”工具,帮助美国10至12年级学生汇总申请要求、截止日期、任务及助学金步骤,并可随时提问。ChatGPT还新增学习功能:iOS支持连续拍照合并为PDF,并能根据笔记生成单词卡。此前有报告批评该工具风险高。
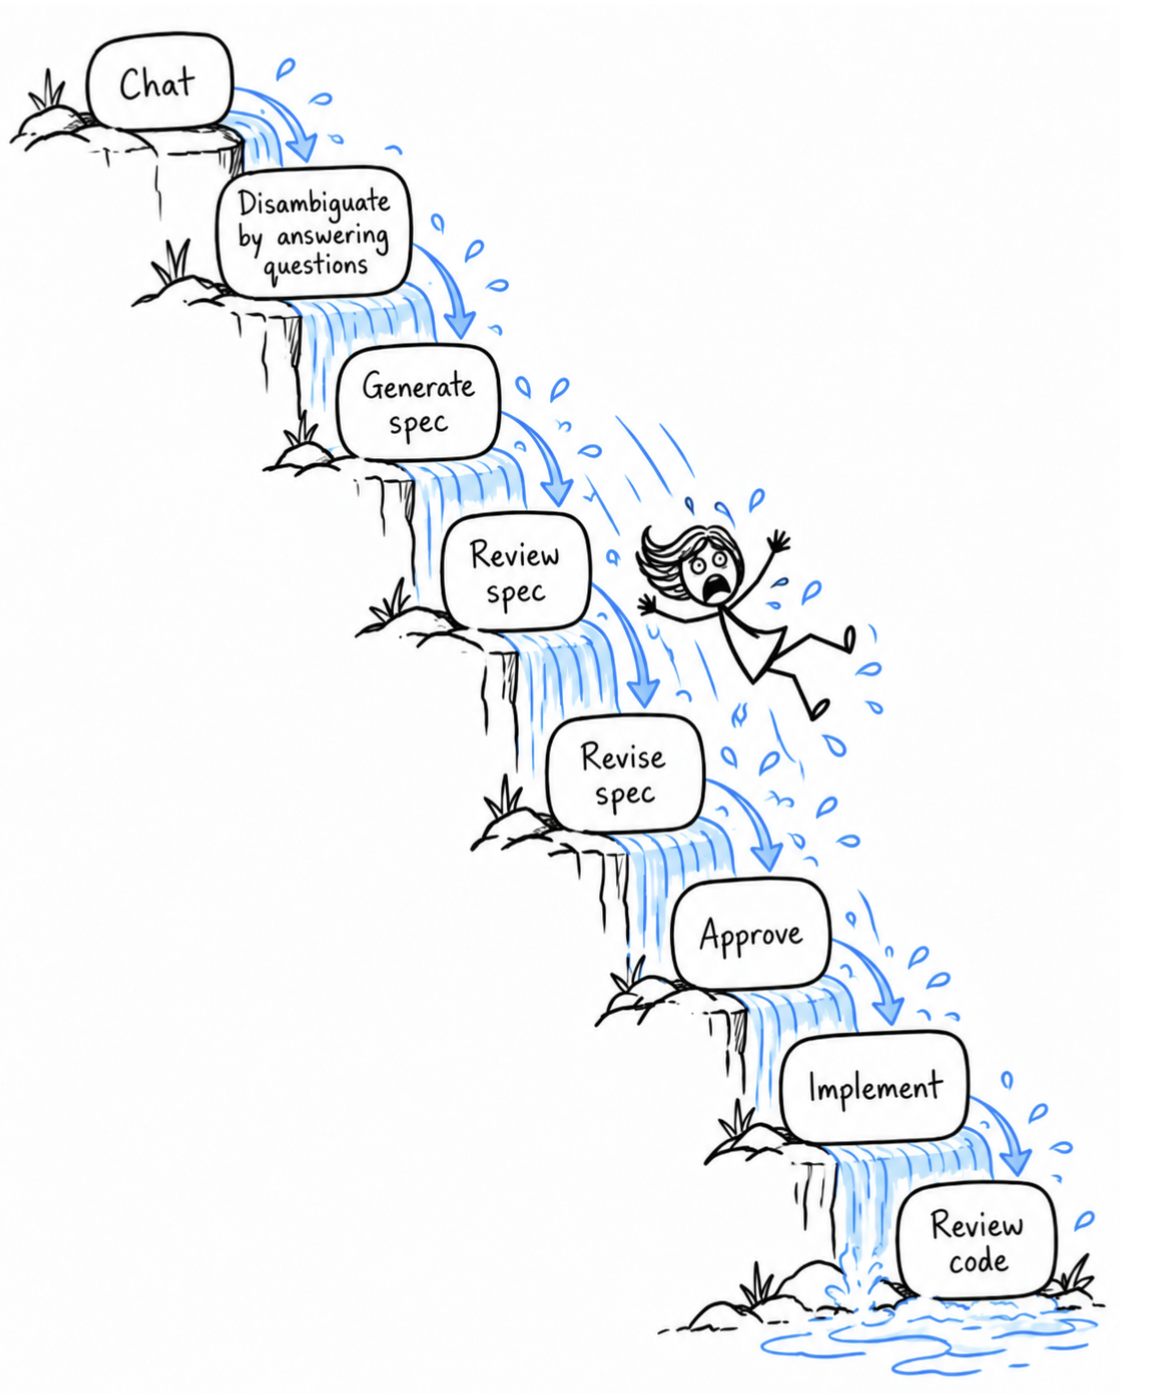
作者曾开发AI编程应用Nuanced,认为规划是AI编程核心,但实践发现:规划不等于计划文档,模型能力提升后无需精确指令;AI生成的长文本难以阅读;规划与构建被人为割裂,真实思考是交错迭代的。将计划做成静态产物是最大错误,应设计促进人类理解的流程。如何让人在大量智能体并行改动系统时保持清晰认知,仍是未解难题。
作者曾开发AI编程应用Nuanced,认为规划是AI编程核心。但实践表明,模型能力提升后无需精确指令,AI生成的长篇规格文档难以阅读,规划与构建被人为割裂,而真实思考是交错迭代的。将计划做成静态文档是错误抽象,规划应融入对话与执行循环,人类理解系统的问题仍未解决。
Anthropic发布Opus 5.5,跑分与价格均优于Fable 5.1,但社区用户仍用Fable做规划审查,因其在陌生任务中判断更稳。跑分难测真实项目能力,且存在污染问题。实际工作流正形成分工:Fable规划审查,Opus执行实现,兼顾性能与成本。
继承糟糕数据库时,别慌,问题可解。先倾听用户痛点,避免XY问题,全面检查模式、数据和配置。以小项目逐步修复,记录过程,并自动化高可用与维护。团队协作分享准则,从被动应对转向主动规划,防患于未然。
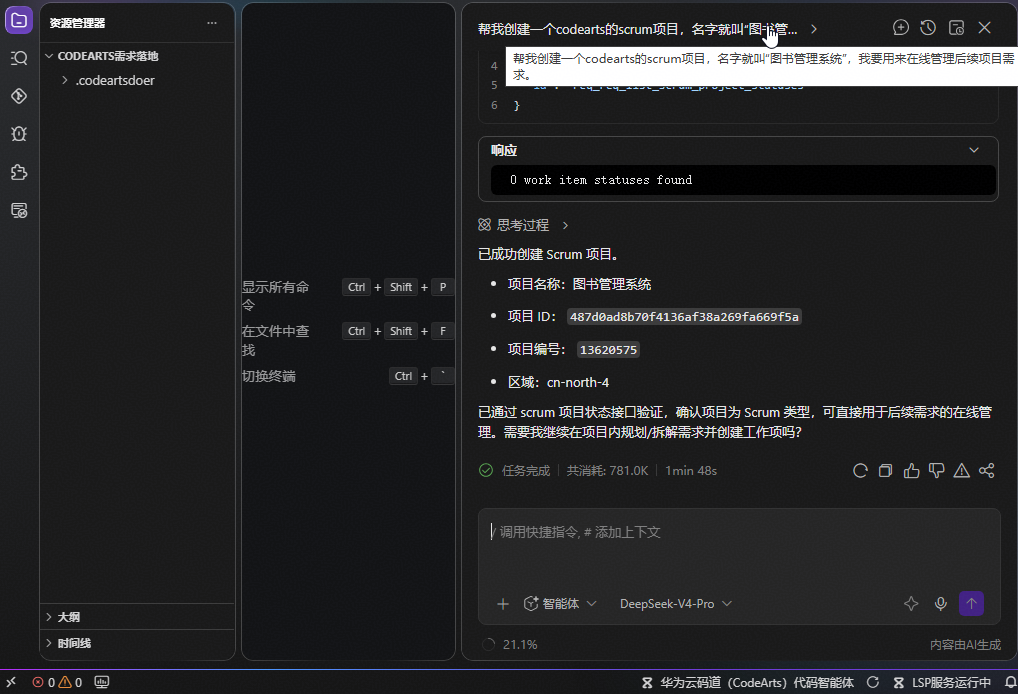
本文介绍华为云码道代码智能体通过MCP和Skill实现需求自动化拆解与落地。用户输入需求后,智能体自动完成史诗到任务的层级拆解、智能排期(跳过周末),并批量创建34个工作项至CodeArts Req,建立父子关联,无需人工搬运。实操含项目创建、配置及甘特图验证,显著提升效率。
> 本文是写作规划,不是可发布正文。拆解对象:etcd 在 Kubernetes 控制面与生产协调场景下的服务器内核——以 etcd v3.5.33(2026-07-23 补丁线;源码 tag v3.5.33)为主线,把一次写入/读取/Watch/Lease 从 gRPC → Raft propose → WAL →…
> 本文是写作规划,不是可发布正文。拆解对象:kube-apiserver 在 Kubernetes 控制面中的生产内核——以 Kubernetes v1.30.3(源码 tag v1.30.3)为主线,把一次 REST 请求从 HandlerChain → AuthN/AuthZ → Admission → stor…
本文介绍GeekAgent第9天开发:为多步骤任务添加TODO清单和子Agent功能。通过todo_write工具让模型规划并更新任务进度,delegate_task将独立子任务交给隔离上下文的子Agent处理。系统指令控制何时规划,强制回写确保进度更新,TUI右栏实时显示TODO状态。实现约113行代码,验证通过。
TimescaleDB 2.28发布,新增连续聚合的架构演进功能,优化刷新操作,提升压缩查询速度,并停止支持PostgreSQL 15。文章还讨论了自托管TimescaleDB的运维成本,以及选择自托管或Tiger Cloud的决策框架。
CLion 2026.2/2026.3路线图聚焦于代理式AI调试、嵌入式开发与调试器改进。计划包括HardFault调试技能、代理辅助项目配置、DAP外设与RTOS支持、调试配置文件JSON化及TRACE32模板、Windows LLDB 21支持、QNX项目支持、ISPC语言支持,并优化性能与稳定性,同时将Classic引擎和JavaScript插件解绑。
> 本文是写作规划,不是可发布正文。拆解对象:Istio 网格控制面内核——以 Istio 1.30.x(稳定线;源码与文档钉 1.30.3,2026-07-16 patch)为主线,把 CRD / Gateway API 资源如何经 istiod 编译成 LDS/RDS/CDS/EDS/SDS、再经 ADS 推给 s…
> 本文是写作规划,不是可发布正文。拆解对象:Linkerd 在 Kubernetes 上的服务网格控制面与数据面内核——以 Linkerd 2.20(2026-06-23 公告;源码 tag version-2.20;对应 edge edge-26.6.3)为主线,把一次出站/入站连接从 proxy-injector…
一位创作者利用OpenAI Codex反向规划AI视频生成,从最后一帧倒推摄像机路径,制作出20秒连贯视频。他通过定义终点状态、消除歧义,让Seedance 2.5模型从首帧走向目标,成本仅2.68美元。但评论区指出空间穿帮,暴露模型缺乏三维认知,引发对AI视频规划本质的讨论。
本文介绍了Databricks如何通过统一数据、治理和智能,连接零售工作流程,涵盖从绩效分析、需求规划、营销活动到门店执行和效果衡量的端到端流程,强调共享数据基础、权限控制和AI辅助决策,以帮助团队高效协同。
完成下面两步后,将自动完成登录并继续当前操作。