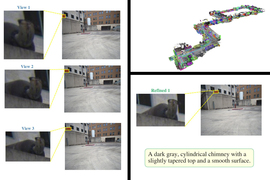
麻省理工学院研发出UQ-DAAAM机器人记忆系统,通过比较同一物体不同视角的描述来量化不确定性,并选取额外视角修正错误标注。该系统能实时更新不可靠记忆,将物体描述准确率提升5%,约92%的歧义可被解决,从而增强机器人对环境的理解与安全交互能力。
完成下面两步后,将自动完成登录并继续当前操作。