


厘清机器人模糊的记忆
内容提要
麻省理工学院研发出UQ-DAAAM机器人记忆系统,通过比较同一物体不同视角的描述来量化不确定性,并选取额外视角修正错误标注。该系统能实时更新不可靠记忆,将物体描述准确率提升5%,约92%的歧义可被解决,从而增强机器人对环境的理解与安全交互能力。
延伸解读
从“记下来”到“知道自己记错了”
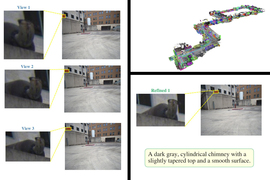
传统机器人记忆系统(如DAAAM)依赖视觉语言模型生成物体描述并存入3D地图,但一旦因视角不佳或光线问题标错(如把烟囱认成松鼠),错误会持续存在。UQ-DAAAM的关键转变是让机器人主动评估记忆的可靠性:通过比较同一物体不同视角的描述,量化不确定性,并在超过阈值时触发修正。这相当于给机器人记忆加了一层“自检”机制,而非被动存储。
用少量额外视角换取大幅纠错
UQ-DAAAM并非盲目重拍,而是用启发式规则挑选最能降低不确定性的额外视角,且数学上证明无需重新运行视觉语言模型,从而将计算量压到可在移动机器人上实时运行。实验显示,每个物体仅需额外两张描述,就能解决约92%的歧义,物体描述准确率比基线提升5%。这说明纠错效率的关键在于“选对视角”,而非堆叠数据。
安全交互的前提是“知道自己的无知”
论文作者Luca Carlone指出,与ChatGPT不同,物理AI不能仅靠免责声明来应对错误——机器人必须知道自己不知道什么。例如,若机器人把除颤器误标为灭火器,在紧急情况下可能无法找到救命设备。UQ-DAAAM通过实时更新不可靠记忆,让机器人对物体、位置和时间的回答更准确,这为家庭或工业场景中的多步任务与人类协作提供了更可靠的基础。
局限与下一步:从地图纠错到主动探索
当前UQ-DAAAM主要针对已存储的物体描述进行修正,且实验规模有限。研究者计划将其扩展到移动机械臂等不同机器人,并利用不确定性识别高不确定区域供机器人主动重访。此外,他们还在探索将不确定性量化用于预测环境未来状态。这些方向表明,该方法目前仍是记忆纠错的一环,距离覆盖全场景自主决策尚有距离。
Q&A
UQ-DAAAM 是什么?它主要解决机器人的什么问题?
UQ-DAAAM 是麻省理工学院研发的一种机器人记忆系统,全称为“Uncertainty Quantification for Describe Anything, Anywhere, at Any Moment”。它主要解决机器人记忆中物体描述不可靠的问题,能够识别并修正错误标注的物体描述,从而提升机器人对环境的理解和安全交互能力。
UQ-DAAAM 是如何判断并修正机器人记忆中的错误描述的?
UQ-DAAAM 通过比较同一物体从不同视角拍摄的多张图像描述来量化不确定性。首先计算视觉语言模型生成描述的置信度,再比较不同视角描述的一致性,将两者融合为一个不确定性数值。若该值超过阈值,系统会选取额外视角的图像,并用大语言模型融合成更准确的描述,更新到记忆中。
UQ-DAAAM 在提升物体描述准确率方面有哪些具体效果?
UQ-DAAAM 能将物体描述准确率提升5%,约92%的歧义可以被解决,且每个物体仅需额外两张描述图像。相比基线方法,它还能更准确地回答关于物体、位置及最后一次遇到时间的问题。
UQ-DAAAM 如何实现实时更新?计算效率如何保障?
UQ-DAAAM 采用一种启发式规则来选择能最大程度降低不确定性的额外视角,并数学证明该规则无需重新运行视觉语言模型即可找到最佳帧,从而大幅减少计算量。这使得系统能在移动机器人上以不到一秒的时间实时更新不确定的记忆条目。
UQ-DAAAM 与之前的 DAAAM 系统是什么关系?
UQ-DAAAM 是在 DAAAM 系统基础上的扩展。DAAAM 使用视觉语言模型为机器人捕捉的场景中的物体生成详细描述并存储在3D地图中,但可能因视角不佳或图像模糊而错误标注。UQ-DAAAM 在此基础上集成了不确定性量化,使机器人能够测量描述置信度并实时修正错误。
UQ-DAAAM 未来有哪些应用方向和研究计划?
研究人员计划将 UQ-DAAAM 用于指导移动机械臂等不同类型的机器人,并将不确定性量化技术应用到其他领域。他们还在研究利用 UQ-DAAAM 识别高不确定性区域以便机器人重新访问,以及探索在预测环境未来状态的系统中使用不确定性量化。
