

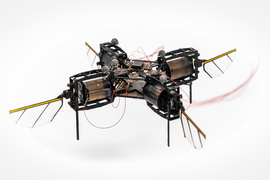

这款轻如羽毛的飞行机器人自带传感器和计算机
内容提要
MIT团队研发出首款具备机载传感与计算的扑翼微型机器人,无需实验室动作捕捉系统即可自主飞行。研究人员扩大人造肌肉尺寸以提升升力,并设计出仅244毫克的微型电子组件和快速位姿估计算法,实现厘米级定位精度,成功精准降落在向日葵上。该技术有望用于精准农业授粉和作物监测。目前机器人仍需外部供电,未来将集成摄像头与电池以实现户外自主飞行。
延伸解读
从实验室到自然场景的关键一步
此前扑翼微型机器人依赖实验室动作捕捉系统导航,无法在真实环境自主飞行。MIT团队通过机载传感与计算,让机器人脱离外部捕捉系统,在户外完成复杂轨迹并精准降落向日葵。这标志着微型机器人向农业授粉、作物监测等实际应用迈出重要一步,但当前仍需外部供电,离完全自主尚有距离。
动力与负载的精细平衡
为携带仅244毫克的电子组件,研究人员将人造肌肉尺寸扩大50%,并精确调整几何参数,使升力提升46%,最终升重比达1.9。这一设计在增加执行器重量的同时避免了功率下降,说明微型机器人负载能力提升需在动力、重量与效率间取得平衡,而非简单放大部件。
快速估计优于高精度慢算
由于缺乏外部绝对位置参考,机器人易漂移。团队简化计算,以更高频率连续估计位置,发现快速估计比更精确但更慢的估计效果更好,最终实现厘米级定位精度。这提示在资源受限的微型平台上,算法实时性可能比单次精度更重要,为后续集成摄像头等任务提供了设计思路。
功耗结构揭示未来优化方向
功耗分析显示,电子组件仅占总功耗约6%,其余用于驱动人造肌肉和翅膀。这意味着电子部分仍有优化空间,可支持增加摄像头等组件。团队下一步将集成摄像头实现物体识别与避障,并整合电源电子与电池以实现户外无缆飞行,但这两项目标尚未实现,当前演示仍受外部供电限制。
Q&A
这款微型飞行机器人有什么特别之处,为什么说它不需要实验室的动作捕捉系统?
它首次实现了机载传感与计算,能自主估计位置和姿态,因此无需依赖外部动作捕捉系统即可飞行,并能在实验室外精准降落在向日葵上。
研究人员是如何让这个微型机器人携带电子设备的?
他们扩大了人造肌肉的尺寸(半径和长度增加50%),同时优化几何结构使升力提升46%,最终达到1.9的升重比,足以承载仅244毫克的电子组件。
这个机器人上的微型电子组件包含哪些传感器?
包含惯性测量单元(估计姿态)、光流传感器(估计横向飞行速度和位置)和飞行时间传感器(测量高度),以及微控制器。
没有动作捕捉系统,机器人如何实现精准定位?
团队设计了一种快速位姿估计算法,简化计算以降低计算成本,通过高频连续估计位置来减少漂移,实现了厘米级的定位精度。
这款机器人目前还有哪些限制,未来计划如何改进?
目前仍需外部供电,尚未完全无线。未来计划集成摄像头以实现物体识别和避障,并整合电源电子和电池,实现户外无缆自主飞行。
这种微型飞行机器人有哪些潜在应用场景?
可用于精准农业中的授粉(如杏仁树、蓝莓灌木)和作物健康监测,也可用于工业 surveillance 等大型机器人难以进入的场景。
