

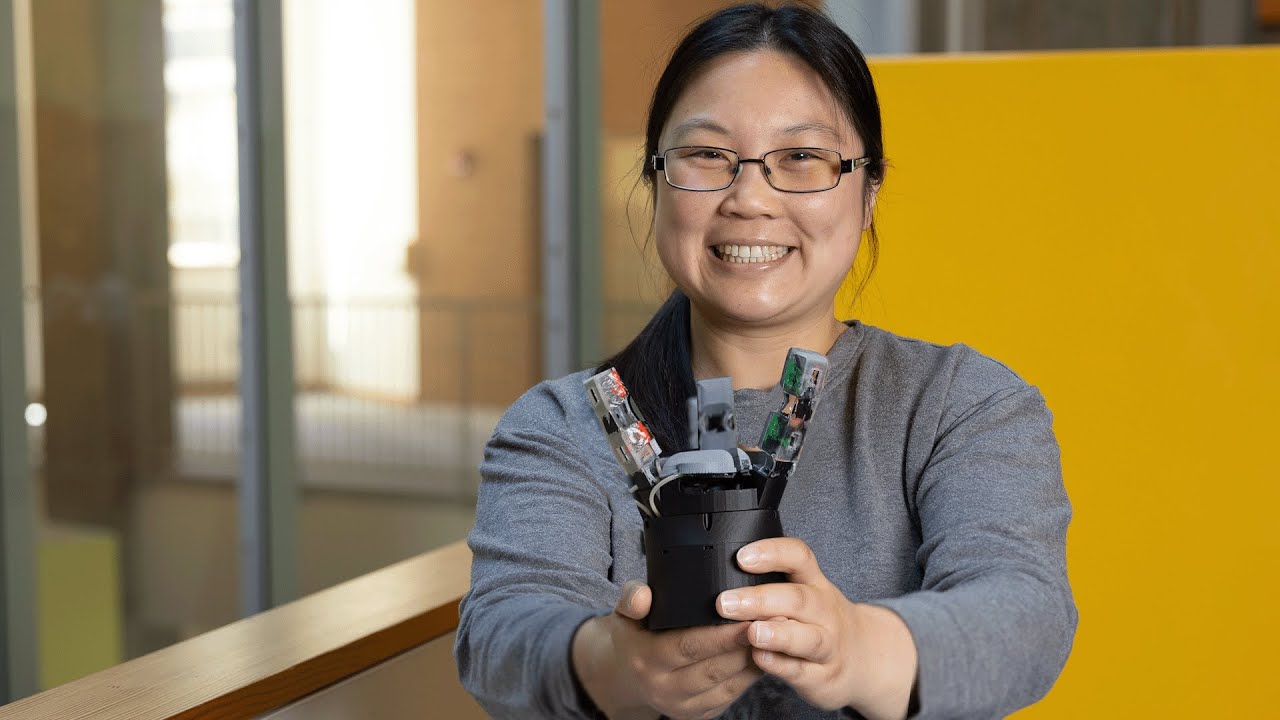

机器人手掌模拟人类触感
内容提要
麻省理工学院CSAIL的研究人员开发了名为GelPalm的机器人手掌,采用先进的触觉传感器和灵活的手指设计,提升了机器人与物体的互动精度。这种设计模仿人手的柔软性,适用于人机协作和假肢技术,强调了手掌在机器人设计中的重要性。
延伸解读
手掌为何成为机器人抓握的关键
以往机器人手的设计多聚焦于手指的灵巧性,而忽略了手掌的作用。GelPalm的研究表明,手掌的顺应性能够显著增加与物体的接触面积,从而实现更稳定的抓握。这种设计思路模仿了人类手掌的柔软特性,让机器人在抓取物体时能更自然地贴合形状,提升互动精度。
GelPalm的传感与结构创新
GelPalm在手掌中嵌入了基于凝胶的柔性传感器,利用红绿蓝LED照明和摄像头捕捉反射,生成物体表面的3D模型。手指部分ROMEO采用柔性材料和类似传感技术,并具有被动顺应性,无需电机即可适应外力。这种结合刚性与柔性材料的设计,增强了抓握的适应性和安全性。
实验验证与性能优势
研究人员通过将涂有颜料的塑料形状压入四种不同手掌配置(刚性、结构顺应、凝胶顺应和双重顺应)进行测试。结果显示,同时具备结构和材料顺应性的手掌在接触面积和抓握稳定性上明显优于其他设计。这证实了双重顺应性对提升抓握能力的重要性。
当前局限与未来方向
GelPalm的一个主要挑战是如何在不增加体积和复杂性的前提下集成足够的传感技术。基于摄像头的触觉传感器在尺寸和灵活性上存在限制,难以实现大面积覆盖。未来可能需要开发更灵活的镜面材料,并优化传感器集成,以保持功能的同时提升实用性。
Q&A
GelPalm机器手掌的主要特点是什么?
GelPalm采用先进的触觉传感器和灵活的手指设计,模仿人手的柔软性,提升机器人与物体的互动精度。
ROMEO手指在GelPalm中起什么作用?
ROMEO手指采用灵活材料和与手掌相似的传感技术,具有被动顺应性,帮助机器人更好地抓握物体。
GelPalm的设计灵感来源于什么?
GelPalm的设计灵感来自人手的柔软性,旨在模仿人手的适应性和抓握能力。
研究人员在开发GelPalm时面临哪些挑战?
研究人员面临的挑战是如何在手掌中集成足够的传感技术而不增加体积或复杂性。
GelPalm在假肢技术中有什么应用潜力?
GelPalm可以提高假肢的互动精度,使其更自然地与物体接触,适用于人机协作。
GelPalm的制造方式是什么?
GelPalm的手指部分通过3D打印制造为单一的整体结构,具有成本效益。
