

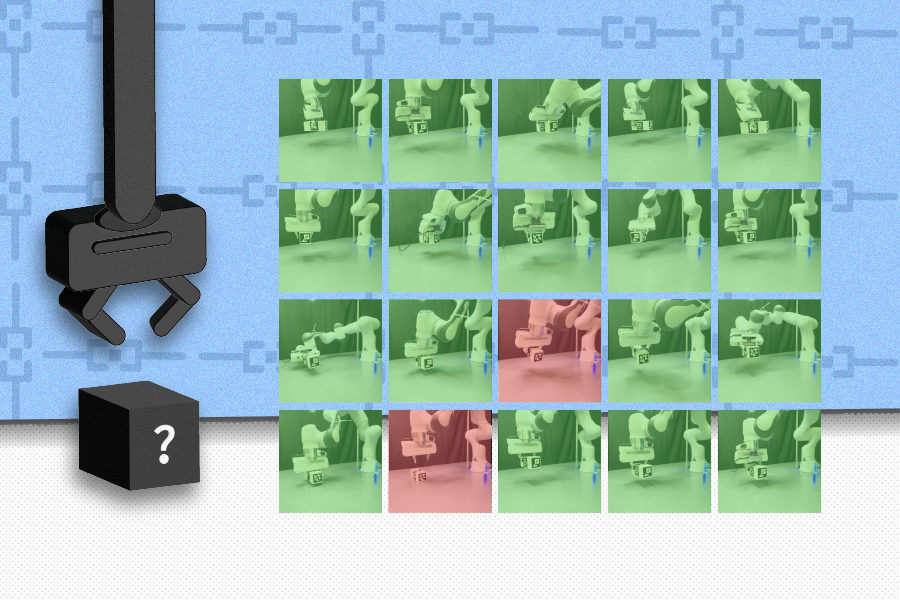

帮助机器人抓取不可预测的物体
内容提要
麻省理工学院计算机科学与人工智能实验室开发了一种名为“抓取神经过程”的深度学习模型,能够实时推断物体的隐藏物理特性,帮助机器人在复杂环境中找到最稳定的抓取方式。该模型通过有限的交互数据训练,显著提高了抓取效率并减少计算成本。研究人员希望未来能增强系统,使其能够实时调整抓取策略,以应对动态物体的变化。
延伸解读
从视觉到物理:抓取策略的范式转变
传统机器人抓取主要依赖视觉数据识别物体几何形状,但外观常掩盖真实物理属性,如重量和质心。麻省理工学院计算机科学与人工智能实验室的“抓取神经过程”通过历史抓取交互数据推断隐藏特性,让机器人不再被表象误导。这种从视觉到物理的转变,使机器人在面对蛋糕状方块等欺骗性物体时,能避免用力过猛或抓取失败,提升了对非结构化环境的适应能力。
效率突破:摊销推断与实时计算
传统统计方法推断物理属性需要大量已知抓取样本和冗长计算,而“抓取神经过程”采用摊销推断,训练神经网络模拟昂贵统计算法的输出。仅需单次前向传播和有限交互数据,就能在不到0.1秒内完成计算,远快于传统方法的数秒甚至数分钟。这种效率提升使机器人在仓库或家庭等场景中能快速响应,减少对计算资源的依赖,为实时抓取决策奠定基础。
实验验证:模拟与现实的性能表现
该模型在模拟中基于1000种几何形状和5000个物体训练,对ShapeNet新3D物体实现稳定抓取。在物理世界测试中,面对两个重量块,机械臂在事先仅10次实验抓取的情况下,20次尝试中分别成功18和19次;而未准备的基线仅成功8和15次。这表明模型能有效泛化到新物体,但实验规模有限,且动态物体调整仍是未来方向。
应用前景与当前局限
“抓取神经过程”在家庭和仓库等非结构化环境中潜力显著,例如处理不同食物量的紧密包装盒,无需查看内部即可抓取并放置。然而,当前模型主要针对静态隐藏属性,研究人员希望未来增强系统以实时调整抓取策略,应对动态物体如质量分布变化的瓶子。此外,实验仅涉及有限物体,实际部署需进一步验证泛化能力和鲁棒性。
Q&A
抓取神经过程模型的主要功能是什么?
抓取神经过程模型能够实时推断物体的隐藏物理特性,帮助机器人在复杂环境中找到最稳定的抓取方式。
该模型是如何提高机器人抓取效率的?
该模型通过有限的交互数据训练,显著提高了抓取效率并减少了计算成本。
抓取神经过程模型适用于哪些环境?
该模型适用于家庭和仓库等不确定的环境,能够处理各种不可预测的物体。
抓取神经过程模型的训练数据来源是什么?
该模型在模拟中对1000种独特几何形状和5000个物体进行了训练。
研究人员对未来模型的期望是什么?
研究人员希望增强系统,使其能够实时调整抓取策略,以应对动态物体的变化。
抓取神经过程模型的计算速度如何?
该模型的计算时间少于十分之一秒,显著快于传统方法所需的几秒或几分钟。
