


协同感知学习(二)
内容提要
本文介绍了三篇关于多智能体感知的研究,分别解决了领域差距、模型适应和仿真到现实迁移学习问题。这些研究提出了有效的解决方案,对多智能体感知的发展具有重要意义。
延伸解读
多智能体感知的领域差距问题
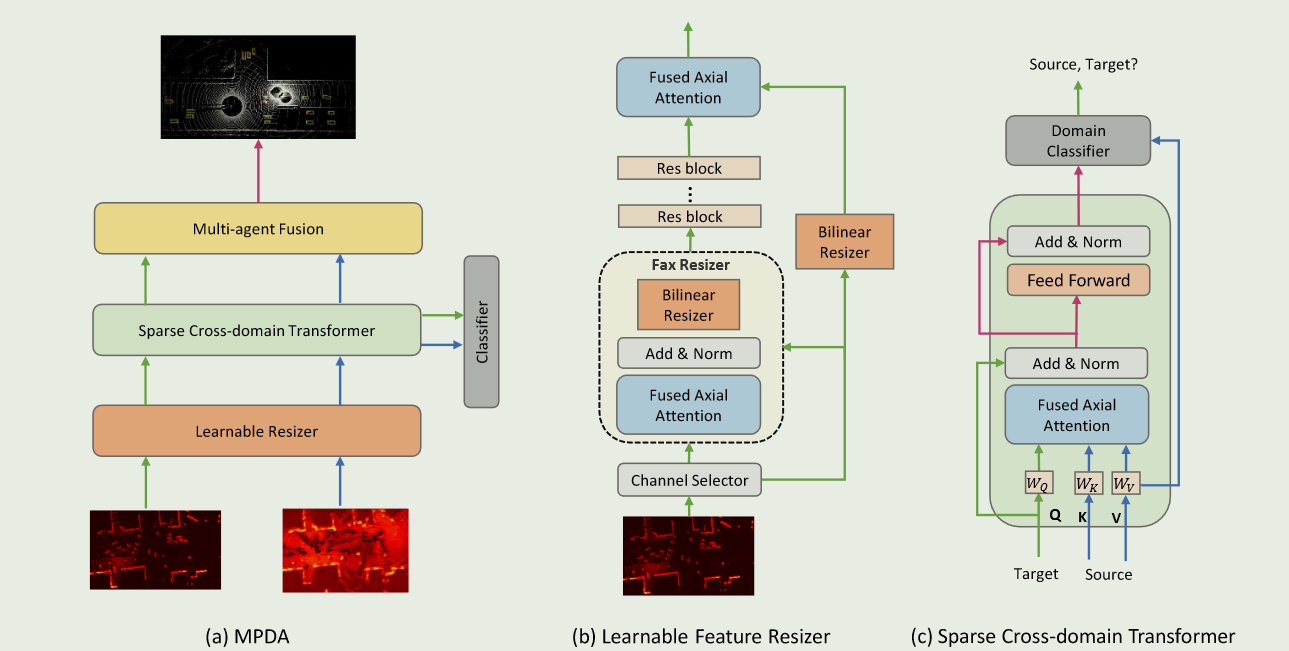
文章指出,现有多智能体感知算法通常假设所有智能体使用相同的神经网络,但现实中不同车辆或基础设施的检测模型往往不同,导致共享特征存在领域差距,性能急剧下降。第一篇研究提出的轻量级框架通过特征对齐和稀疏跨域转换器,在V2XSet数据集上将基于点云的三维目标检测性能提升了至少8%,为解决该问题提供了有效方案。
模型适应与通信效率的平衡
MACP框架针对预训练单智能体模型难以直接用于协作感知的问题,通过冻结大部分参数并添加轻量级模块,使模型具备合作能力。该方法在模拟和真实基准上优于现有方法,同时大幅减少可调参数和通信成本。这提示我们,在部署协作感知系统时,无需从头训练复杂模型,微调与适配是更经济的选择。
仿真到现实的迁移挑战
S2R-ViT框架专门解决仿真数据训练模型在真实世界性能下降的问题,识别出部署间隙(如GPS误差和通信延迟)和特征间隙(如点云分布差异)两类领域差距。通过不确定感知视觉转换器和基于代理的特征自适应模块,该方法在OPV2V和V2V4Real数据集上显著提升了迁移性能,为多智能体协作感知的落地提供了重要参考。
Q&A
多智能体感知中领域差距的影响是什么?
领域差距会导致多智能体感知性能下降,尤其是在不同模型之间共享特征时。
如何弥合多智能体感知中的领域鸿沟?
可以通过轻量级框架和可学习的特征成形模来对齐特征,从而弥合领域鸿沟。
MACP框架的主要功能是什么?
MACP框架使预训练的单个代理模型具备合作能力,减少可调参数和通信成本。
DI-V2X框架如何提升V2X 3D物体检测性能?
DI-V2X通过蒸馏框架学习领域不变表征,减轻领域差异,从而提升检测性能。
S2R-ViT框架的创新点是什么?
S2R-ViT框架同时考虑了部署间隙和特征间隙,利用模拟和真实数据进行迁移学习。
多智能体感知系统如何提高单智能体系统的性能?
通过共享视觉信息,多智能体感知系统能够透视遮挡并感知更远的范围,从而显著提高性能。
