

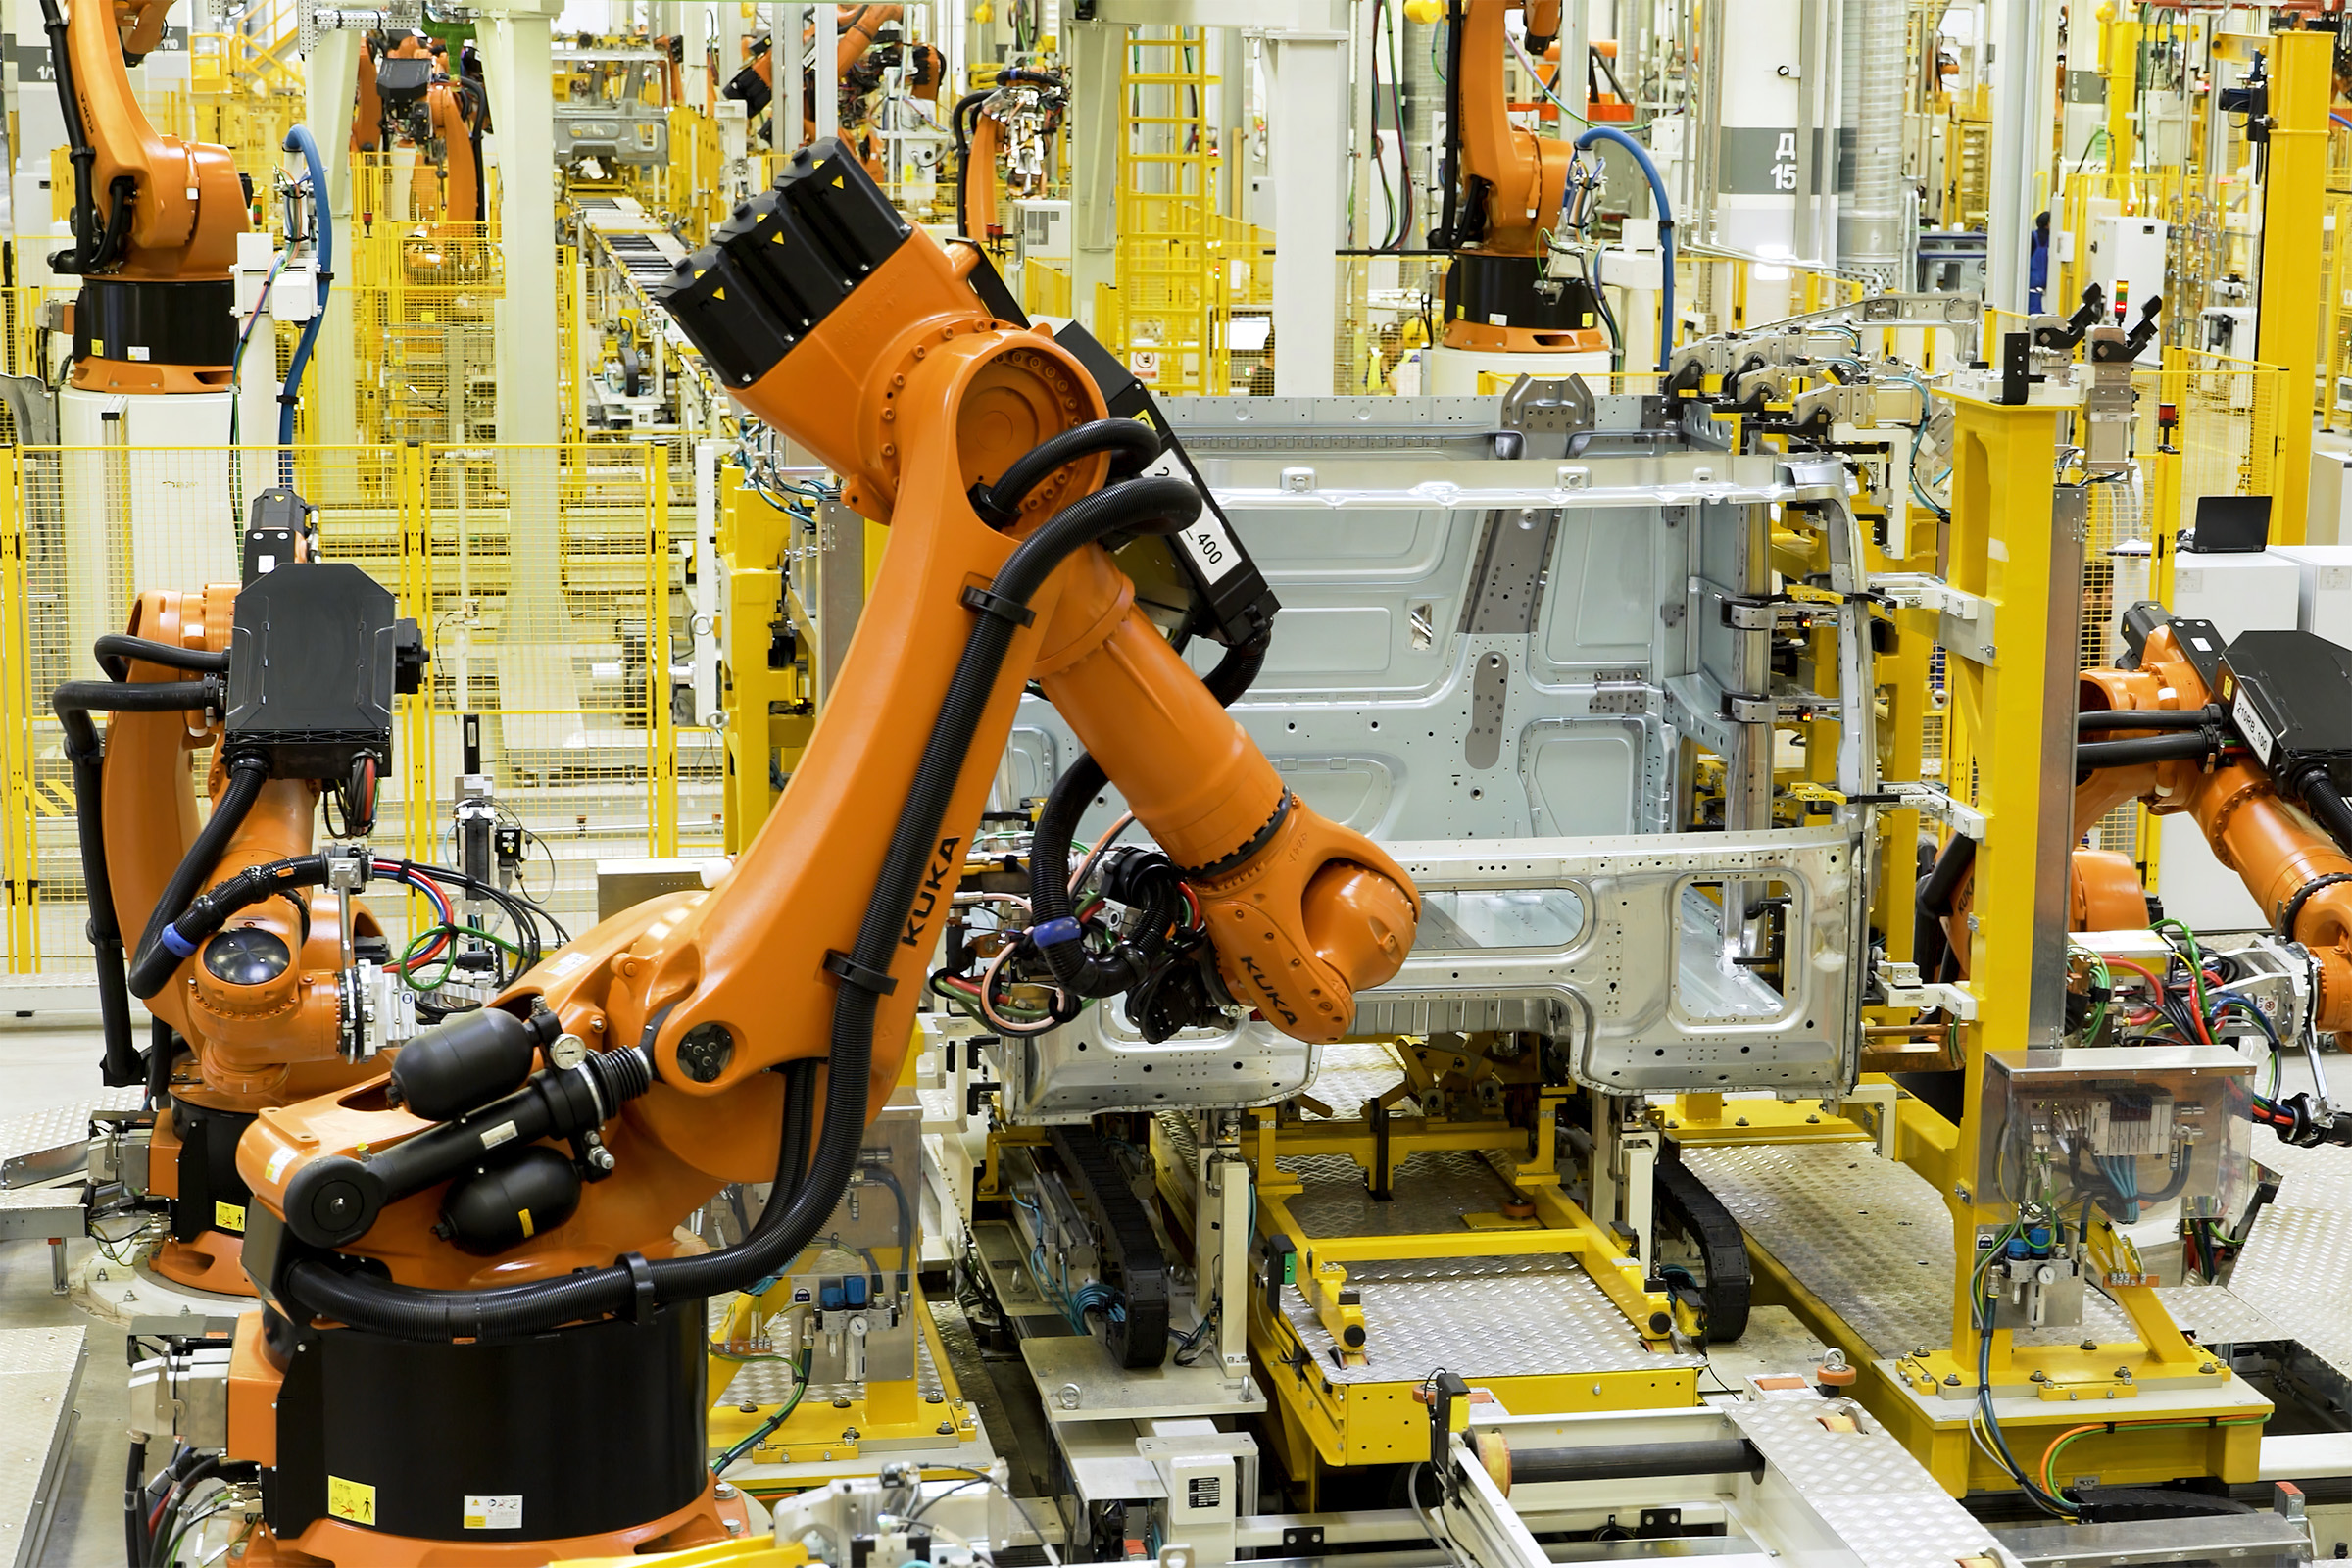

该方法快速验证机器人将避免碰撞
原文英文,约1600词,阅读约需6分钟。
📝
内容提要
麻省理工学院的研究人员开发了一种快速安全检查技术,利用平方和编程算法以100%准确性验证机器人轨迹的安全性,适用于复杂和拥挤的环境。该技术在几百毫秒内生成证明,显著提高了机器人操作的安全性和效率。
🔎
延伸解读
从逐点检查到全程证明
传统安全检测通常在轨迹上离散采样,无法保证中间时刻无碰撞。新方法利用平方和编程生成一个随机器人移动的超平面函数,从而证明整条轨迹无碰撞。这种连续证明避免了漏检,尤其适合在拥挤空间中快速移动的机器人。
可验证的数学证明
该方法生成的证明是一个平方和函数,其值恒为正,因此人类只需简单检查函数是否由平方项构成,即可验证轨迹安全。这降低了对算法实现者的信任依赖,提高了安全认证的透明度。
速度与局限
在模拟中,该方法能在几百毫秒内生成证明,比一些替代方案更快,但仍不足以直接嵌入机器人运动规划循环中的微秒级决策。研究人员计划通过忽略无需检查的场景和使用专用优化求解器来进一步加速。
应用场景与前提
该技术特别适用于商业厨房的食品准备机器人和照顾虚弱患者的家庭健康机器人等需要快速避碰的场景。但需注意,其100%准确性建立在机器人及环境模型本身准确的前提上,模型误差可能导致证明失效。
❓
Q&A
麻省理工学院的新技术如何确保机器人避免碰撞?
该技术利用平方和编程算法,以100%准确性验证机器人轨迹的安全性,能够在几百毫秒内生成证明。
这种安全检查技术适用于哪些类型的机器人?
该技术特别适用于需要快速移动以避免碰撞的机器人,如商业厨房中的食品准备机器人和照顾虚弱患者的家庭健康机器人。
平方和编程算法在这项研究中有什么作用?
平方和编程算法被用来有效解决安全检查问题,使得该方法能够生成动态的超平面函数,确保整个轨迹的安全性。
该技术的验证过程是怎样的?
生成的数学证明可以通过简单的数学快速验证,确保轨迹是无碰撞的。
这项技术的速度与其他方法相比如何?
该方法在最慢情况下仅需几百毫秒生成证明,比一些替代技术快得多。
研究人员对未来的改进计划是什么?
研究人员计划加速该过程,忽略不需要安全检查的情况,并尝试使用更快的优化求解器。
🏷️
