

GPT-6 Astra 做实景三维重建,我拿一套住宅试了试
内容提要
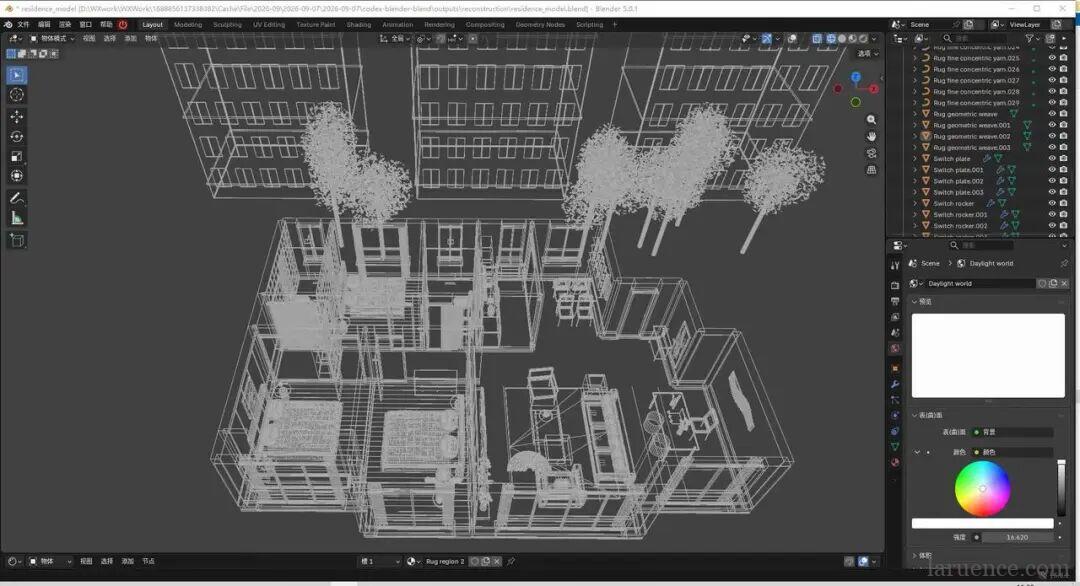
作者使用如视伽罗华P4扫描住宅,将全景图、点云、深度图等数据输入GPT-6 Astra进行三维重建。仅提供照片时,重建结果依赖猜测,结构混乱;补充点云和深度等确定性数据后,布局、材质、朝向基本还原,物体可拆分。结论:AI建模的瓶颈在于数据本身,高质量真实采集数据决定重建精度。
延伸解读
数据质量决定AI建模上限
文章通过对比实验表明,仅提供照片时,GPT-6 Astra的重建结果依赖猜测,结构混乱;而补充点云、深度图等确定性数据后,布局、材质、朝向基本还原。这揭示了一个关键点:AI建模的瓶颈不在算法本身,而在于输入数据的质量。高质量的真实采集数据,如激光扫描获得的点云和全景图,能显著提升重建精度,减少结构歧义。
确定性数据与图像推断的本质差异
作者指出,激光扫描提供的是物理空间的真实布局和连通关系,属于确定性输入;而仅凭照片,AI只能基于图像理解进行空间结构假设。这种差异导致两者输出质量悬殊:前者能实现毫米级尺寸和可分割资产,后者则可能产生混乱的几何关系。因此,在需要精确空间数据的场景中,真实采集数据不可或缺。
实景三维重建的实用化前景
文章认为,随着建模成本、周期和精度问题的松动,数字孪生将在仿真模拟、设施巡检、沉浸文旅、安全培训以及具身智能训练等领域发挥价值。当图像、尺寸、结构和资产分割都可信时,下游应用才敢接入。同一份高质量数据可以支撑多种场景,这为AI建模的落地提供了明确方向。
Q&A
GPT-6 Astra 做实景三维重建时,需要哪些数据?
需要确定性的、有尺度的、多视角的真实采集数据,如24K HDR全景图、高精度点云、深度图、Mesh、位姿等。
只给照片给 GPT-6 Astra 做三维重建,效果怎么样?
仅提供照片时,重建结果依赖猜测,结构混乱,整体粗糙,细节不准确。
GPT-6 Astra 如何利用点云和深度图提升重建质量?
点云和深度图提供确定性空间约束,帮助还原布局、材质、朝向,使物体可拆分,减少结构歧义。
GPT-6 Astra 三维重建的输出有哪些特点?
输出具有空间结构确定性高、尺寸毫米级、物件可分割可替换可导出等特点,格式如 .blend / .usd。
GPT-6 Astra 三维重建可以应用在哪些场景?
可用于数字孪生、仿真模拟、设施巡检、沉浸文旅、安全培训、具身智能训练、游戏影视创作等。
AI 三维重建的瓶颈是什么?
瓶颈在于数据本身,需要确定性的、有尺度的、多视角的真实采集数据,模型越强对数据质量要求越高。
