


NVIDIA Isaac 利用生成式AI推动制造和物流应用
内容提要
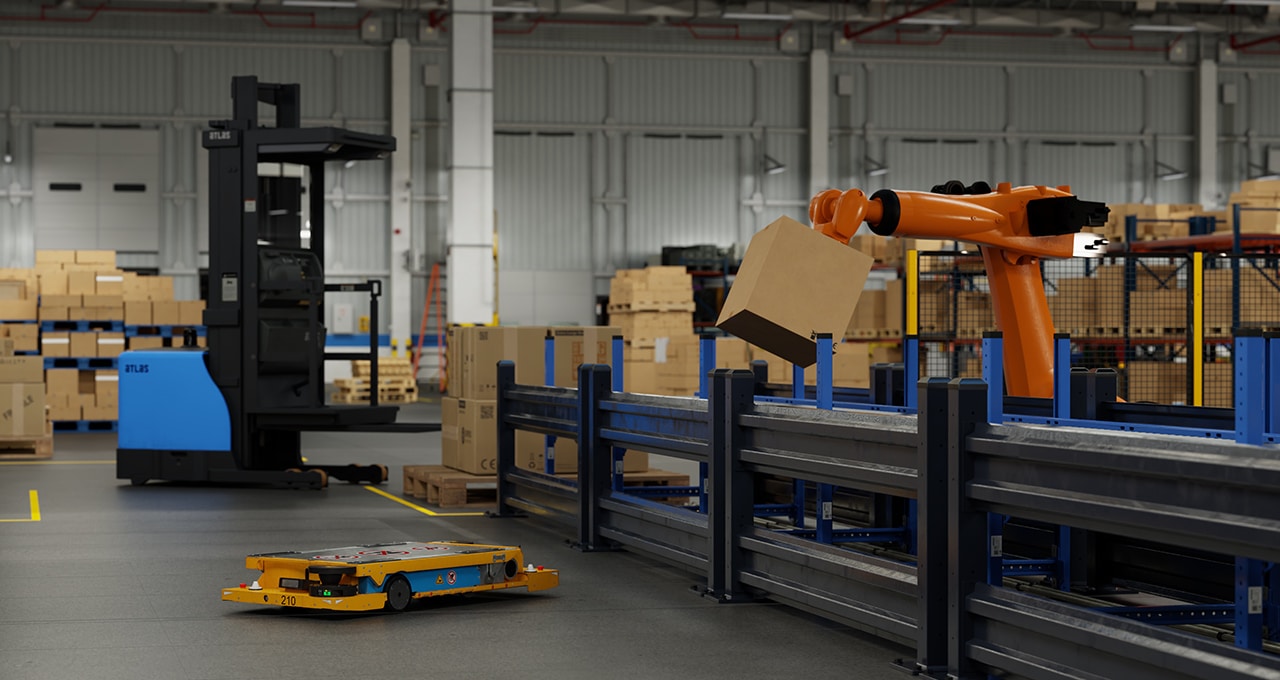
NVIDIA宣布了Isaac Manipulator和Isaac Perceptor,这是一套基于AI和模拟技术的机器人平台,用于加速AI启用的机器人。Isaac Manipulator提供了先进的AI功能,用于机器人手臂。Isaac Perceptor提供了多摄像头和360度视觉能力,用于自主移动机器人。此外,NVIDIA还宣布了基于Thor芯片的新型计算机和用于机器人学习和混合云工作流编排的新工具。
延伸解读
生成式AI与模拟技术如何加速机器人开发
NVIDIA Isaac平台通过整合生成式AI和高级模拟技术,为机器人开发提供基础模型、工具和GPU加速库。Isaac Manipulator和Isaac Perceptor分别针对机械臂和自主移动机器人,利用基础模型提升感知和运动规划能力。这些技术旨在加速AI模型训练和任务编程,使机器人能适应动态环境,但实际部署效果取决于具体场景和集成难度。
人形机器人基础模型Project GR00T的突破与挑战
Project GR00T是面向人形机器人的通用基础模型,能处理文本、视频和演示等多模态指令,并基于历史交互生成动作。它依赖Isaac Lab进行大规模模拟训练,并借助OSMO协调混合云工作流。尽管展示了多款人形机器人的应用,但人形机器人的复杂系统集成、实时控制和安全问题仍是实际部署中的主要挑战。
开源生态与云原生工作流对机器人开发的影响
NVIDIA成为开源机器人联盟创始成员,支持ROS等开源项目,这有助于降低开发门槛并促进协作。同时,OSMO平台提供云原生工作流调度,支持在分布式环境中管理训练和模拟负载,如同时使用DGX和OVX系统。这种云原生方法能优化复杂多阶段工作流,但需要企业具备相应的云基础设施和运维能力。
Q&A
NVIDIA Isaac Manipulator的主要功能是什么?
NVIDIA Isaac Manipulator提供先进的运动生成和模块化AI能力,专为机器人手臂设计。
Isaac Perceptor如何提升自主移动机器人的能力?
Isaac Perceptor提供多摄像头和360度视觉能力,增强了自主移动机器人的视觉AI性能。
Project GR00T的目的是什么?
Project GR00T旨在为人形机器人开发通用基础模型,支持多模态指令处理。
NVIDIA OSMO在机器人工作流中起什么作用?
NVIDIA OSMO用于管理复杂的多阶段和多容器工作流,支持云原生机器人工作流调度。
Isaac Lab如何帮助机器人学习?
Isaac Lab利用深度强化学习和模拟环境,帮助机器人训练高级运动技能。
NVIDIA在开源机器人领域的角色是什么?
NVIDIA是开源机器人联盟的创始成员,支持ROS等开源项目,促进机器人社区的合作与创新。
