

对话星尘智能来杰:机器人的「iPhone 4 时刻」还没到,但可能比想象中更近丨多样性公司
内容提要
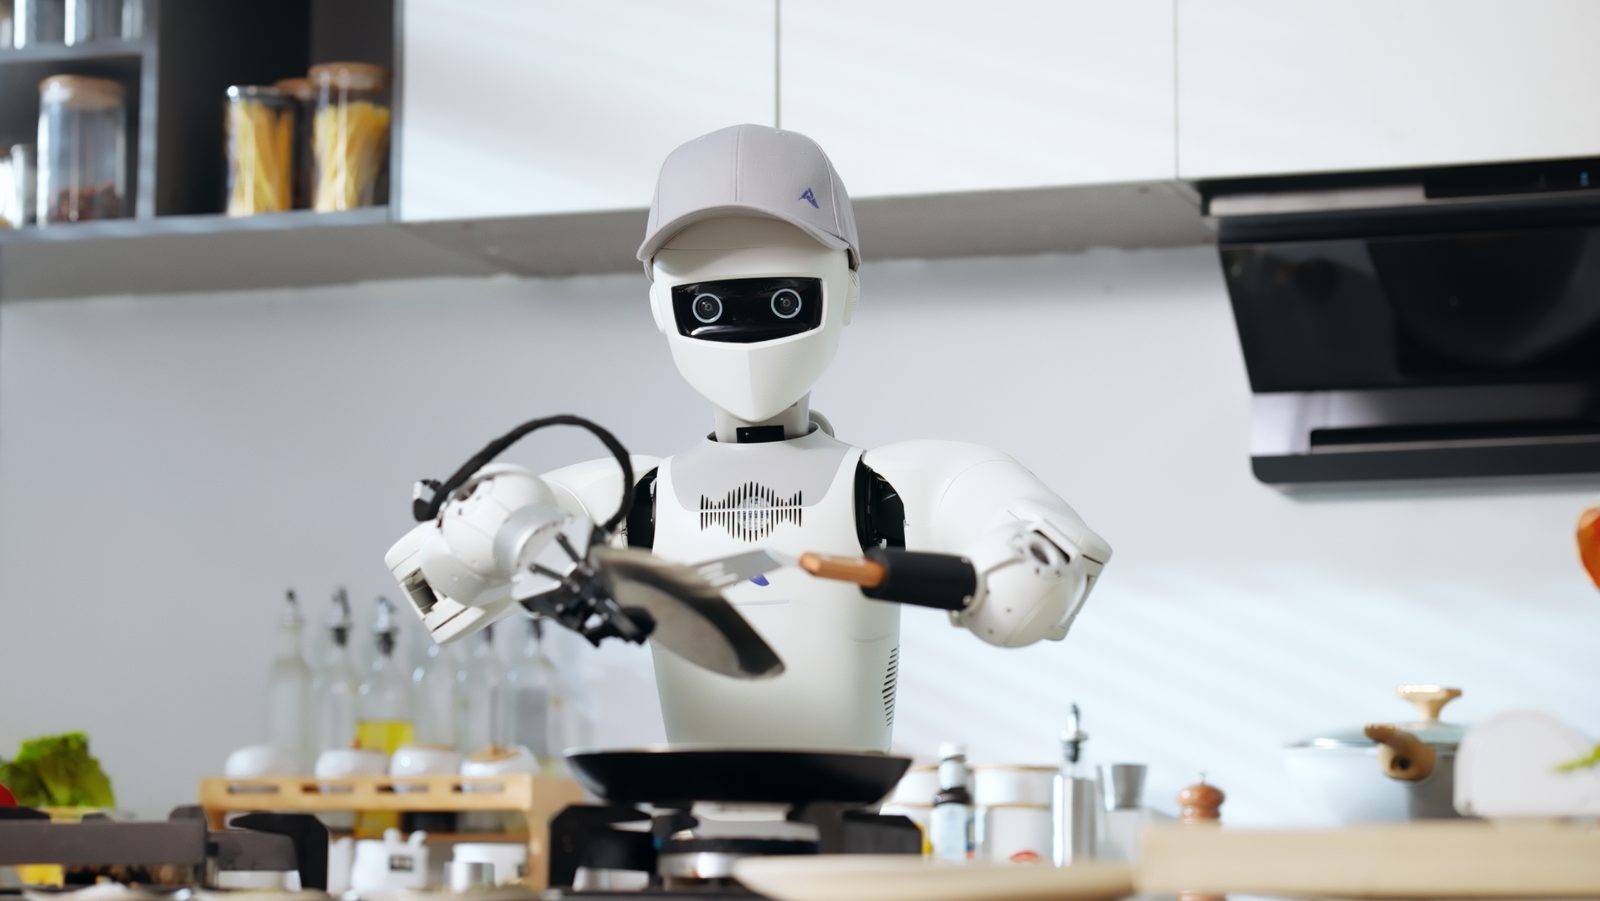
星尘智能构建了由绳驱机器人本体、AOS操作系统和具身模型组成的三位一体架构。绳驱技术将电机移至基座,使手臂轻量、力透明度高且成本低;AOS将感知、操作等能力封装为技能模块,让普通人可用自然语言开发机器人应用。创始人来杰认为智力决定身体构形,机器人应作为大模型的数据采集者和应用终端。公司反对机器人进厂打螺丝,愿景是让数十亿人拥有能进入家庭、提供多元服务的AI机器人助理。
延伸解读
绳驱技术:不止于仿生,更是成本与力控的平衡
星尘智能选择绳驱,初衷是追求力透明度,让机器人像人一样感知末端力的变化,而非依赖位置判断。意外之喜是,绳驱将电机移至基座,使手臂轻量化,且全球70%的绳驱供应商在中国,成本极低——全身20多个关节的绳驱成本仅相当于一个谐波减速器。耐久性方面,供应商样品需通过2500万次弯折测试,模拟6年连续使用。这提示读者,绳驱并非单纯模仿肌腱,而是兼顾力控、构形与成本的工程选择。
具身模型与基础大模型:互补而非吞噬
来杰认为,基础大模型再强也不会吞噬具身智能公司的价值。具身模型负责物理世界的感知与动作执行,比如抓取时感知力度和稳定性,再将状态反馈给大模型寻求建议。这类似向母亲视频请教做饭:语言指导补充上下文,但放油的动作必须自己完成。这种分层智能体模式,既发挥大模型的知识广度,又保留机器人在物理环境中的实时响应能力,避免将触觉等信息全部上传带来的成本和带宽问题。
隐式世界模型:机器人不需要“渲染”梦境
星尘智能的Lumo-2具身模型具备隐式世界动态预测能力。与人类想象力类似,机器人执行动作时会预测目标并修正误差。但“隐式”意味着世界模型重建物理世界后,无需渲染成视频或图片供人观看,只需提取与动作相关的预测和偏差。这好比人做梦时环境模糊但行为清晰。结合强化学习,机器人能形成试错纠错闭环,提升在物理世界中的适应能力。
机器人进家庭:明年可能,但非全能保姆
来杰预测,明年机器人可能进入家庭,关键在成本与功能的平衡。机器人初期功能有限,但可提供情绪价值,并通过AOS操作系统像智能手机一样每周下载新技能,逐步演化。他反对机器人进厂打螺丝,认为那会限制机器人广泛的专业性。在家庭中,机器人可以是收纳师、外语老师、遛狗助手,角色多元。这提示读者,机器人普及将遵循“硬件平台+应用生态”的路径,而非一步到位的全能保姆。
Q&A
星尘智能的机器人技术架构有什么特别之处?
星尘智能采用「三位一体」架构:绳驱机器人本体、具身操作系统 AOS 和具身模型。绳驱技术将电机等重部件移至基座,通过高强度绳索传递动力,使手臂轻量、力透明度高且成本低;AOS 将感知、移动、操作和交互等能力封装为技能模块,让开发者用自然语言编程;具身模型则负责物理世界的理解和决策。
绳驱技术相比传统机器人传动方式有哪些优势和潜在问题?
优势包括:力透明度高,能像人一样感知末端力变化(如握杯时感受到桌面支撑再松手);构形更仿人,电机可放在小臂,通过绳索传导;成本极低,全身 20 多个关节的绳驱系统价格仅相当于刚性机器人 1 个谐波减速器。潜在问题主要是绳索的强度耐久性,星尘智能通过 2500 万次弯折测试(相当于每天 24 小时连续运动 6 年)来评估偏差。
星尘智能为什么反对机器人进厂打螺丝?
创始人来杰认为,机器人最大的优势是专业性的广泛性,而非封闭在单一领域。进厂打螺丝太窄,且 token 费成本高,固定化程序更合适。星尘智能希望机器人进入家庭,提供多元服务,如收纳、教外语、遛狗、膳食建议等,成为有情绪价值的 AI 助理,让数十亿人拥有机器人助理。
星尘智能的 AOS 操作系统面向哪些用户?如何降低开发门槛?
AOS 面向普通人和开发者,旨在将开发门槛降到无限低。它封装了机器人的感知、移动、操作和交互能力为技能模块,并与 GPT 等大模型和 Agent 适配,让用户通过自然语言提示词即可生成机器人应用,无需编程。AOS 不仅让程序员看懂,也让普通人看懂,还要让 GPT 看懂。
星尘智能的具身模型 Lumo-2 中的「隐式世界动态预测」是什么意思?
隐式世界动态预测是指世界模型对物理世界进行重建,但不需要完整渲染给人看,而是提取与机器人动作相关的预测和偏差。就像人做梦时环境模糊但行为清晰,机器人只需要关键物理参数来纠正动作误差,无需高保真渲染。这结合了 VLA 模型的模仿能力和强化学习的纠错闭环。
星尘智能目前的产品相当于苹果的哪个阶段?
创始人来杰认为,S1 机器人最多相当于苹果的 Apple I(早期电脑)或 iPhone 初代,具有开创性但不够完善;T1 机器人对应 Apple II,开始卖火但还未进入 Macintosh 阶段,即还没有完整的图形交互界面。他认为类似 Macintosh 或 iPhone 4 的爆款机器人产品可能会在明年出现。
