RoboParty发布全栈开源人形机器人RP1,开放机械图纸、电气系统、自研ROMOMO关节、底层控制、仿真训练及部署工具,而非仅SDK。RP1身高135cm,24~30自由度,可连续行走、动作跟踪、扰动恢复和跌倒起身,面向科研、教育、数据采集等场景,旨在降低研发门槛、提升研究自主权。
北京人形机器人创新中心开源数据集RoboMIND全球累计下载量突破5000万次,成为具身智能领域下载量最高、增速最快的开源数据集,最近1000万次下载仅用18天。该数据集支持双臂协调、移动操作、灵巧手与触觉感知,包含40万条以上轨迹,覆盖700多项任务。其数据基地占地近6000平方米,年产能达18万小时,已交付近3万小时高质量数据。
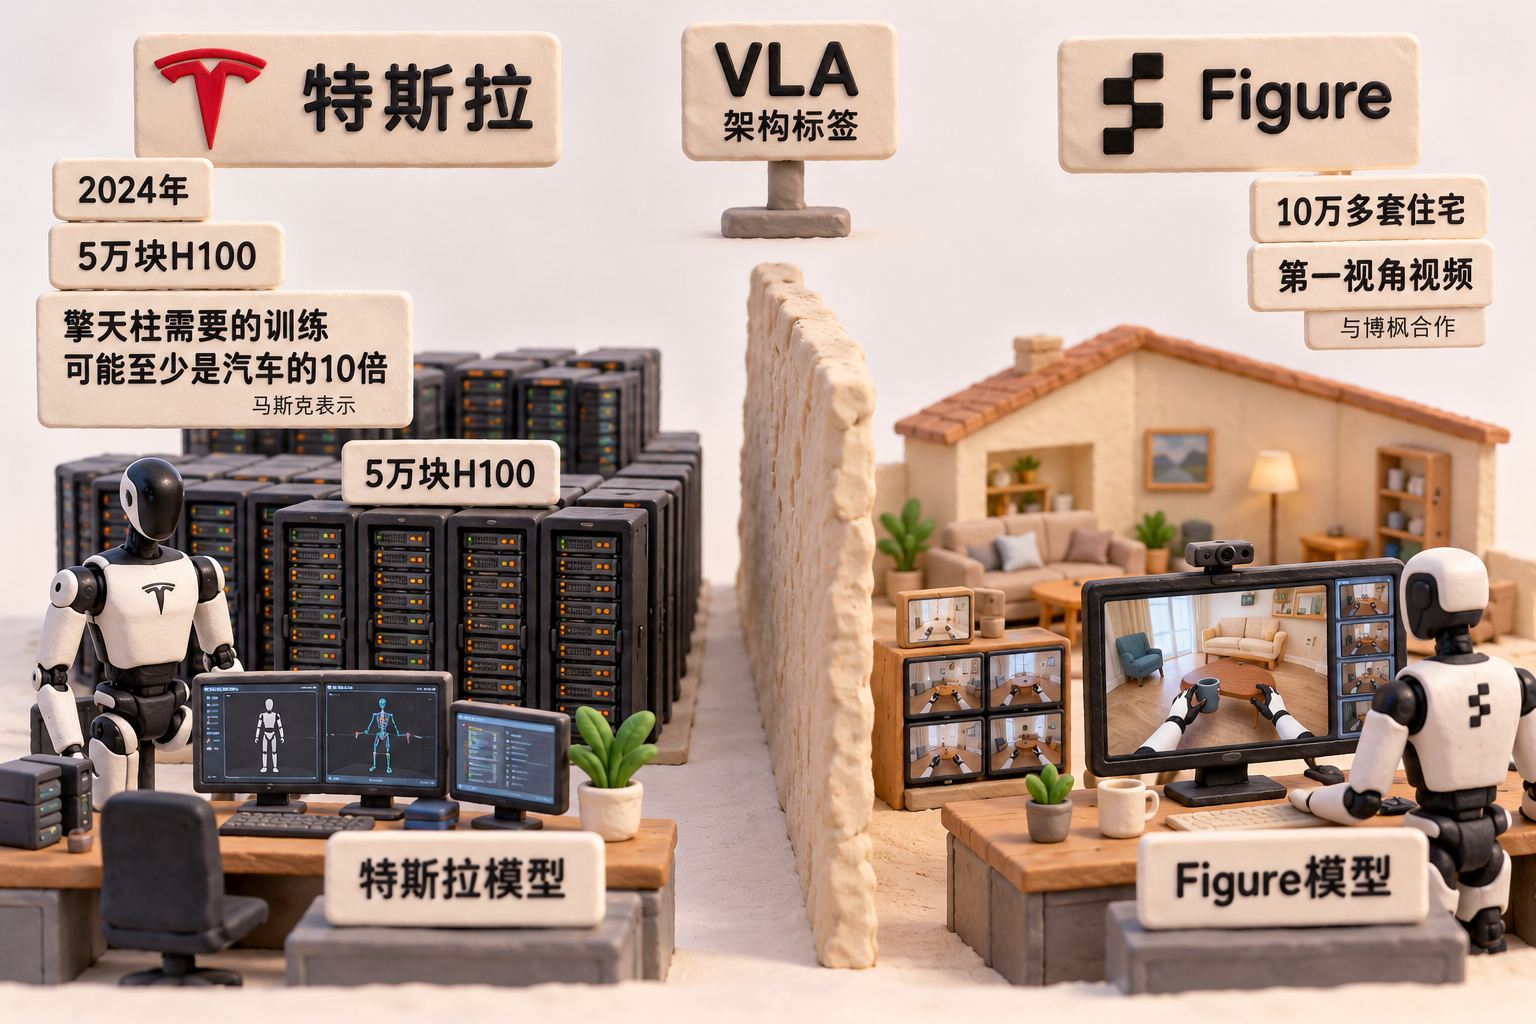
特斯拉确认弗里蒙特工厂擎天柱人形机器人产线已启动初期生产,首批达量产标准的机器人下线,原Model S/X产线被拆除以腾出空间。马斯克计划先制造1万至2万台机器人送入“Optimus Academy”训练,通过自主练习积累数据迭代AI,思路类似FSD。目前双手技术尚未定型、AI能力待完善,周产数百台,距每周2万台目标尚远。长期规划在得州工厂实现年产能1000万台,预计2027年底对外交付,先用于工业场景。
微信正推进iPhone Duo适配并将尽快更新;奥迪中国11月换帅,张俊接任总裁;eBay再裁约千人;比亚迪预计L3级自动驾驶2028年落地;特斯拉三季度净利降43%,仍强调FSD领先;OpenAI接近敲定最高300亿美元融资,投前估值1.25万亿美元;西部数据季度营收增55%;马斯克称未来人形机器人数量将超人类。
特斯拉宣布在弗里蒙特工厂开始量产人形机器人Optimus,但马斯克承认其手部、安全性、可靠性和AI仍待完善,预计2027年底才能向外部公司交付。专家指出硬件已生产但软件不足,灵巧操作和耐用性难题短期内难以解决。特斯拉需先造1万至2万台机器人训练数据,并等待2027年AI5芯片。马斯克称未来机器人数量将超过人类,但真正可用的产品尚需时日。
拉斯海玛政府与优必选签署战略合作备忘录,建立合作框架,推进先进技术研发、实景测试与人形机器人部署,并探讨设立人形机器人气候研究计划。优必选将在当地部署产品并派工程团队示范,首阶段聚焦工业装配、公共服务、养老照护、文旅等复杂场景;拉斯海玛提供沙盒测试环境和监管框架。
斯坦福开源人形机器人ToddlerBot高0.56米、重3.4公斤,具30个自由度,采用全身3D打印与市售电机,成本约6000美元。其核心定位是“为机器学习而生”,提供高保真数字孪生、系统辨识流程、强化学习环境、全身遥操作与模仿学习代码,实现行走、推物、双臂操作的零样本仿真到现实迁移。设计强调可复现性,单人无需专用设备即可在家组装,已有独立复现成功案例。
墨甲将于10月21日在芜湖全球首发消费级家庭陪伴人形机器人“墨宝”并开启预订。发布会以“车机协同 场景应用”为主题,展示其设计、核心技术与家庭场景应用,并通过情景剧呈现语言交互、视觉识物、日程提醒、长时记忆等能力。自研MoAgent大脑如何理解需求、规划任务并连接感知与执行成为技术看点。墨甲已建成31个自主研发实验室,聚焦运动控制与智能感知。
四川具身人形机器人公司EIR完成超1亿元Pre-A轮融资,资金将用于“爱湫”迭代、万台级基地建设及销售体系。爱湫9.8万元起售,采用3D超短焦投影面部,主打情感陪伴。公司全栈自研,构建数据飞轮,三大产品线已批量交付,德阳量产基地预计2026年底投产,冲刺万台量产。
论文提出WB-UMI,一种任务无关、实时的全身运动生成器,通过共享末端执行器接口将全身协同学习与任务语义学习解耦。扩散策略从UMI示范中学习末端轨迹,WB-UMI独立从动作捕捉数据学习,无需身体追踪器或配对全身示范,即可让人形机器人完成全身操作,并在四项任务上实现实时闭环执行。
《财富》联合BCG发布2026 Future 120榜单,优必选以115分位列全球第11,为排名最高的中国企业。该榜单从3500多家企业中依据成长雄心、人才密度和成长文化评选。优必选深耕人形机器人,2026上半年营收12.7亿元,同比增长104.2%,人形机器人销量增长268.3%,市占率全球第一。
“七月具身”因人才与生态竞争,将在深圳设办公室并进军硬件,自研人形机器人及垂直大脑。其开源人形机器人Berkeley Humanoid Lite采用3D打印摆线齿轮执行器,零件可从电商采购,整机成本低于5000美元,高0.8米、重16公斤,支持强化学习行走与遥操作,硬件、代码及训练框架全部开源,强调可及性与可定制性。
西门子在工博会上展示工业全栈能力,首次推出人形机器人端到端方案,通过数字孪生与调度软件实现上下料等场景,并开放6类具身智能“进厂”场景;同时升级“钻耀之心3.0”,贯通工业五层架构,联合多家企业展示精密制造与自动化创新成果。
Sharpa在IROS发布三款产品:通用人形机器人D01、灵巧手W02和外骨骼数据手套AE01。D01全身覆盖电子皮肤,强调触觉感知与高速高精度操作;W02缩小体积并优化自由度,实现全手触觉覆盖;AE01用于遥操作与数据采集。其核心是围绕触觉构建“本体—灵巧手—数据”全栈体系,解决真实场景中高质量操作数据稀缺问题,推动具身智能商业泛化。
中国人形机器人企业依赖政府资金循环,将机器人卖给国资数采中心制造虚假收入,而真正难的数据和算力训练机器人大脑却无人投入。作者判断整机企业将大洗牌,中国或沦为零部件供应商,重蹈AI四小龙覆辙。
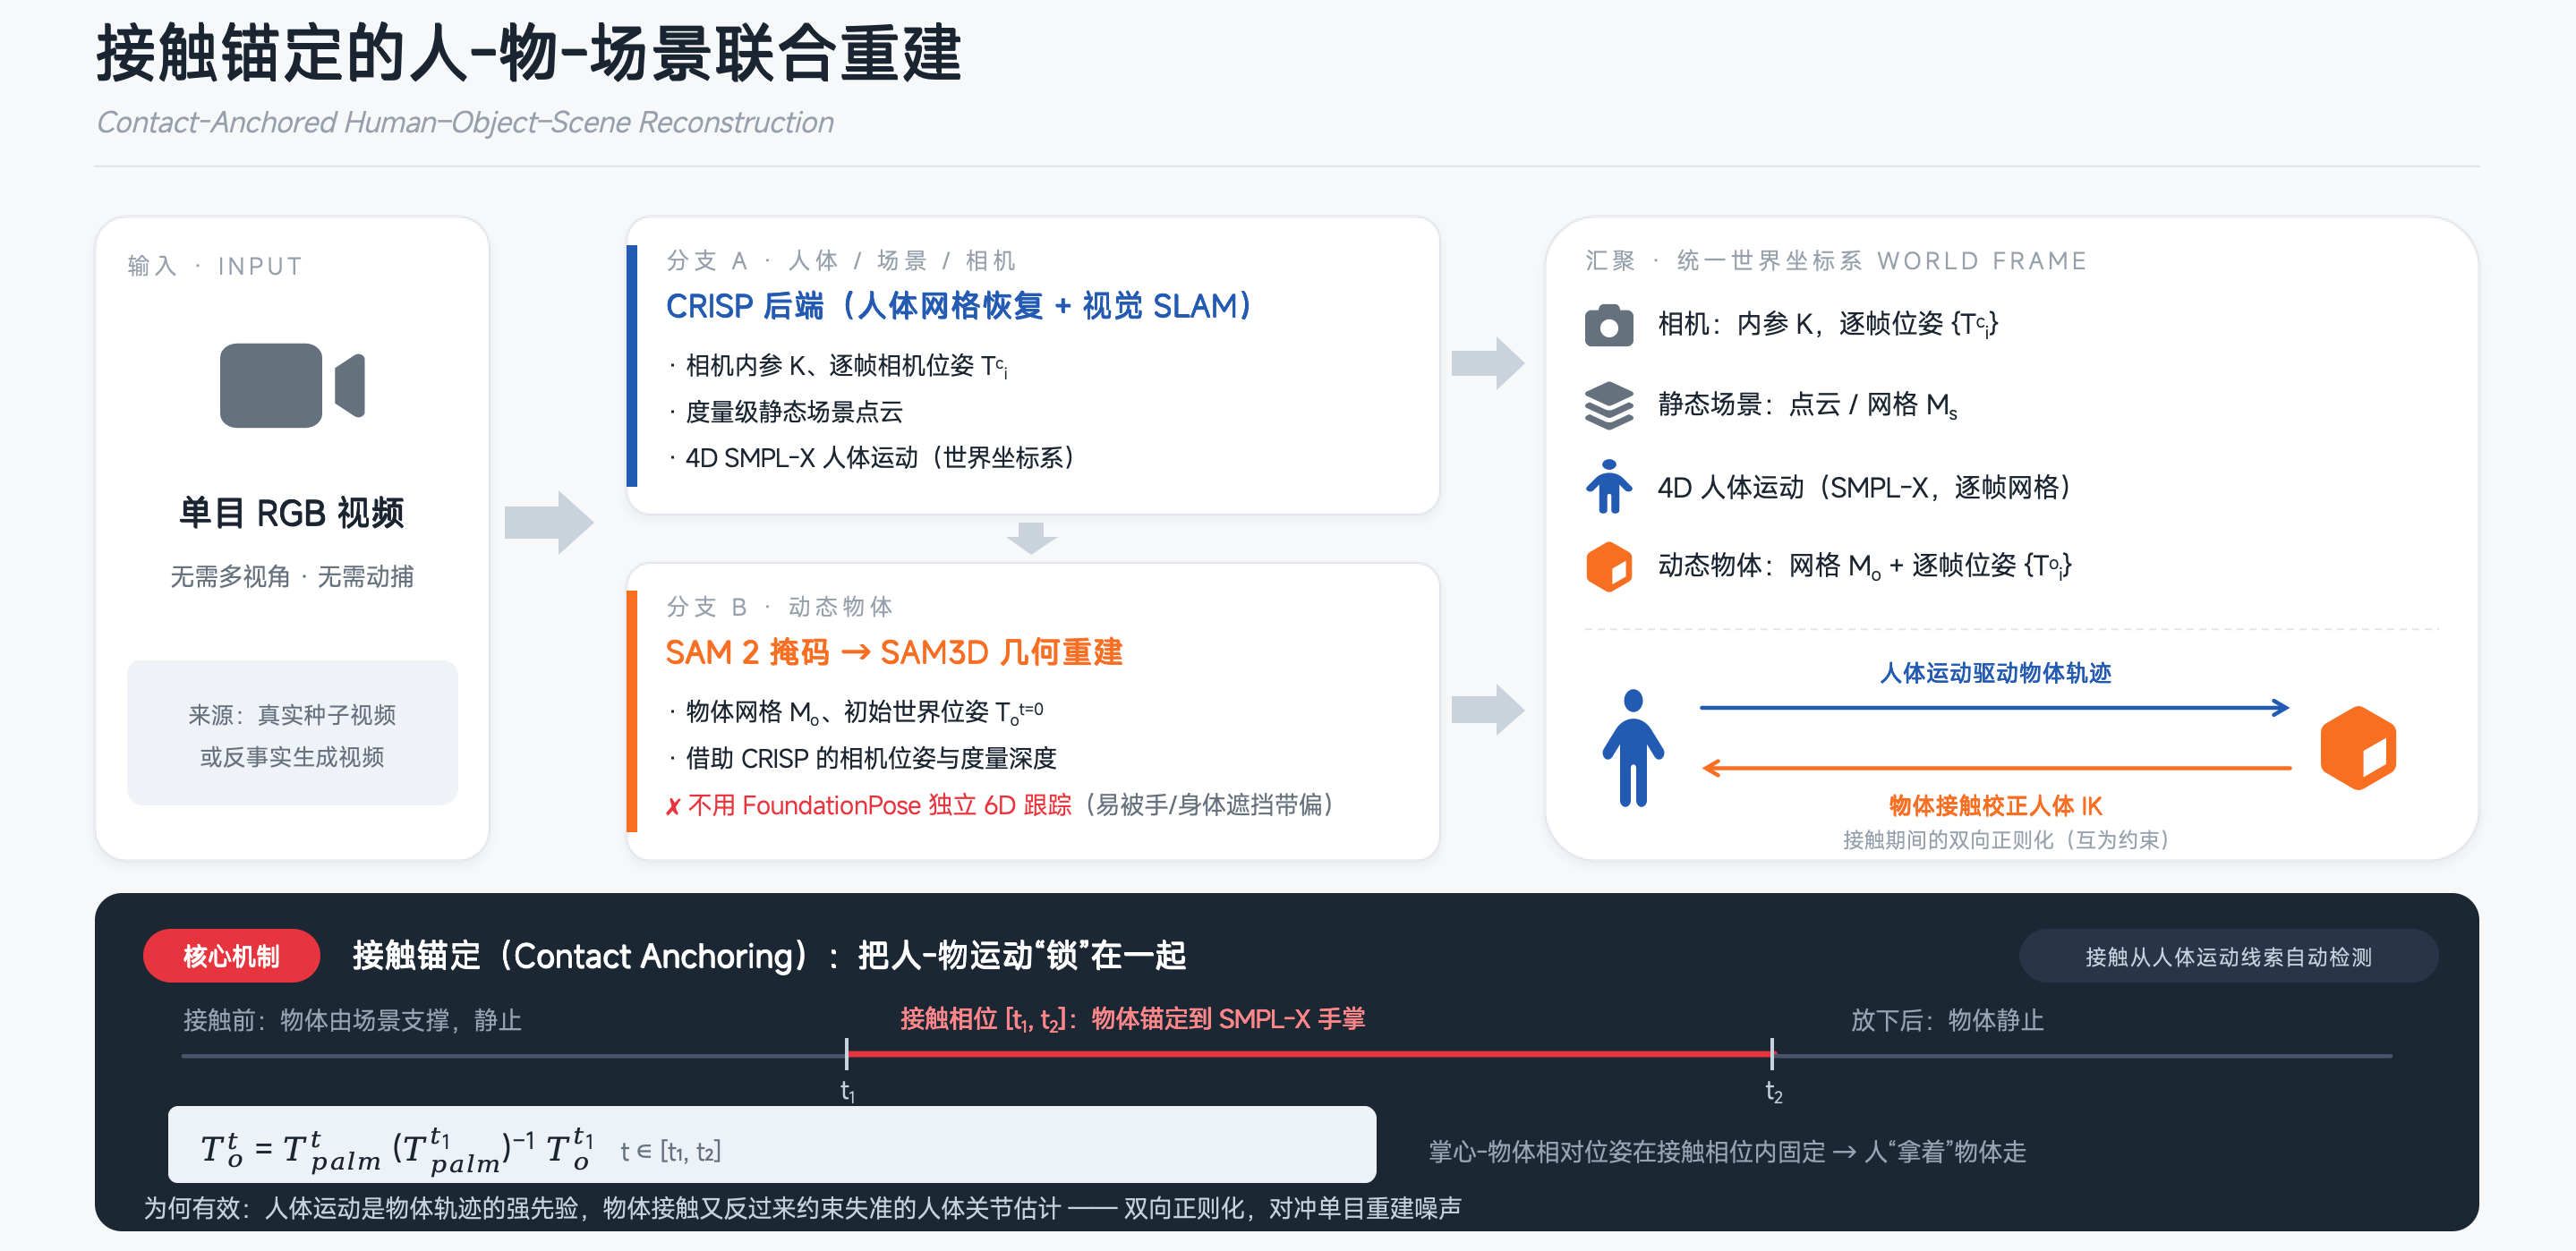
PRISM提出“真实到仿真再到真实”框架,利用视频到视频生成将少量真实视频扩增为256段反事实人-物交互视频,并以接触为锚点重建和重定向为物理合理的机器人轨迹,训练单一深度策略。人形机器人无需真实微调,仅凭机载深度即可零样本抓取、搬运和放置箱子、桶、料箱和球等未见物体。
正行创新宣布联合创始人杨宇欣出任总裁,负责全球市场拓展、产业生态与商业化落地。杨宇欣曾任黑芝麻智能首席市场营销官、中科创达董事及副总裁,拥有二十余年科技产业经验。正行创新成立于2026年初,专注物理智能,推动人形机器人进入真实商业与工业场景。公司认为Physical AI产业化需技术、产品、场景与生态持续互验,杨宇欣加入将强化其连接技术与产业生态的能力。
人形机器人采用双层控制:慢速视觉语言动作模型理解指令并生成动作意图,快速控制器高频维持平衡并输出关节目标,二者通过潜在动作token衔接,实现语义决策与稳定执行分离。开发需关注接口时序、过期门禁、仿真故障注入和可回放日志,不能仅凭演示视频判断真机可靠性。
特斯拉Optimus人形机器人量产受阻。其生产线由Model S/X改造,零件更小、装配精度要求更高,目前周产仅数百台,远低于2万台目标。V3版手部与前臂含百余个需人工组装的零件,尚缺可更换触觉传感器的感应手套。机器人仅限内部特定任务使用,未实现远程操控。特斯拉计划先租赁而非销售,以收集训练数据改进产品。
第二届北京艺术与科技周在798启幕,主题为“游弋与共感”。北京人形机器人创新中心联合陶身体2团呈现《游弋与共感·无限行走》,天工3.0作为舞者,依托“慧思开物”全身控制模型实现高动态动作,全程自主运行,并通过多机群控同步协同,探索人机共创关系。
完成下面两步后,将自动完成登录并继续当前操作。