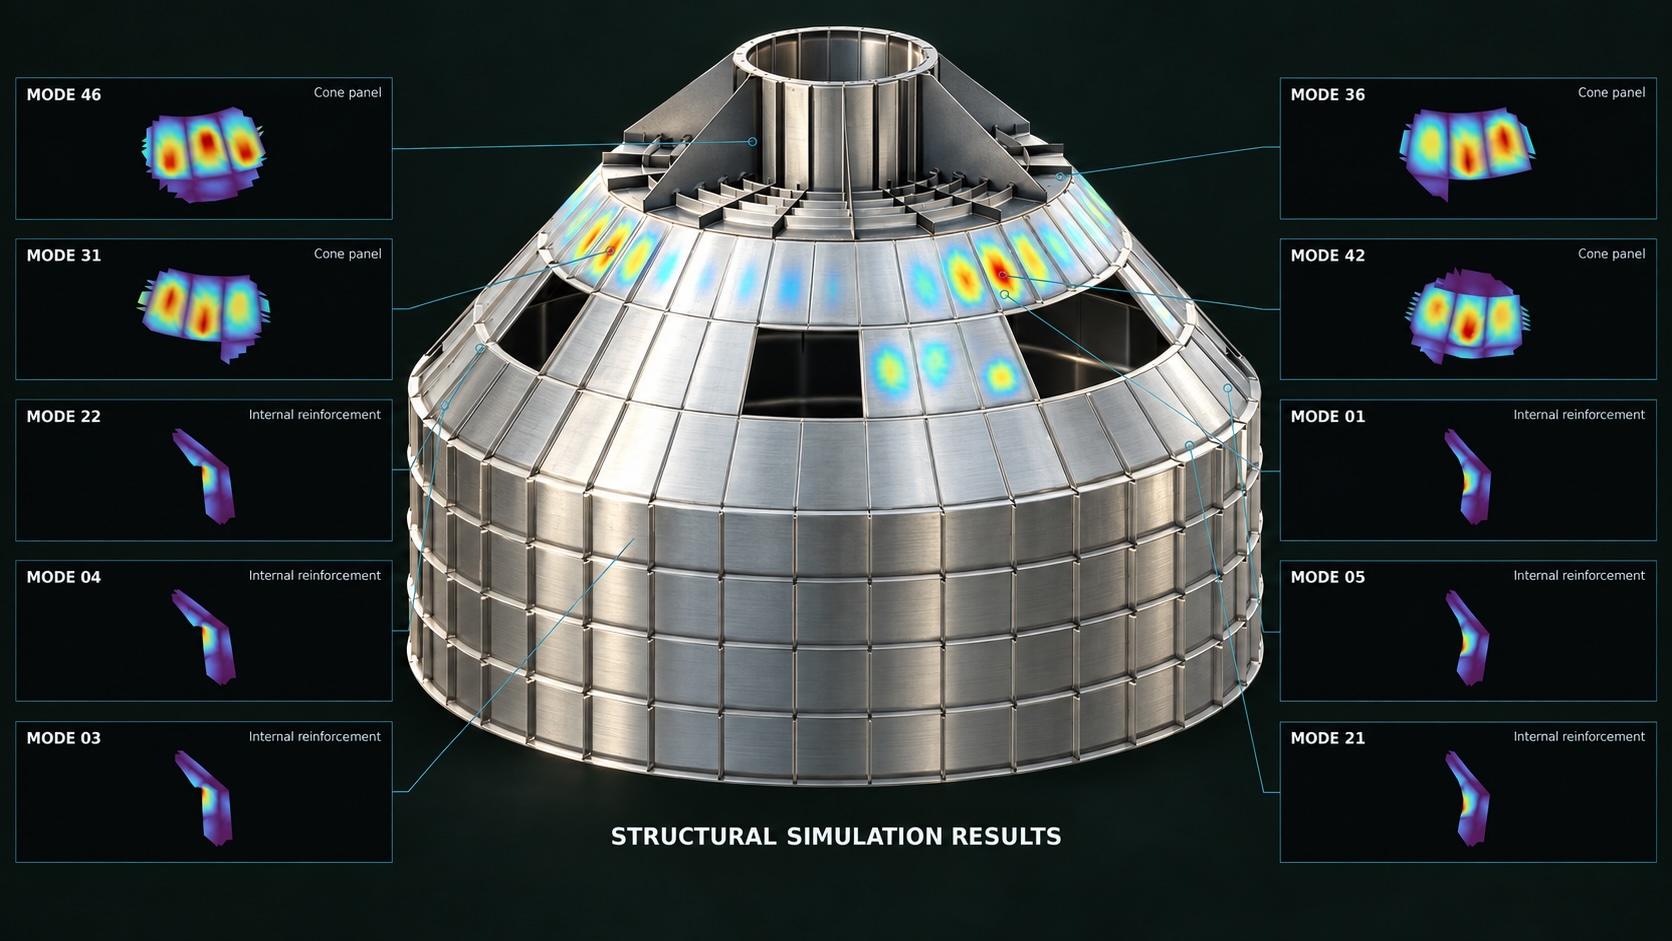
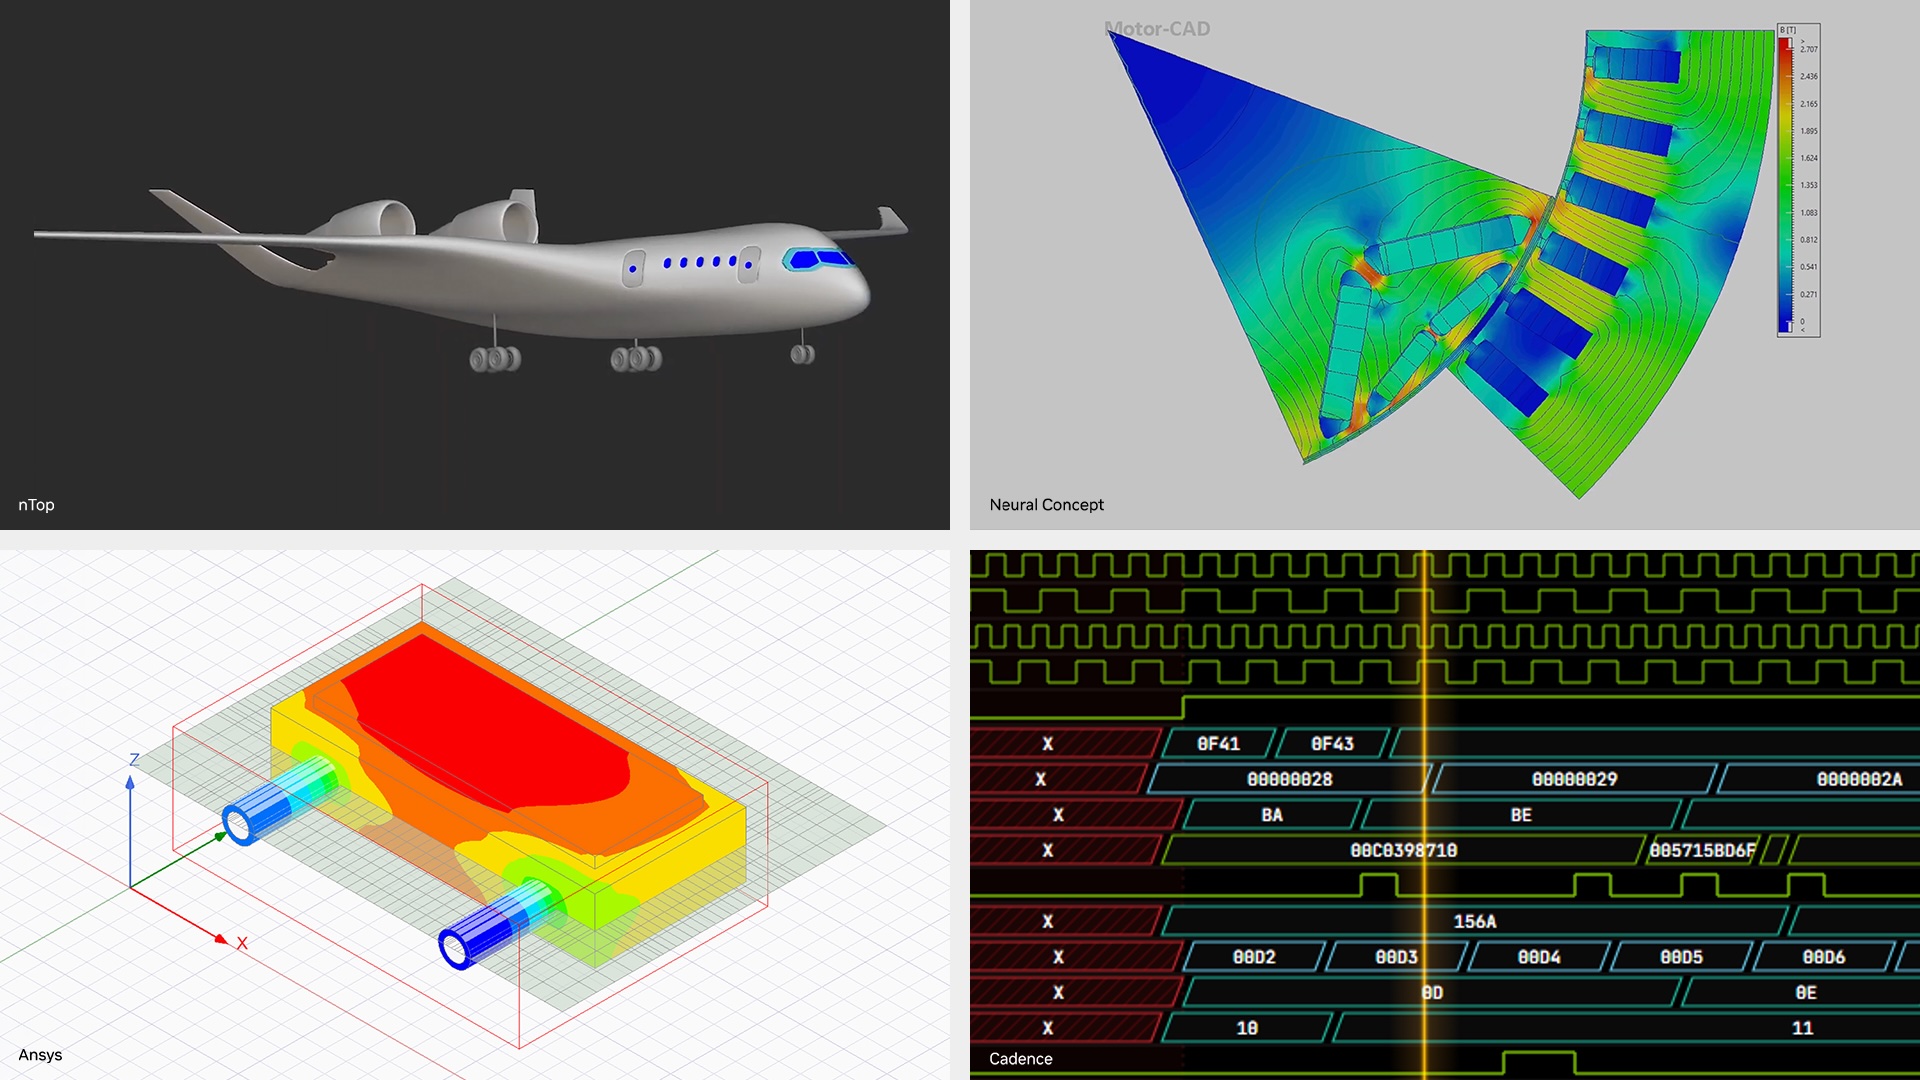
NVIDIA 正式发布 CUDA-X 库 cuDSS,可将工程与科学仿真中的大规模稀疏系统求解迁移至 GPU,缩短计算时间并提升仿真吞吐量。应用材料、COMSOL、Cadence、达索系统、西门子、新思科技等已将其集成到各自工具中,实现最高约10倍加速。cuDSS 支持从工作站到集群的扩展,并提供 C、C++、Python 和 Fortran 接口。
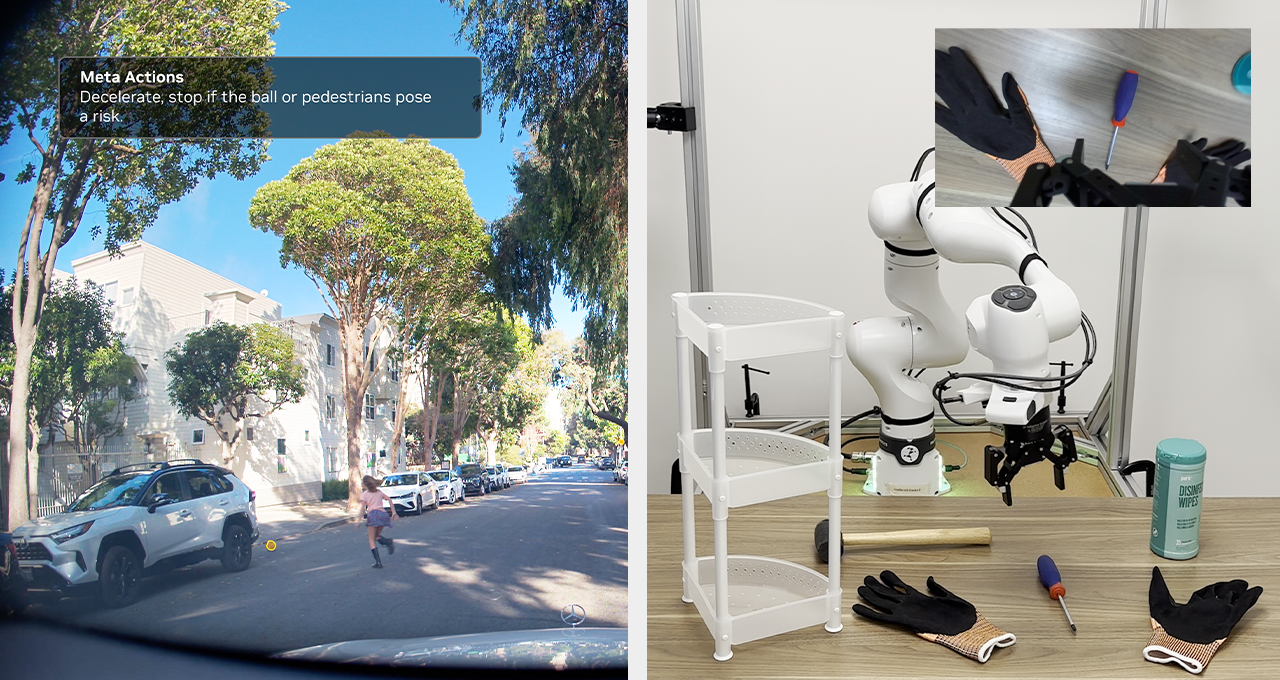
AlphaNIST 提出用稀疏二元奖励训练单一策略,在 NIST 装配任务板全部 20 个任务上从零学习,无需示教、进度塑形或逐任务调参,成功率达 98.2%。该策略还能在无预定顺序下完成十对装配,并自主涌现灵巧规划行为,如选择有利抓取、借助几何重定向零件、交错装配等。
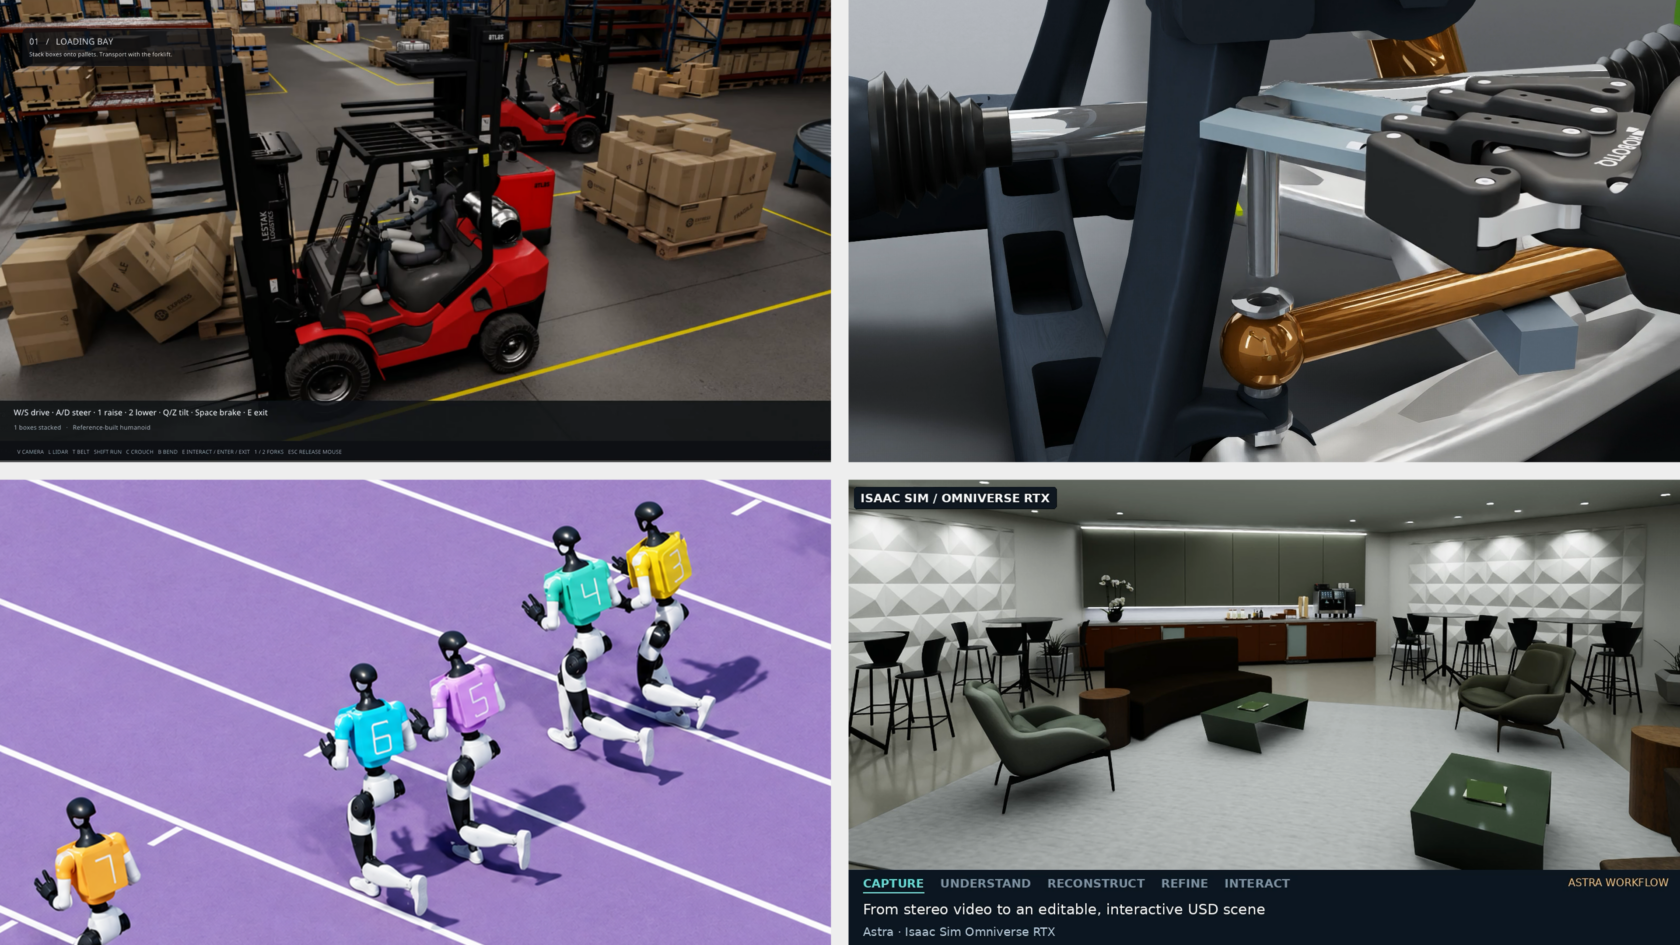
开发者利用前沿AI智能体与NVIDIA Omniverse库,通过自然语言指令构建仿真应用,展示了仓库人形机器人模拟器、自动驾驶测试流程、传感器数字孪生、机器人运动测试、拆解仿真、国际空间站浏览器应用,以及将实拍房间转为可编辑测试环境等多个项目。
Nubank 提出“先仿真再上线”方案,用合成客户测试客服 AI 智能体,不接触生产后端。仿真分数与生产分数高度相关,可作为发布门禁。两轮线上实验显示,tNPS 提升 36.69 分,自助率提升 8.82 个百分点。但该研究为预印本,仅四个数据点,且属自证,方法骨架可借鉴。
亮源新创提出Physical AI三段范式:规模化预训练、对齐与部署,并发布三项技术。LightParkour用强化学习将单个动作扩展为可泛化技能分布;LightNav-0将2000+真实场景转为仿真数据,实现跨本体零样本导航;Light REACT让机器人在损伤后依交互历史调整全身行为。三者共同构成可规模化的具身基础模型学习闭环。
该文介绍为 JupyterCAD 打造的机器人工作台,将 CAD 与机器人开发结合,支持在 Jupyter 中设计、仿真和可视化机器人模型,简化从建模到验证的流程。
COMSOL在杭州工业物理AI论坛上展示了多物理场仿真与数字孪生技术的融合创新,通过高保真建模、仿真App及降阶加速方案,助力构建高效数字孪生模型,支持故障溯源、状态感知和智能运维,深化工业应用。
李飞飞团队World Labs发布机器人训练引擎R2S2R,通过Real-to-Sim将真实任务重建为仿真环境,再经Sim-to-Real训练策略并部署回现实,打通仿真到真实闭环。该引擎无需真实数据即可让机器人连续自主运行1小时,并支持多平台任务,旨在规模化获取经验、评估策略,推动机器人商业化落地。
NVIDIA开源首个GPU加速的医疗物理仿真框架,用于训练手术机器人。该框架可模拟解剖与器械交互、生成边缘场景,支持并行训练,将训练时间从5小时缩短至2分钟。CMR Surgical、强生等公司已采用,加速医疗机器人研发与监管审批。
COMSOL将参加2026年功率半导体器件与集成电路会议,展示其多物理场仿真技术,旨在优化功率器件的设计和加工,提升产品性能。分享内容包括晶体管特性分析、散热优化和可靠性测试等仿真方法。
北京人形机器人创新中心与中国科学技术大学联合发布了全球首个面向精准化学实验室的人形灵巧操控仿真和评测平台Labimus。该平台填补了人形化学实验机器人标准化评测的空白,完成30余件有机化学实验资产的真实复刻,形成六大原子操作任务集,具备高精度称量和多层级评测能力,未来计划扩展至更复杂的实验操作。
Dimforge Q2 2026 技术报告介绍了新跨平台 GPU 多物理引擎 Nexus,使用 Rust 编写 shader,性能提升约 2 倍。Nexus 支持多种物理场景,适用于机器人仿真和强化学习。报告还提到 Rapier 和 Kiss3d 的更新,进一步增强 Rust 的科学计算和图形物理基础设施。
Uranus是一个新发布的世界模型,旨在解决具身智能行业的评测基准和仿真与现实之间的差距。它通过生成环境反馈来评估机器人模型的表现,提高了评测的效率和准确性。此外,Uranus支持多种机器人硬件,简化了仿真场景的构建。地瓜机器人团队认为,基础设施的建设比开发具身大脑更具挑战性,未来将继续扩展数据量以提升模型能力。
群核科技在ECCV 2026会议上发表三篇论文,重点关注物理AI的空间感知、强化学习和高保真仿真。公司与多家科技巨头合作推出SPEAR仿真平台,以解决数据供给不足的问题。新框架Syn-GRPO能够自动生成训练数据,WalkerBench评测工具用于评估AI的空间感知能力。此外,群核科技还将推出SpatialVerse平台,推动物理AI的规模化应用。
WIRobotics发布了ALLEX人形机器人的仿真模型,旨在缩小仿真与现实之间的差距。该模型支持多种主流格式,能够精准还原ALLEX的特性。这是WIRobotics物理AI技术披露路线图的第一步,未来将继续发布其他核心技术。
在台北GTC大会上,NVIDIA展示了NemoClaw,旨在帮助工业软件公司构建自主AI工程师,显著缩短仿真工作时间。这些AI工程师通过自动化设计、仿真和制造流程,将数周的工作压缩至数小时。多家公司如Cadence、Dassault Systèmes和Siemens正在利用NemoClaw开发针对汽车和航空等领域的AI解决方案,以提升工程效率。
NVIDIA正在推动制造业智能化,推出工厂运营蓝图,将AI系统与机器信号和质量系统整合,实现统一决策。同时,机器人技术正从模拟阶段向实际应用转变,制造业进入以仿真为主的新纪元。
少数派 Matrix 社区重启周报,分享成员的购物体验与讨论,涵盖电子产品、书籍和生活用品,表达个人成长与情感经历。社区鼓励更多人投稿,分享新发现与体验。
摩尔线程发布了MT Lambda,这是首个全栈国产化的具身智能仿真平台。该平台通过仿真训练机器人,实现了Sim-to-Real的验证,整合了物理、渲染和AI引擎,显著提升了机器人训练的效率和真实感,标志着国产GPU在具身智能领域的重大进展。
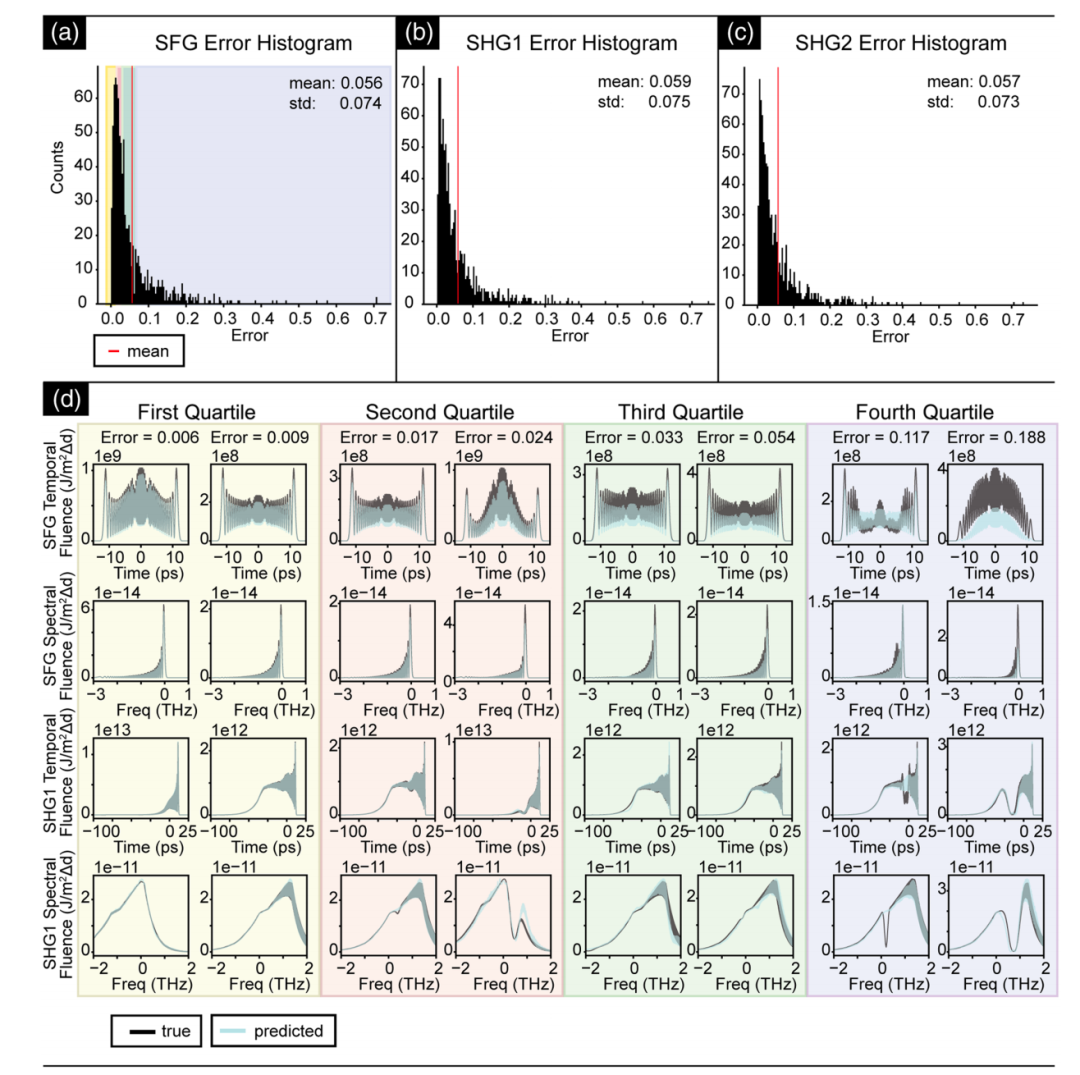
二阶非线性光学研究强激光与特殊光学晶体的相互作用,产生新频率光束。斯坦福大学等团队提出基于长短期记忆网络(LSTM)的代理模型,显著提升计算速度,降低运算成本,解决传统模型的局限性。该模型在实时优化和数据融合中具有广泛应用潜力,为光电系统设计提供新思路。
完成下面两步后,将自动完成登录并继续当前操作。