

苏度科技在WAIC展示仿真训练机器人,实现99%+抓取成功率,涵盖精密装配、柔性打包及宁德时代电池产线多机协作。公司坚持仿真为主、虚实融合数据路线,自研本体,构建高精度世界模型,目标打造具身智能iOS平台,强调高可靠性与泛化能力,估值达200亿元。
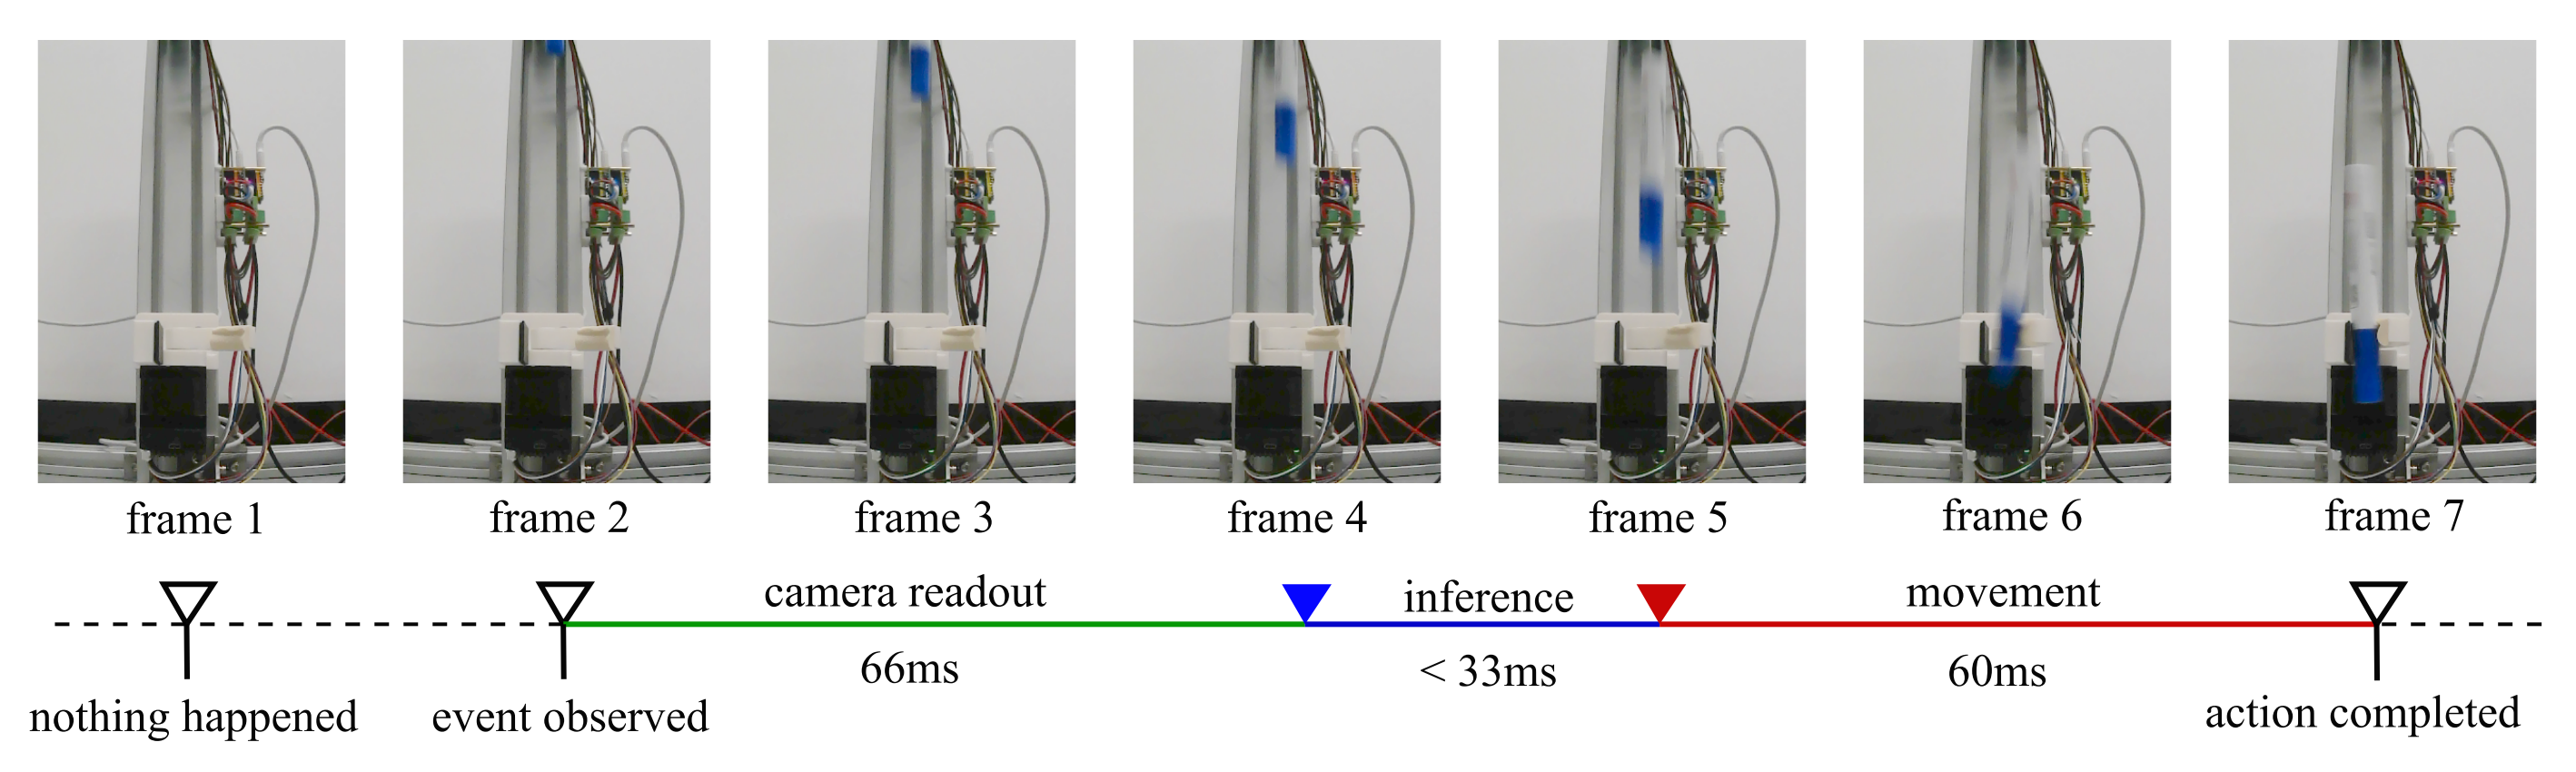
本文探讨了基于消费级GPU的实时视觉-语言模型(VLA)机器人控制技术。通过优化推理流程,推理延迟降低至27.3毫秒,抓取成功率达到100%。研究表明,VLA在机器人控制中可有效满足实时操作需求。
蚂蚁灵波推出的LingBot-Depth深度视觉模型,解决了机器人识别透明和反光物体的难题。该模型通过掩码深度建模技术提升深度感知能力,显著提高了机器人在复杂环境中的抓取成功率。团队还开源了模型及300万RGB-D数据集,推动行业发展。
本文介绍了一种新的实例分割解决方案SKU-Patch,利用少量图像补丁预测掩模,避免手动操作和模型重训练。实验证明SKU-Patch性能超过现有方法,对50多个SKU的平均抓取成功率接近100%,显示出其有效性和实用性。
完成下面两步后,将自动完成登录并继续当前操作。