该文探讨AI代理执行记录的数据存储问题。代理运行产生大量轨迹数据,兼具应用数据与遥测特性,需支持单次运行检索及跨运行分析。随着规模扩大,主数据库可能面临性能瓶颈,可迁移至分析型存储(如ClickHouse)并优化数据模型。关键在于依据产品需求选择架构,平衡点查询与批量扫描。
本文探讨了ClickHouse与S2地理编码在万亿级轨迹数据秒级检索中的应用,重点介绍了存储引擎、地理索引设计及工程细节,包括区域查询边界、粒度选择、缓存降采样和写入链路优化。文章建议普通团队应根据数据规模、查询精度和运维成本评估方案,避免盲目追求高性能。
本研究提出了PC Agent-E训练框架,解决了智能体训练对高质量轨迹数据的依赖。通过合成少量人类标注的轨迹,模型性能显著提升,展现出良好的泛化能力。
本研究提出了一种新训练方法,旨在解决图形用户界面代理在高质量轨迹数据稀缺情况下的性能限制。通过中期训练阶段,利用丰富的数据和推理密集任务训练视觉语言模型,显著提升了性能,尤其在跨模态泛化方面。
DiffMove是一种新方法,旨在解决轨迹数据稀疏和不完整的问题。通过构建群体趋势图,结合个体历史和当前移动偏好,DiffMove实现了高质量的轨迹恢复。实验结果表明,该方法在真实数据集上优于现有技术,验证了其有效性和鲁棒性。
RoboMIND是一个包含5.5万条轨迹和279项任务的大规模多构型机器人数据集,旨在提升机器人在复杂环境中的操作能力,支持模仿学习模型的训练,促进通用机器人技术的发展。
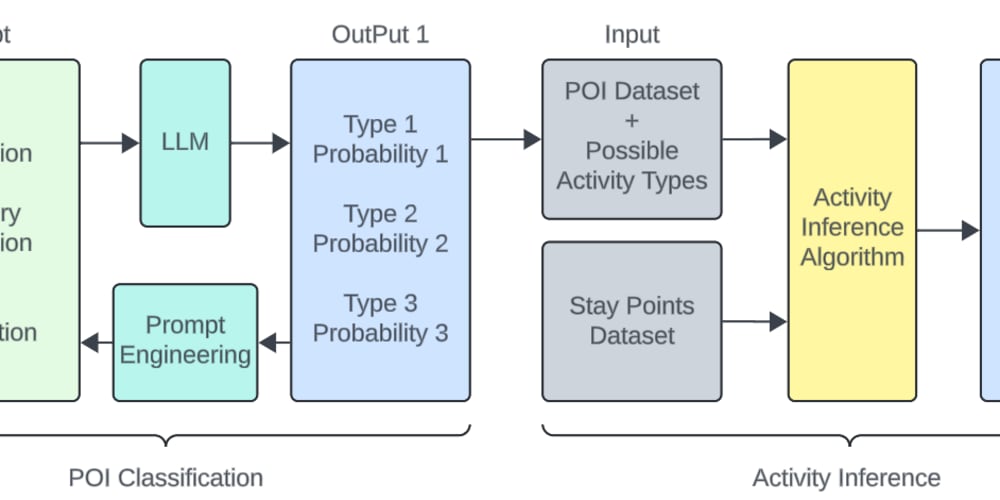
该论文介绍了一种利用大型语言模型提升兴趣点语义理解的数据挖掘框架,通过提取轨迹数据中的语义信息,增强对用户移动模式和活动的理解。该方法结合了基于LLM的POI分类和语义感知轨迹挖掘技术,可用于城市规划、交通和个性化服务等应用。
本文综述了深度学习在轨迹数据分析中的应用,探讨了卷积神经网络和循环神经网络等模型在移动性数据处理中的分类、任务和前景。研究涉及轨迹聚类、交通视频分析和自动驾驶车辆轨迹预测,强调了深度学习在预测人类行为和社交交互中的有效性,并提出了新的聚类方法和基准测试。
该文综述了从轨迹数据推断粒子相互作用与网络结构的方法,涵盖物理图神经网络、非参数统计学习、自监督模型、高斯过程及核方法,用于学习动力学规律、意见动态和滤波优化,强调数据效率、泛化能力与鲁棒性。
完成下面两步后,将自动完成登录并继续当前操作。