
NVIDIA Isaac ROS 5.0 推动智能体化开源机器人开发
内容提要
NVIDIA在ROSCon发布Isaac ROS 5.0,为ROS生态引入AI智能体能力,支持ROS Lyrical和Ubuntu 24.04,并扩展开源物理AI库及Jetson平台部署。新版本提供可复用技能与智能体文档,加速机器人开发。RealSense、Intrinsic、Magna、Universal Robots等企业已采用该平台,推动感知、导航与操作应用落地。
延伸解读
智能体如何改变机器人开发流程
Isaac ROS 5.0 将 AI 智能体引入机器人开发,提供可复用的技能和智能体就绪文档。智能体可协助完成设置、操作等任务,甚至通过 FoundationStereo 微调技能帮助适配立体感知模型。这降低了开发门槛,让开发者能更专注于创新,而非重复性编码。
开源生态与硬件加速的协同
新版本支持 ROS Lyrical 和 Ubuntu 24.04,并与 Open Source Robotics Alliance 合作贡献标准数据接口,使 ROS 软件能高效利用 GPU 等不同硬件。CUDA 作为 GPU 加速示例,为整个 ROS 社区提供了统一的加速路径,有助于跨硬件部署。
从开发到部署的 Jetson 路径
Isaac ROS 5.0 支持从入门级 Jetson Orin Nano 到高性能 Jetson Thor 的可扩展计算,让开发者能在开发阶段使用模拟,再无缝部署到机器人边缘设备。Mentee Robotics、Universal Robots 等公司已利用该组合,将 AI 处理直接放在机器上,减少对云端的依赖。
企业采用与工业应用落地
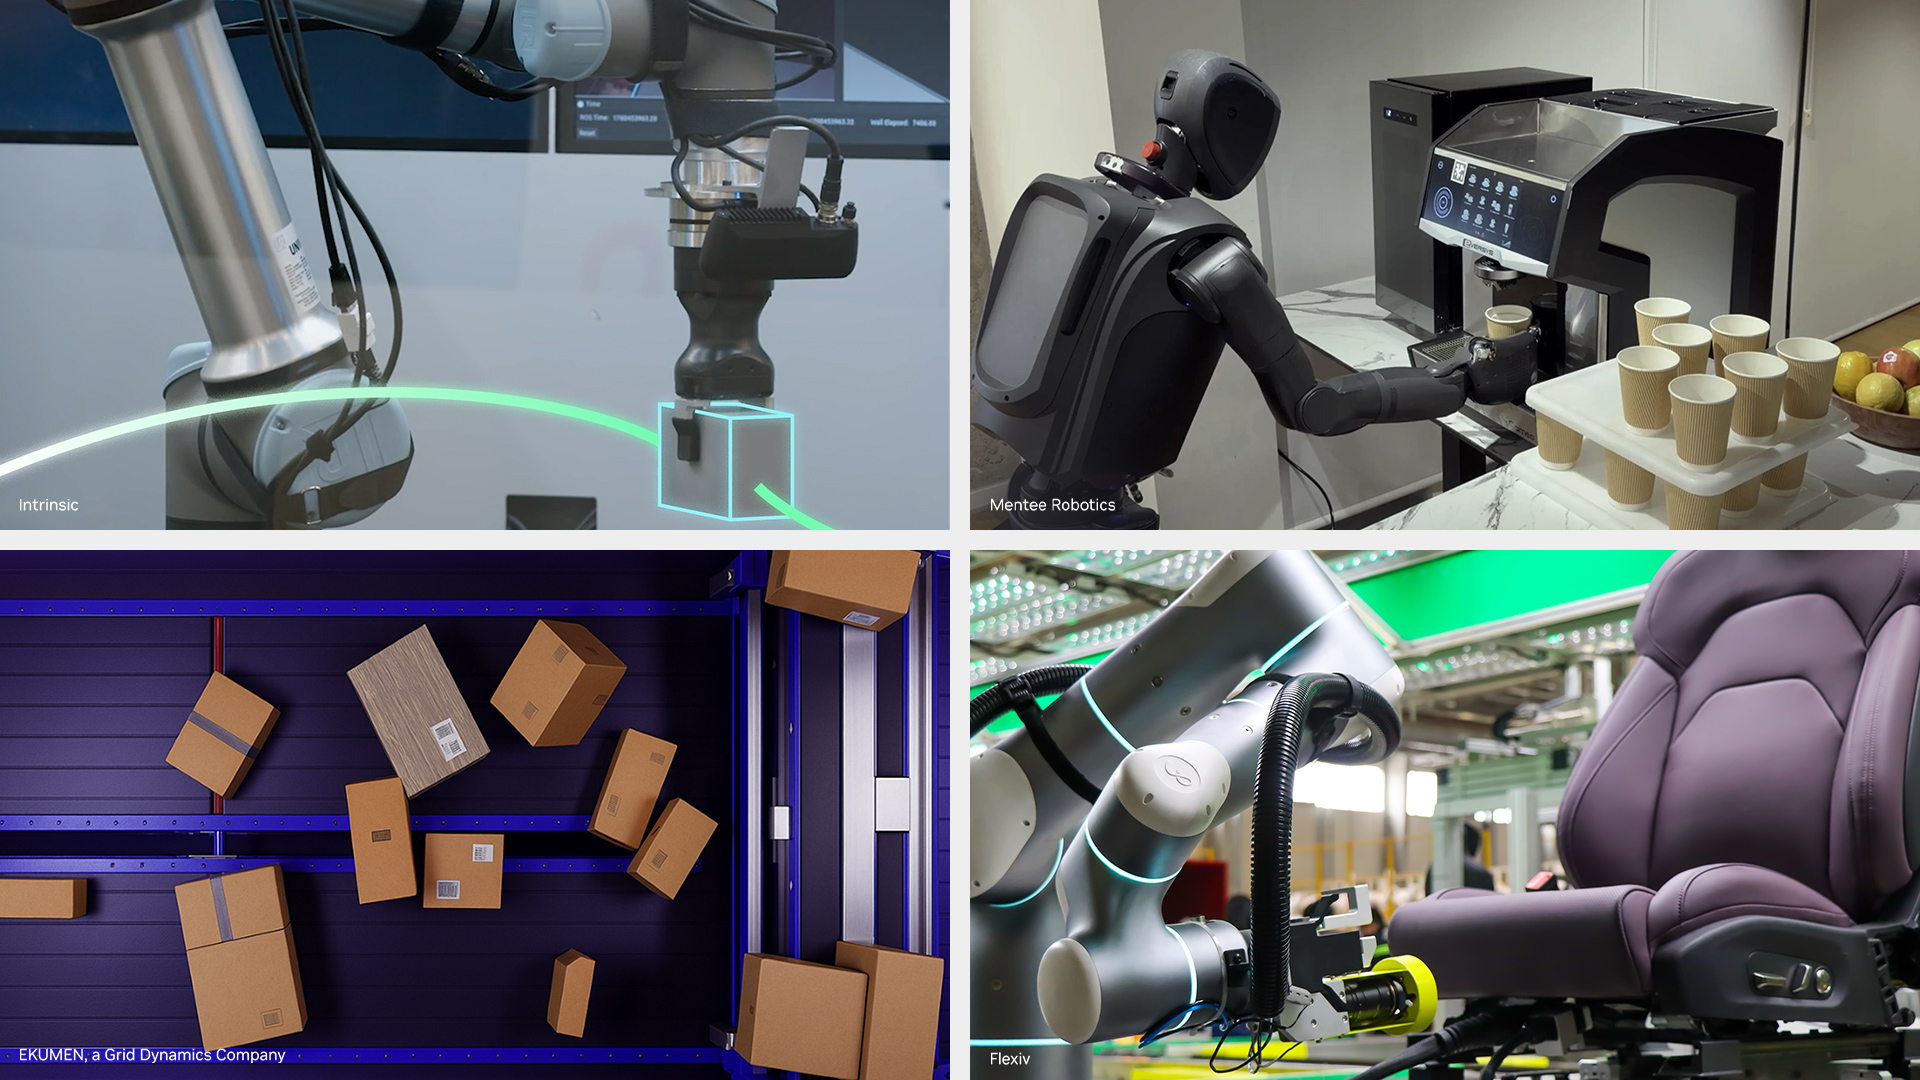
RealSense、Intrinsic、Magna 等企业已采用 Isaac ROS 5.0。例如 Intrinsic 的 Open Machine Tending Solution 利用 FoundationPose 实现物体感知,减少对物理夹具的依赖;Universal Robots 将其集成到 AI Accelerator SDK,帮助集成商快速部署感知与运动能力,提升制造灵活性。
Q&A
NVIDIA Isaac ROS 5.0 是什么?
NVIDIA Isaac ROS 5.0 是一套基于 ROS 的 GPU 加速软件包集合,在 ROSCon 大会上发布。它为 ROS 开发者生态引入了 AI 智能体能力,并扩展了开源物理 AI 库及在 NVIDIA Jetson 平台上的部署。
Isaac ROS 5.0 支持哪些 ROS 版本和操作系统?
Isaac ROS 5.0 支持 ROS Lyrical 和 Ubuntu 24.04,为开发者提供了采用最新 ROS 平台的路径。
Isaac ROS 5.0 如何将 AI 智能体引入机器人开发?
Isaac ROS 5.0 引入了智能体工作流,提供可复用的技能(如设置和操作技能)以及智能体就绪的文档,使 AI 智能体能够理解 Isaac ROS 工具和工作流,帮助开发者自动化重复任务、导航复杂代码库,更快地将想法转化为可运行的应用。
Isaac ROS 5.0 中有哪些新的技能或模型改进?
新技能包括:FoundationStereo 微调技能,可帮助 AI 智能体适配立体感知模型到开发者的相机和环境;FoundationPose 提供了智能体就绪的推理库,使机器人感知和跟踪物体位置与方向的速度提升高达 5.5 倍;抓取和放置(pick and place)作为独立、智能体就绪的技能提供,连接检测、深度估计和姿态输出。
哪些公司已经采用了 Isaac ROS 5.0?
已采用的公司包括 RealSense、Intrinsic、Seeed Studio、Magna、Prefix.dev、Foxglove、Flexiv、Ekumen、Ouster、Mentee Robotics、Universal Robots、ROBOTIS、FieldAI 和 Noble Machines 等。
Isaac ROS 5.0 如何支持在机器人上的部署?
Isaac ROS 5.0 支持从入门级 NVIDIA Jetson Orin Nano 到高性能 Jetson Thor 设备的可扩展计算,为开发者提供了从开发到部署的路径,使机器人工作负载日益复杂时也能在边缘实时运行物理 AI 堆栈。
