

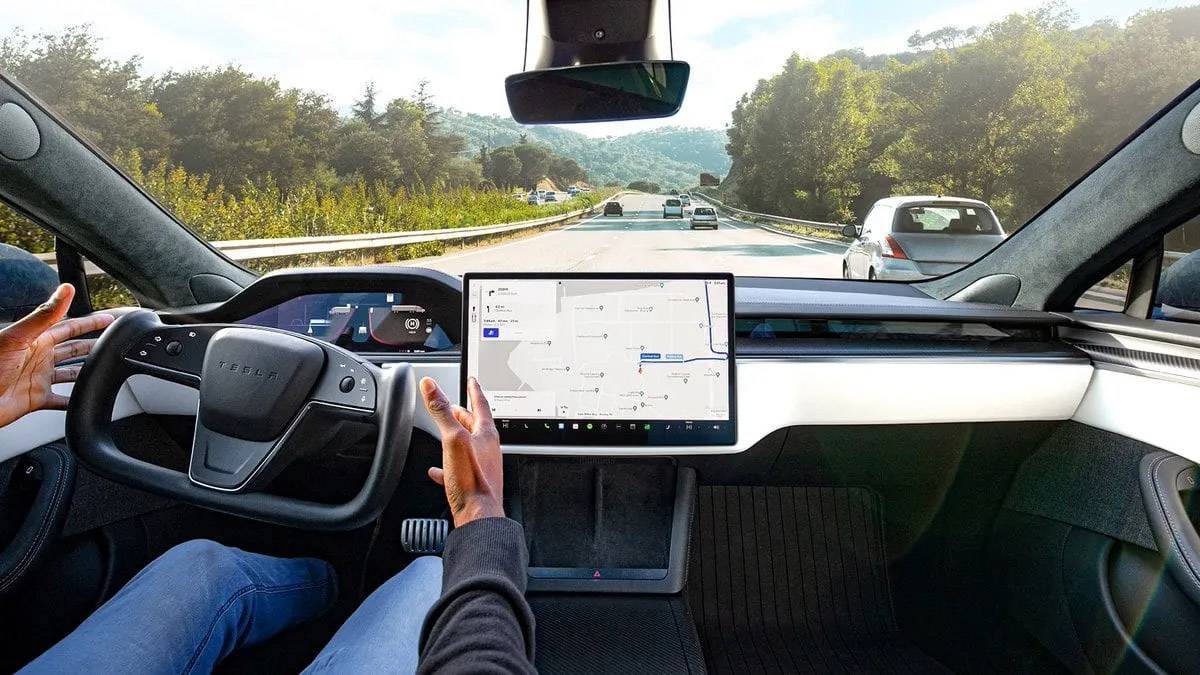

特斯拉新版 FSD 推送,让马斯克当众出丑的大问题,终于被解决了!
内容提要
特斯拉推出了FSD Beta v12,这是世界上第一个完全基于神经网络的自动驾驶系统。该系统在直播中表现出色,但也存在一些问题,如路况过于友好。然而,测试版本的视频显示,FSD Beta v12在雨夜和白天的表现都很好。特斯拉表示,FSD Beta v12通过数百万个视频剪辑的训练,取代了超过30万行代码。然而,该系统仍然存在一些不完美之处,需要进一步改进。此外,特斯拉每年在FSD上的投入高达20亿美元,而其他车企则面临着成本和算力的挑战。
延伸解读
端到端方案:从规则驱动到数据驱动
FSD Beta v12 采用端到端神经网络,取代了超过30万行C++代码,标志着自动驾驶开发范式的转变。传统模块化方案依赖专家规则,泛化能力弱;而端到端方案通过海量视频训练,让系统从真实驾驶行为中学习,更像人类司机的决策过程。这种转变不仅简化了系统架构,还可能提升应对复杂场景的能力,但同时也对数据质量和算力提出了更高要求。
实际表现:进步显著但仍有局限
根据测试视频,FSD Beta v12 在雨夜、窄路会车等场景表现良好,绕行和无保护左转相比v11有明显改善。然而,系统仍不完美,例如在分叉路口犹豫不决、空旷路口过度谨慎,甚至停车长达15秒。这些局限性表明,尽管神经网络方法带来了进步,但完全自动驾驶仍需进一步优化,尤其是在决策果断性和场景适应性方面。
成本与算力:车企面临的高门槛
特斯拉每年在FSD上投入高达20亿美元,训练v12需要1.5万块英伟达H100 GPU,凸显了自动驾驶研发的巨额成本。其他车企在利润压力下,难以匹配这样的投入。国内车企如百度、阿里巴巴也在积极采购GPU部署端到端方案,但算力竞赛可能加剧行业分化。未来,随着大模型发展,算力需求只增不减,成本控制将成为关键挑战。
Q&A
特斯拉FSD Beta v12是什么?它和之前的版本有什么根本区别?
FSD Beta v12是世界范围内第一个完全基于神经网络的端到端自动驾驶系统,它取代了超过30万行显式C++代码,通过数百万个视频剪辑训练,实现了从感知到控制的统一深度学习,而之前的版本采用模块化方案,依赖人工编写的代码和规则。
FSD Beta v12在真实道路测试中的表现如何?有哪些改进和不足?
在真实测试中,FSD Beta v12在雨夜和白天表现良好,绕行速度、无保护左转和交通信号灯识别相比v11有显著改善,但仍有不完美之处,如在一些分叉路口方向盘左右徘徊,空旷路口停车过于谨慎,偶尔决策不果断。
FSD Beta v12是如何通过神经网络进行学习的?
FSD Beta v12通过观看数百万个真实驾驶员的驾驶视频来学习,而不是依靠人工编写的代码。它从视频中自行总结出驾驶规则,例如识别红灯停绿灯行,并需要专门教导以优先学习正确操作,避免学习人类驾驶陋习。
特斯拉在FSD上的投入有多大?其他车企面临哪些挑战?
特斯拉每年在FSD上的投入高达20亿美元,训练使用了1.5万块英伟达H100 GPU。其他车企面临巨大的成本和算力挑战,需要大量资金购买GPU和建设算力设施,而特斯拉已自研Dojo超算但仍需依赖英伟达。
国内车企如何应对特斯拉FSD的端到端方案?
国内车企也在部署端到端方案,百度购入了3万块英伟达H100,阿里巴巴购入2.5万块GPU,小鹏与阿里巴巴合作建设智算中心,蔚来则关注车端算力,采用英伟达Orin X芯片和自研神玑NX9031芯片。
FSD Beta v12目前还存在哪些主要问题?
FSD Beta v12仍不完美,例如在分叉路口方向盘会左右徘徊,空旷路口停车过于谨慎,有时决策不够果断。此外,它仍带有Beta标识,尚未准备好向所有用户推出。
