

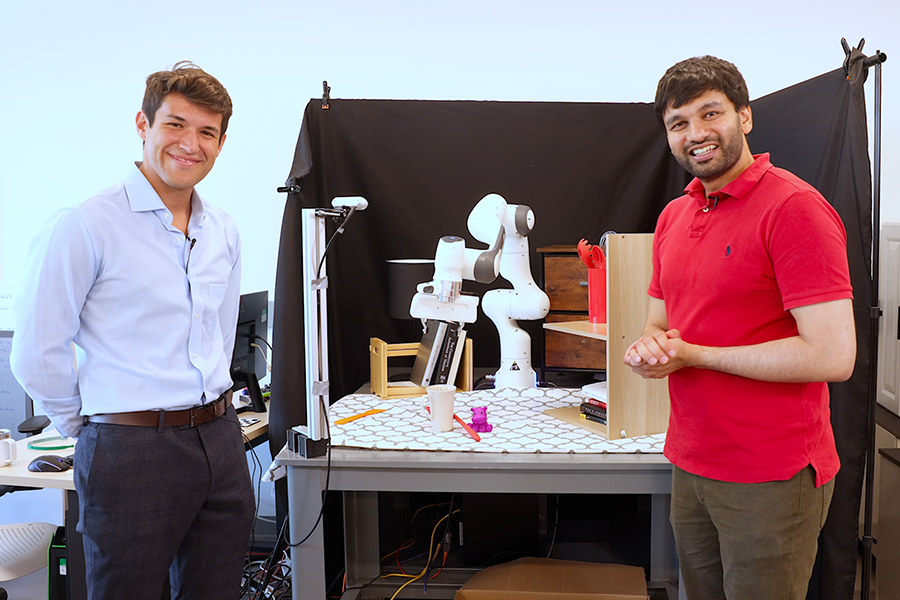

精确家用机器人通过真实到模拟再到真实进行学习
内容提要
MIT CSAIL研究人员开发了一种名为RialTo的方法,可以使用从真实场景创建的数字孪生训练机器人在特定环境中。用户可以使用手机扫描目标环境并进行调整,然后将其上传到RialTo的界面。系统根据真实世界的行动和观察开发策略,并在模拟和真实环境中进行测试。测试表明,RialTo为各种任务创建了强大的策略,比模仿学习提高了67%。研究人员正在努力提高模型对新环境的适应性并减少训练时间。
延伸解读
数字孪生:快速构建与调整
RialTo利用手机扫描和计算机视觉工具(如NeRFStudio、ARCode、Polycam)快速重建真实环境,用户可在界面中调整并添加机器人关节。这消除了传统模拟构建的繁琐过程,使数字孪生创建从数小时缩短至几分钟,为特定环境下的机器人训练提供了便捷基础。
真实到模拟再到真实的训练流程
该方法通过少量真实演示在模拟中启动强化学习,利用GPU并行化加速训练,并确保策略在模拟和真实世界中均有效。测试表明,在视觉干扰和物理扰动下,RialTo比模仿学习性能提升67%,展示了其鲁棒性。
当前局限与未来方向
RialTo目前训练需三天,且模拟难以处理可变形物体和液体,sim-to-real转移仍具挑战。未来工作将利用预训练模型加速学习、减少人类输入,并提高对新环境的适应性,以实现更广泛的泛化能力。
Q&A
RialTo方法的主要功能是什么?
RialTo方法利用数字孪生技术训练机器人,使其能够在特定环境中快速学习和适应。
用户如何使用手机扫描环境来训练机器人?
用户可以使用手机扫描目标环境,并将其上传到RialTo界面进行调整和训练。
RialTo在任务执行中的表现如何?
测试表明,RialTo在多种任务中创建的策略比模仿学习提高了67%,在复杂环境中表现出色。
RialTo的训练时间是多久?
RialTo的训练过程需要三天,研究人员正在努力减少训练时间。
RialTo如何解决机器人学习中的安全性问题?
RialTo通过其真实到模拟再到真实的管道,确保在模拟中安全训练后再进行真实世界部署。
RialTo未来的发展方向是什么?
未来,RialTo将致力于使用预训练模型,加速学习过程并提高模型对新环境的适应性。
