

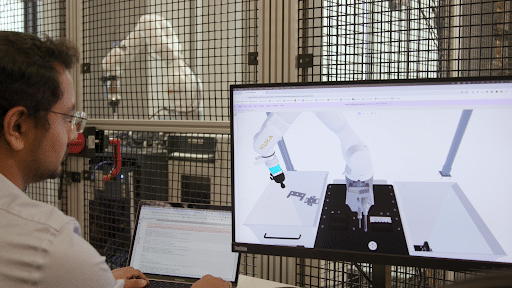

NVIDIA与Alphabet旗下Intrinsic公司携手推进下一代机器人技术
内容提要
Alphabet旗下的机器人公司Intrinsic已整合NVIDIA AI和Isaac平台技术,以推进自主机器人操作。他们在Automate贸易展上展示了机器人抓取和工业可扩展性的进展。Intrinsic使用NVIDIA Isaac Sim生成用于真空抓取的合成数据,从而为Trumpf机床创建了一个原型。此次合作旨在为机器人手臂带来灵活性和模块化AI能力。
延伸解读
基础模型如何改变机器人抓取
文章指出,抓取是机器人领域长期追求的技能,但编程耗时、成本高且难以扩展。NVIDIA Isaac Manipulator 提供基于变换器架构的基础模型,使机器人能够通过零样本学习执行任务,无需先验示例。这有望让通用抓取技能适应不同夹具、环境和物体,从而解决传统编程的瓶颈。
合成数据与仿真:降低成本的实用路径
Intrinsic 利用 NVIDIA Isaac Sim 和 Omniverse 平台,基于 CAD 模型生成合成数据,为 Trumpf 机床创建了真空抓取原型。该原型使用 Intrinsic Flowstate 开发环境,结合 Isaac Manipulator 生成抓取姿势和加速运动,并先在仿真中评估,再部署到现实世界。这种流程可节省成本,并提高开发效率。
合作展示与行业影响
在 Automate 展会上,NVIDIA 和 Intrinsic 展示了智能拾取和放置的自动化演示。Intrinsic CEO Wendy Tan White 表示,合作表明基础模型能简化大规模处理挑战、创造以前不可行的应用、降低开发成本并增加灵活性。双方计划为机器人手臂带来先进灵活性和模块化 AI 能力,加速更多新任务。
Q&A
Intrinsic与NVIDIA的合作主要目标是什么?
主要目标是推进自主机器人操作,提升机器人手臂的灵活性和模块化AI能力。
NVIDIA Isaac Manipulator的功能是什么?
它是一个基础模型和模块化GPU加速库,帮助构建可扩展的动态操作工作流程。
Intrinsic是如何利用合成数据来改进机器人抓取的?
Intrinsic使用NVIDIA Isaac Sim生成合成数据,为真空抓取创建了原型,提升了抓取能力。
在Automate展会上,Intrinsic展示了哪些进展?
展示了机器人抓取和工业可扩展性的进展,演示了智能拾取和放置的自动化。
基础模型在机器人技术中有什么重要性?
基础模型通过跟踪数据关系进行学习,提供机器人感知和决策能力,支持零样本学习。
Intrinsic Flowstate开发环境的作用是什么?
它用于可视化过程、感知和运动规划,结合Isaac Manipulator生成抓取姿势和加速机器人运动。
