
走进Omniverse:开发者如何借助前沿AI智能体将创意转化为仿真
内容提要
开发者利用前沿AI智能体与NVIDIA Omniverse库,通过自然语言指令构建仿真应用,展示了仓库人形机器人模拟器、自动驾驶测试流程、传感器数字孪生、机器人运动测试、拆解仿真、国际空间站浏览器应用,以及将实拍房间转为可编辑测试环境等多个项目。
延伸解读
自然语言驱动仿真开发
文章中的多个项目显示,开发者通过自然语言指令指挥AI智能体(如GPT-6 Astra)完成仿真应用的构建。智能体负责连接Omniverse库(如ovphysx、ovrtx、ovstage)并生成代码,开发者则负责审查结果和指导修改。这种模式降低了仿真开发的门槛,但开发者仍需理解物理、渲染等底层逻辑,才能有效引导智能体并验证输出。
传感器数字孪生的迭代方法
Ashley Reid利用AI智能体比较模拟与真实的摄像头和激光雷达输出,在约三天内创建了两个数字孪生并改进了两个现有孪生。该方法以传感器指标为验收标准,通过测量差异来指导OpenUSD场景的修改。这为开发者提供了一种可量化的场景优化路径,但需要预先定义好传感器度量标准,并依赖高质量的记录数据。
仿真测试的量化反馈价值
在Robo Olympics项目中,Unitree G1人形机器人在100次模拟试验中成功跨越单个栏架64次。这种量化结果帮助开发者评估机器人的运动控制性能,并指导时序和控制的改进。类似地,自动驾驶测试和拆解仿真也通过模拟结果提供反馈。仿真测试的价值在于可重复、可量化的试验,但结果受物理引擎和场景设置的影响,需谨慎解读。
从捕捉到可交互环境的流程
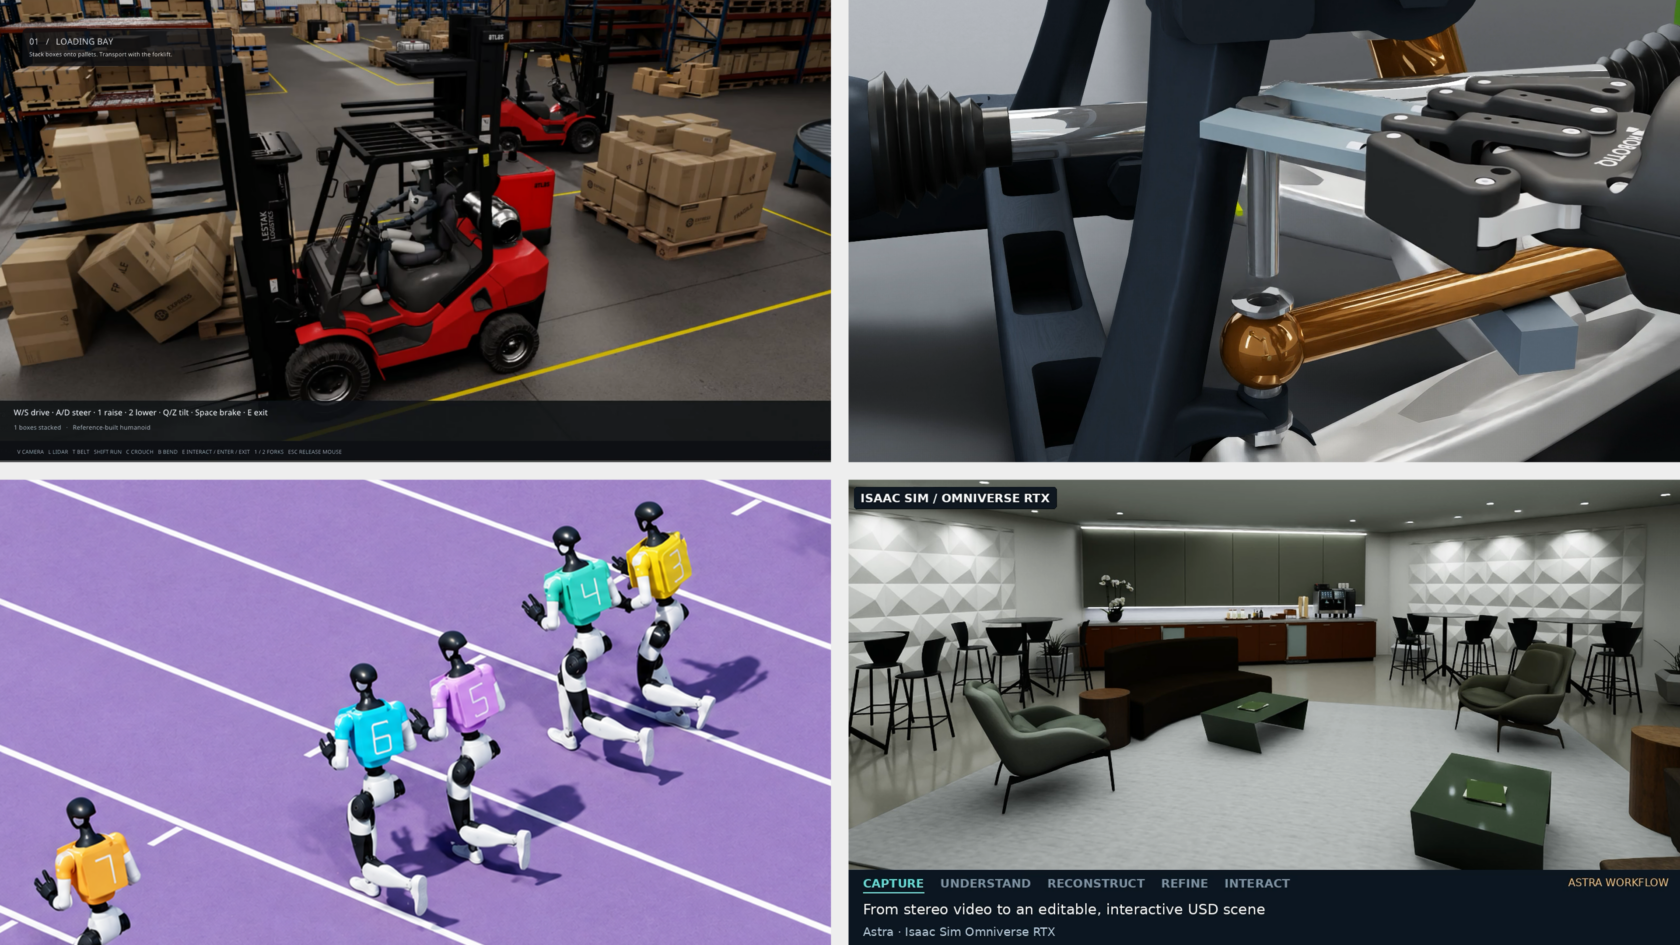
Chirag Majithia将立体相机捕捉的房间转化为可编辑的OpenUSD工作室,流程结合了PyCuSFM、FoundationStereo和nvblox进行重建,并由用户审查对象选择和放置。Astra组装资产并配置对象交互,Isaac Sim测试则指导碰撞和接触修订。这一流程展示了如何将真实环境转化为测试环境,但重建精度和交互配置仍需人工审核和调整。
Q&A
开发者如何利用AI智能体在Omniverse中构建仿真应用?
开发者通过自然语言指令指导前沿AI智能体(如GPT-6 Astra),结合NVIDIA Omniverse库(提供GPU加速的物理、渲染和传感器仿真能力),完成资产组装、物理与渲染连接、场景行为验证等工作,从而将仿真想法转化为可运行的应用。
Omniverse库为仿真提供了哪些关键能力?
Omniverse库提供GPU加速的物理模拟(ovphysx)、场景更新(ovstage)、渲染(ovrtx)、传感器仿真以及用户界面(ovui)等能力,支持构建交互式仿真环境。
在仓库人形机器人模拟器项目中,开发者是如何使用AI智能体的?
NVIDIA Omniverse产品经理Frank DeLise使用Astra将SimReady仓库和人形机器人转化为具有第一和第三人称视角的交互式模拟器。他指导Astra连接ovphysx、ovstage、ovrtx和ovui库,并使用SimReady创建物理场景,Astra生成了动画和应用代码。
如何利用传感器差异来创建和改进数字孪生?
开发者可以指导AI智能体(如Astra和Claude Fable 5)比较ovrtx相机和原始LiDAR输出与记录数据,通过迭代工作流测量差异、创建或修改OpenUSD场景,并依据相机和LiDAR指标进行验收,从而利用测量差异指导场景创建和改进。
Robo Olympics项目是如何测试机器人运动技能的?
该项目使用体育视频和自然语言指令指导Astra构建模拟Unitree G1人形机器人执行体育动作。Astra构建控制器并通过物理试验优化,使用Newton Physics Engine模拟行为,Warp加速计算,ovrtx渲染场景。例如,在一次实验中机器人100次模拟试验中64次越过单个跨栏。
如何将国际空间站模型带入浏览器?
NVIDIA工程总监Nic Johns通过单个提示让Astra将NASA资产组装成带有遥测数据的OpenUSD国际空间站模型,并使用后续提示将场景切换到地球白天侧。工作流使用Blender准备资产,Omniverse库进行渲染(ovrtx)、场景运行时(ovstage)和流式传输(ovstream),最终在浏览器中呈现3D模型和操作数据。
