

动态规划简明教程 - 1
内容提要
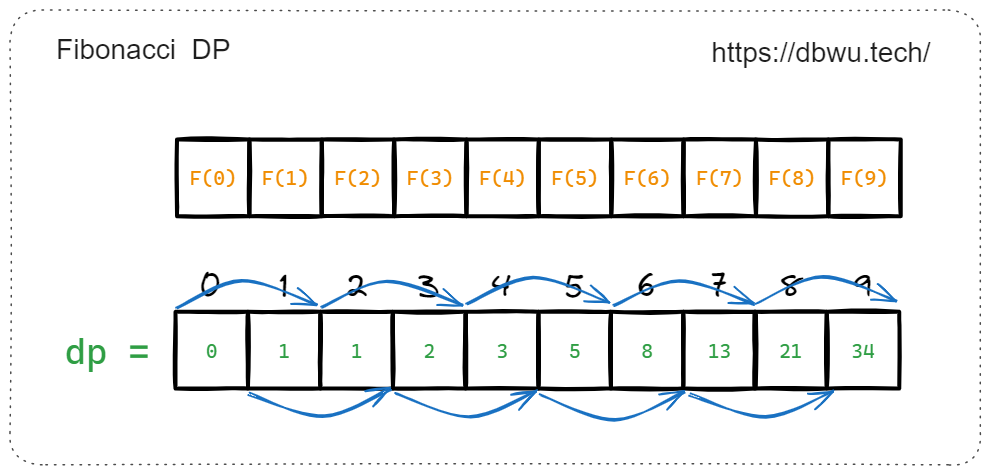
动态规划是一种解决复杂问题的方法,通过将问题分解为子问题并保存解以避免重复计算。其关键特征包括重叠子问题、最优子结构和无后效性。以斐波那契数列为例,动态规划通过状态转移方程自底向上计算,优化了性能。与暴力搜索和记忆化搜索相比,动态规划在时间和空间效率上表现更优。
延伸解读
从暴力搜索到动态规划的优化路径
文章建议按照暴力搜索、记忆化搜索、动态规划的顺序实现代码,这符合自顶向下的思考过程,能降低直接推导状态转移方程的难度。暴力搜索直观但存在大量重复计算,记忆化搜索通过备忘录避免重复,动态规划则改为自底向上迭代,省去递归开销。这种渐进式优化有助于理解动态规划的本质。
状态压缩的空间优化技巧
状态压缩通过分析状态转移的依赖关系,将多维数组压缩为一维甚至几个变量,只保留必要的状态。例如斐波那契数列中,每个状态只依赖前两个状态,因此可以用两个滚动变量代替数组。这种技巧能显著减少内存占用,在基准测试中,状态压缩后内存分配降为0,性能也进一步提升。
基准测试揭示的性能差异
文章对斐波那契数列的四种实现进行了基准测试(N=20)。结果显示:暴力搜索耗时约29989纳秒,记忆化搜索约147.7纳秒,动态规划约69.73纳秒,状态压缩优化后仅7.205纳秒。从暴力搜索到记忆化搜索性能提升约200倍,动态规划比记忆化搜索快约2倍,状态压缩再提升近10倍且内存分配为0。这直观展示了动态规划在重叠子问题上的优势。
Q&A
动态规划的基本概念是什么?
动态规划是一种通过将复杂问题分解为子问题并保存解来避免重复计算的方法。
动态规划的三个关键特征是什么?
动态规划的三个关键特征是重叠子问题、最优子结构和无后效性。
动态规划如何优化性能?
动态规划通过自底向上的方法逐步构建问题的解,避免重复计算,从而优化性能。
什么是重叠子问题?
重叠子问题指在解决问题时需要多次解决相同的子问题,动态规划在此情况下具有优势。
动态规划的状态转移方程有什么作用?
状态转移方程是解决动态规划问题的前提,确保依赖的子问题已被计算。
动态规划与暴力搜索的性能差异如何?
动态规划在时间和空间效率上优于暴力搜索,能够显著减少计算时间。
