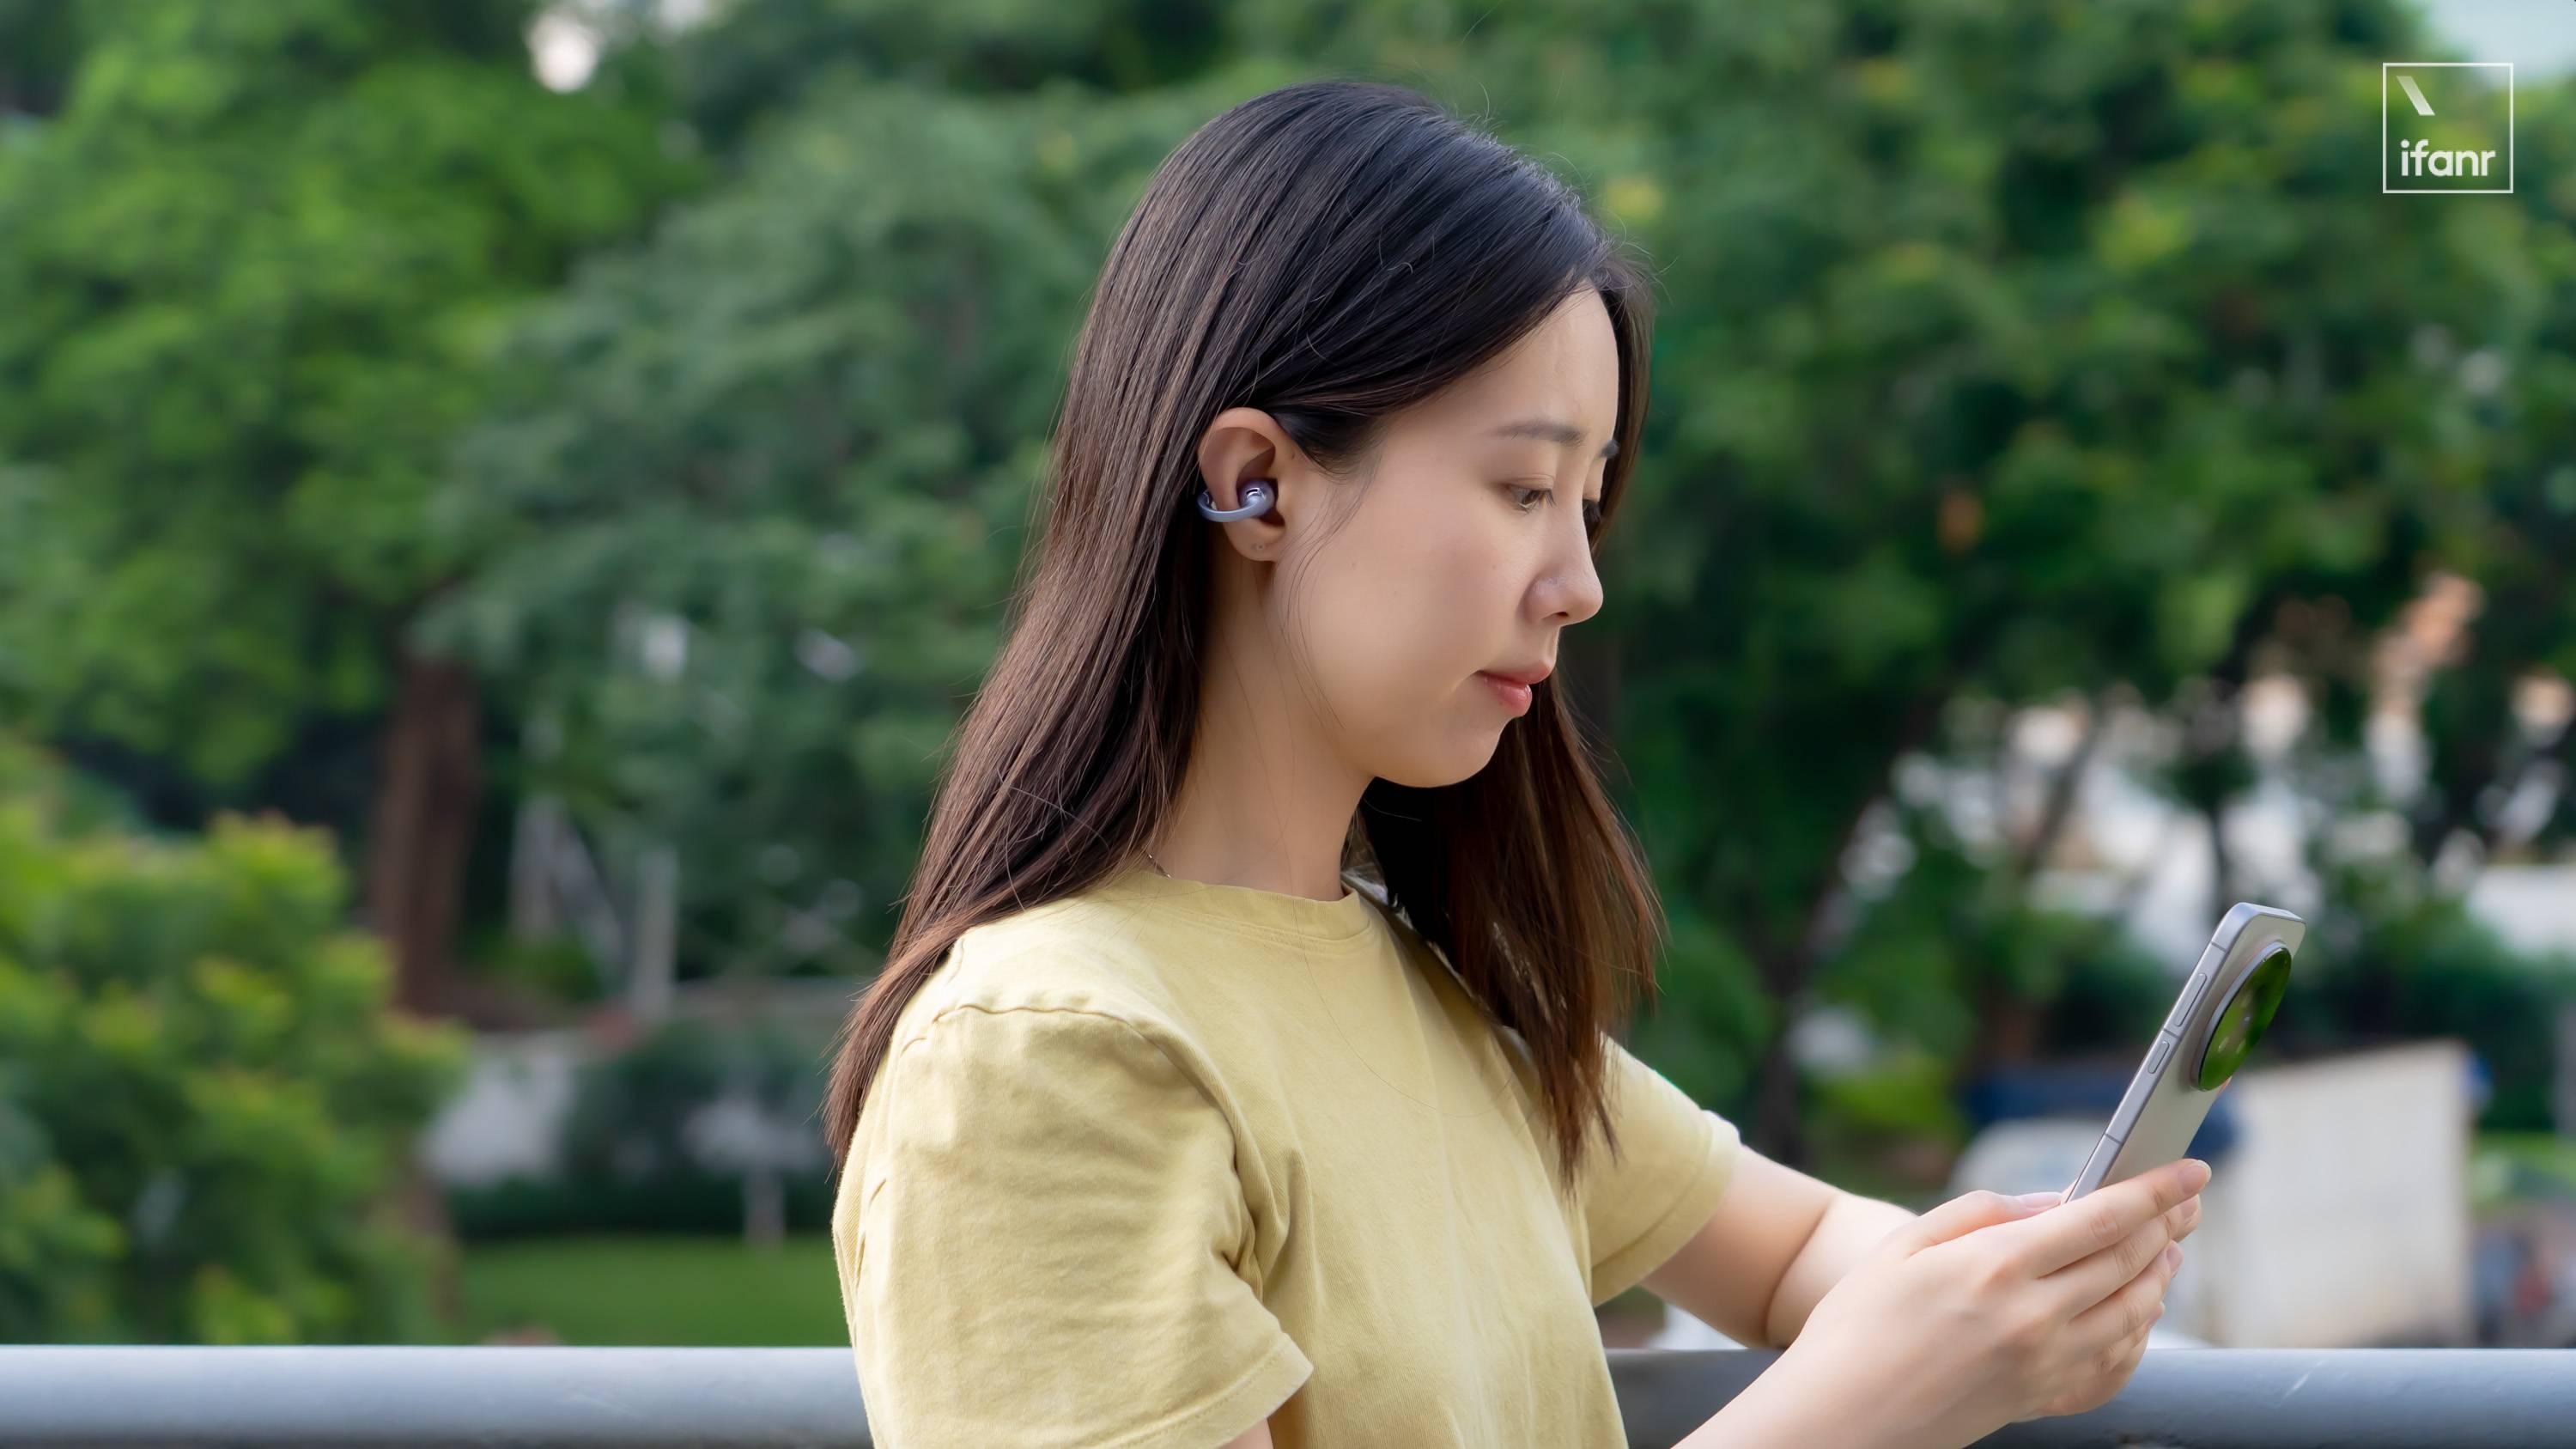
vivo首款耳夹式耳机Buds Clip评测:做工细节出色,单耳5.2g,长时间佩戴无感度优于同类产品,支持IP55防护。触控识别偶有不准,通话表现稳定。支持LDAC/LC3编码、三设备切换与低延迟模式,AAC编码下续航超10小时。12mm单元调音健康普适,声压充足、层次感好,空间音频表现突出,漏音控制一般。整体无明显短板,五六百元价位值得购买,建议选择有线充电版。
作者发布免费开源 macOS 截图工具 Clip,主打剪贴板优先:框选松开即复制,可直接粘贴。滚动截图需用户手动滚动,Clip 负责拼接,无法保证连续时会明确失败。支持标注、OCR 等高级功能,兼容 macOS 13 及以上及 Apple、Intel 芯片。当前 v0.1.0 未公证,首次打开需手动允许。作者征集使用反馈。
CMF Clip Pro是Nothing子品牌首款耳夹式耳机,定位中档。设计延续品牌风格,佩戴舒适,支持IP54防水。搭载10.8mm动圈单元,支持LDAC,但音质优先模式信号稳定性一般。续航约10小时,通话抗风噪尚可。声音均衡自然,低频干净,人声稍近,但声压偏低,50%音量下安静环境听音不足。综合完成度尚可,获IV级推荐。
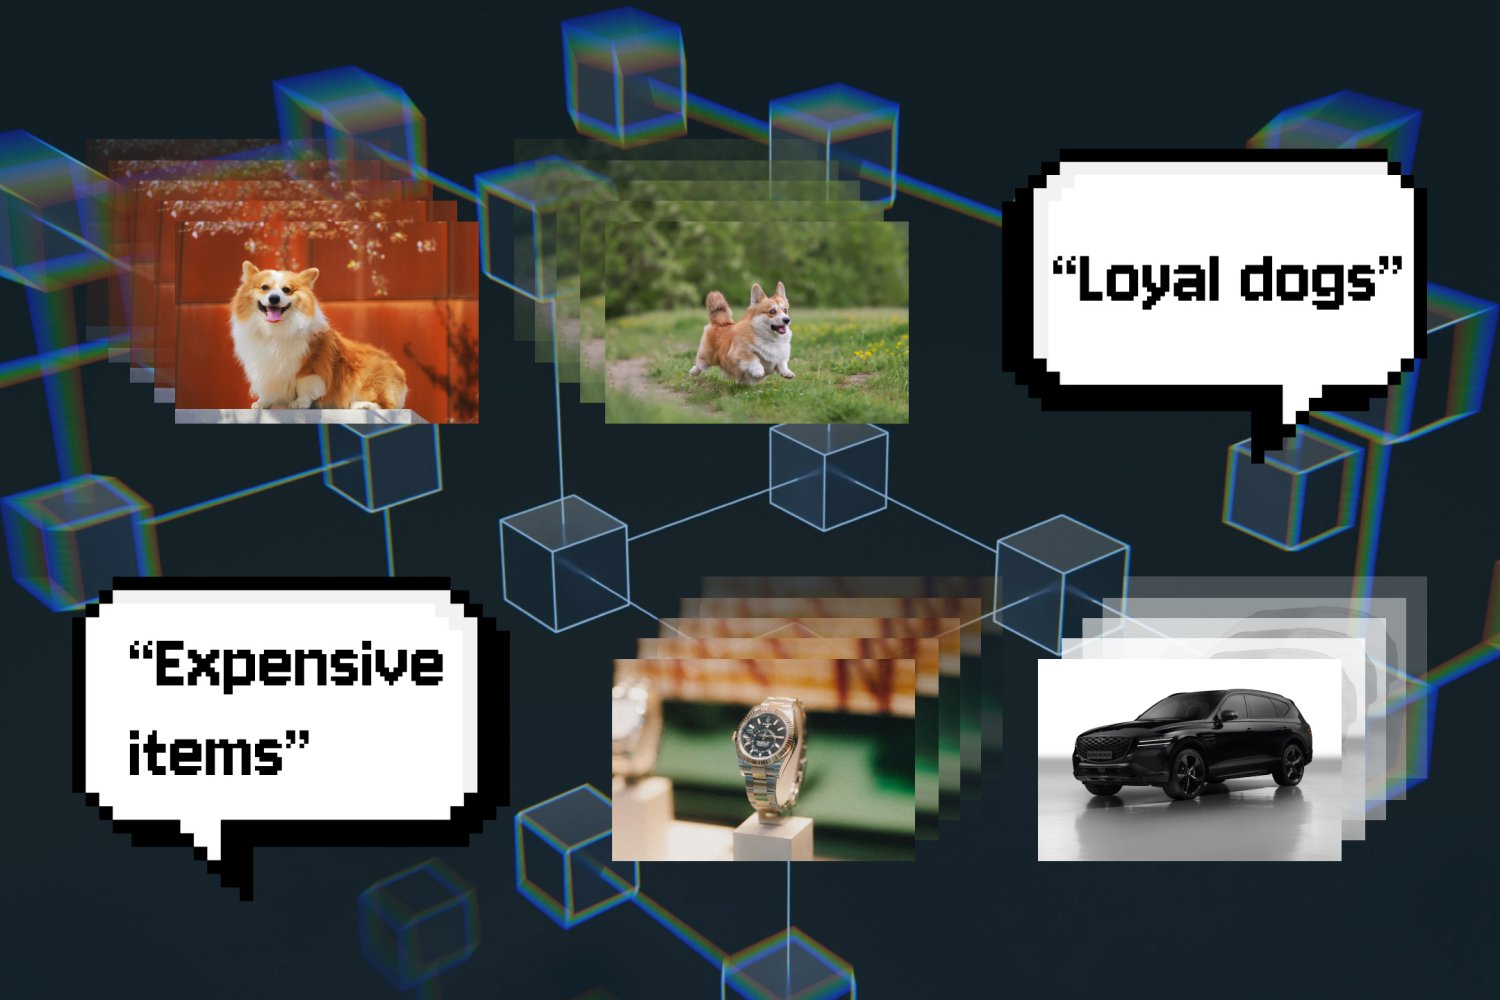
作者尝试为图标库加入视觉搜索:先用CLIP、DINOv2、SigLIP2生成图像嵌入做相似图标检索,效果一般;再用VLM(Moondream)生成图标描述和关键词,标签搜索准确但易被通用词稀释。对比后认为CLIP在相似图标搜索上表现更好。目前尚未决定是否落地,主要顾虑是VLM会带来新增依赖和维护成本。
vivo发布首款耳夹式真无线耳机Buds Clip,采用“听音球+连接桥+平衡豆”设计,平衡豆带赛璐珞装饰片,每副纹理独特。单耳重5.2g,记忆钛合金连接桥,佩戴舒适。单次续航10小时,配合充电盒达42小时,支持快充。搭载蓝牙5.4、LDAC、空间音频,12mm动圈单元,三频均衡。深度联动vivo/iQOO生态,支持翻译、播报等功能。
本文介绍CSS新特性:background-clip的border-area值可实现圆角渐变边框,无需border-image;配合border-shape可制作不规则图形边框;background-clip:text已标准化,可结合边框与文字背景实现炫酷按钮效果。该特性兼容Chrome和Safari,实用性强。
本文解析多模态模型核心技术:CLIP对比学习依赖大batch与温度参数;视觉接入语言模型有projector、cross-attention、指令微调三种方式,各有分辨率瓶颈、压缩损失和幻觉问题;SAM专注像素级分割,与聊天VLM是不同产品线;融合时机决定部署成本,统一token接口仍存争议。
OPPO发布A7 Pro Max手机,搭载骁龙4平台、10000mAh电池,支持80W快充,主打七年长寿和IP69K防水,起售价2199元。CMF推出开放式耳机Clip Pro,售价99美元。索尼发布轻量化超远摄镜头。国内航线燃油附加费下调。Apple指控前员工向OpenAI泄密,OpenAI否认。安全团队披露Google密码管理器漏洞。
WRING是一种新型去偏见技术,通过调整模型中特定坐标的表示方式,减少目标概念的偏见,同时不增加其他领域的偏见。该方法高效且无需重新训练模型,适用于视觉语言模型(VLM),如CLIP模型。研究表明,WRING在减少偏见方面效果显著。
本文讨论了PPO中的clip和penalty机制,强调其在强化学习中的重要性。clip限制策略更新幅度,确保重要性采样有效,避免策略偏离;penalty通过引入KL惩罚,平衡奖励与维持现状的关系。两者共同提升了策略更新的稳定性和效率。
LinkBuds Clip 是索尼新推出的耳夹式耳机,采用环保包装,配有灵动枕以适应不同耳廓。设计简约,佩戴稳定,支持 IPX4 防水,通话质量优秀。续航表现良好,音质出色,适合日常使用。整体评价为 IV 级,期待未来改进。
DeepSeek发布了新OCR模型DeepSeek-OCR 2,采用轻量化Qwen2-0.5B模型,性能接近Gemini-3 Pro。该模型通过DeepEncoder V2实现视觉标记智能重排,提升PDF转Markdown的准确性,基于OmniDocBench v1.5测试显示性能提升3.73%。
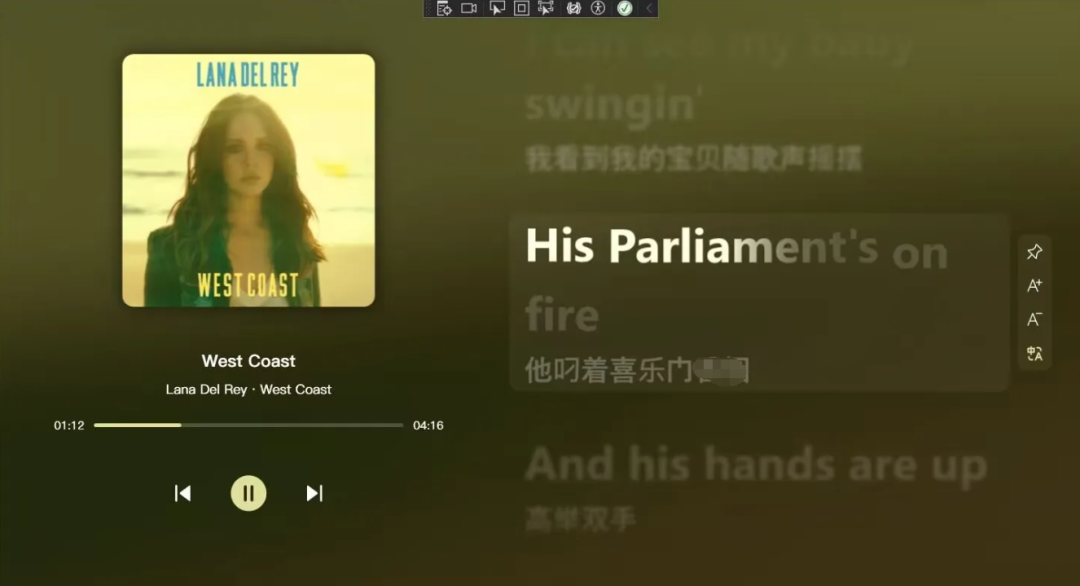
本文介绍了如何通过WPF和HLSL实现歌词高亮效果。通过编写着色器、结合文本排版和动画,解决了文本模糊和性能问题,最终封装为用户控件,支持高亮颜色和模式自定义。
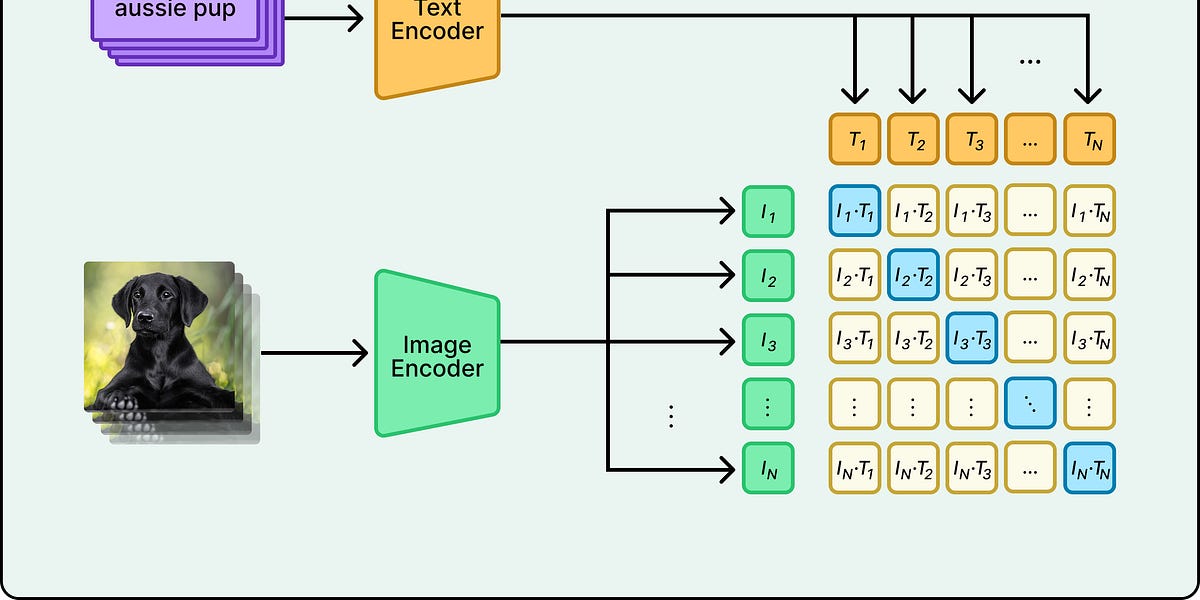
CLIP是OpenAI开发的神经网络,通过学习4亿对图像和文本,实现无标注数据的图像分类。它通过匹配图像与文本描述,克服了传统计算机视觉的局限性,具有灵活性和高效性,广泛应用于AI领域。
本文讨论了流策略优化(FPO)在强化学习中的应用,强调其通过条件流匹配损失替代传统高斯似然损失,从而提高策略表达能力。FPO有效处理多峰决策问题,适用于复杂任务,如机器人控制,并通过优化证据下界(ELBO)简化计算过程,提升学习效率。
本文探讨了大型行为模型(LBM)在波士顿动力人形Atlas中的应用,强调其在复杂任务中的表现。LBM通过多任务数据集训练,提升了机器人在动态环境中的自主互动能力。研究表明,LBM在微调新任务时仅需少量数据,并且在应对环境变化时表现更为稳健。尽管取得了一定进展,仍面临评估标准化和数据收集等挑战。
本文介绍了图像生成技术的发展,重点讨论了CLIP和BLIP及其变体的结构与训练方法。CLIP通过对比学习实现图像与文本的匹配,BLIP结合理解与生成能力,提升多模态任务表现。BLIP2引入Q-Former模块,优化视觉与语言对齐,InstructBLIP增强指令遵循能力,适应不同任务需求。
机器之心数据服务现已上线,提供高效稳定的数据获取,简化数据爬取流程。
Pebblebee推出了Clip定位追踪器的新安全功能“Alert”,可与Apple和Google网络兼容。按下按钮可触发警报和闪光灯,通知附近的人并向紧急联系人发送位置通知。此功能为免费更新,未来将支持多个联系人,并计划增加实时位置追踪。
四个月前,我们发布了Moonlight,在16B的MoE模型上验证了Muon优化器的有效性。在Moonlight中,我们确认了给Muon添加Weight Decay的必要性,同时提出了通过Upd...
完成下面两步后,将自动完成登录并继续当前操作。