
更好的控制变形软机器人的方法
内容提要
麻省理工学院的研究人员开发了一种新算法,能够控制可重构软机器人动态改变形状,以完成避障和物品取回等多种任务。他们还创建了一个模拟器,测试该算法在复杂任务中的表现,展示了其在多阶段任务中的优越性,未来有望推动软机器人在医疗和工业中的应用。
延伸解读
从粗到细:强化学习如何驾驭高维控制
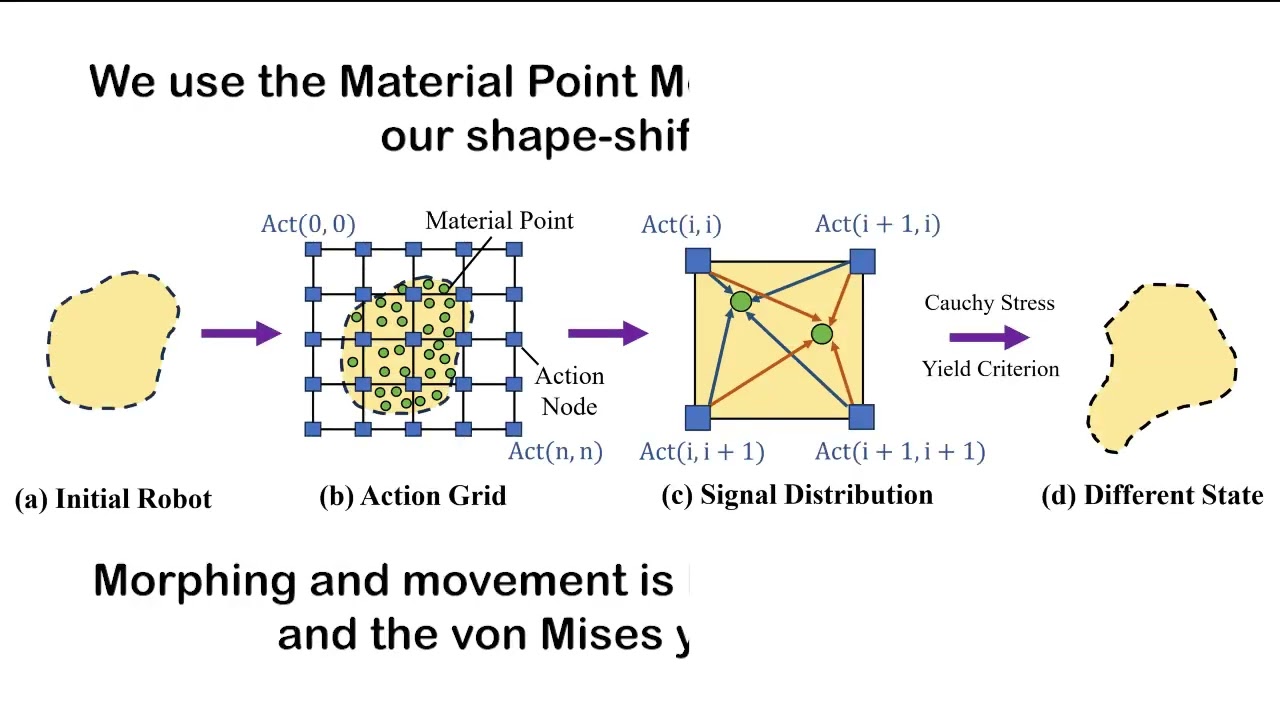
可重构软机器人由大量微小肌肉单元驱动,传统强化学习难以直接控制每个单元。MIT团队采用“从粗到细”策略:先学习控制相邻肌肉群,再细化到单个肌肉。这降低了探索难度,因为粗粒度动作能显著改变机器人形态,使学习更高效。该方法借鉴图像处理中相邻像素相关的思想,将动作空间视为2D图像,利用空间相关性加速策略优化。
DittoGym:为变形机器人量身定制的测试场
研究团队构建了DittoGym模拟器,包含八项评估任务,如绕过障碍、模仿字母形状等。这些任务不仅遵循通用强化学习基准设计原则,还针对可重构机器人的特殊需求,强调长视野探索、环境分析和物体交互能力。在测试中,该算法是唯一能完成多阶段变形任务的方法,例如先缩小身高并长出细腿穿过窄管,再恢复原形打开盖子,展现了处理复杂序列的优越性。
现实差距与未来方向
尽管算法在模拟中表现优异,但可重构软机器人仍处于初期阶段,距离实际部署可能还需多年。当前研究基于模拟环境,真实世界中的材料特性、驱动精度和外部干扰等因素可能带来新挑战。研究人员希望该工作能启发更多学者探索可重构软机器人,并考虑将2D动作空间方法用于其他复杂控制问题,推动医疗和工业应用的发展。
Q&A
麻省理工学院的研究人员开发了什么新技术来控制软机器人?
他们开发了一种新算法,能够控制可重构软机器人动态改变形状,以完成多种任务。
DittoGym模拟器的主要功能是什么?
DittoGym用于测试控制算法在复杂任务中的表现,评估软机器人动态改变形状的能力。
该算法是如何处理软机器人形状变化的挑战的?
算法通过强化学习方法,首先学习控制相邻肌肉群,然后细化到单个肌肉的控制。
研究人员希望该技术在未来的应用领域有哪些?
研究人员希望该技术能够推动软机器人在医疗和工业中的应用。
该算法在评估任务中的表现如何?
该算法在八个评估任务中表现优异,尤其在需要多次形态变化的复杂任务中超越了其他算法。
软机器人与传统机器人有什么不同?
软机器人可以动态改变形状,而传统机器人通常有固定的关节和肢体。
