小红花·文摘
  • 首页
  • AI Tokens🪙
  • 排行榜🏆
  • 直播
  • FAQ
沉浸式翻译 immersive translate
Dify.AI
Antigravity无人机价格减半——以腕表操控取代头显

Antigravity A1无人机推出“跟随我”套装,以手表和戒指取代原FPV头显与手柄,入门价从1599美元降至799美元。无人机可自动跟随拍摄并避障,用户挥手即可调整位置,手表可预览画面并手动操控。实测显示其避障能力有限,易撞电线树枝,触屏卡顿、自动追踪启动繁琐,但机身耐用,套装含全包桨叶保护罩。

Antigravity无人机价格减半——以腕表操控取代头显

The Verge The Verge · 2026-10-20T13:00:00Z
大疆发布首款8K全景旗舰无人机DJI Avata 360

大疆推出首款8K全景无人机DJI Avata 360,配备一英寸影像传感器,支持8K/60fps视频录制、全向避障和智能跟拍功能,存储容量为42GB,支持Wi-Fi 6传输,起售价2788元。

大疆发布首款8K全景旗舰无人机DJI Avata 360

全球TMT-美通国际 全球TMT-美通国际 · 2026-03-27T05:05:47Z

本文探讨了人形机器人在运动追踪和控制方面的进展,重点介绍了BeyondMimic和UniTracker两个项目。BeyondMimic旨在解决真实环境中的运动跟踪和sim2real迁移问题,而UniTracker通过条件变分自编码器提升运动表现力和全局一致性。这些研究为人形机器人的高效控制和应用提供了新思路。

BeyondMimic——通过引导式扩散实现动作捕捉:基于Diffuse-CLoC构建扩散框架,可模仿动作、导航避障(含UniTracker的详解)

结构之法 算法之道 结构之法 算法之道 · 2025-08-28T13:29:54Z
图达通广角激光雷达灵雀W应用于中力数智多款智能机器人

灵雀W广角激光雷达由图达通提供,已应用于中力数智的多款智能机器人,具备超广视场角和高分辨率,确保精准避障,提升作业安全性与效率,并能在极端条件下稳定运行,保障全天候使用。

图达通广角激光雷达灵雀W应用于中力数智多款智能机器人

全球TMT-美通国际 全球TMT-美通国际 · 2025-08-12T04:41:32Z
搭载广和通纯视觉方案的智能割草机器人获Heimwerker五星好评

广和通的智能割草机器人在Heimwerker测评中获得五星好评,凭借纯视觉方案智能识别草坪边界和障碍物,确保在复杂光照下安全避障并提供高效导航。公司通过软硬件协同降低成本,缩短产品上市周期,助力客户快速开发。

搭载广和通纯视觉方案的智能割草机器人获Heimwerker五星好评

全球TMT-美通国际 全球TMT-美通国际 · 2025-07-10T08:52:36Z

机器之心数据服务现已上线,提供高效稳定的数据获取,简化数据爬取流程。

上交研究登Nature大子刊!可微分物理首次突破端到端无人机高速避障

机器之心 机器之心 · 2025-07-08T02:32:45Z

本研究提出了一种新架构和数据集选择,解决了轨迹规划中完整轨迹不足的问题。实验结果表明,该方法在避障任务中显著优于基线模型,实时避让能力提升了四倍。

利用流模型改善轨迹拼接

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2025-05-12T00:00:00Z

本文介绍了「七月在线」开发的NaVILA框架,旨在提升腿式机器人在视觉与语言导航中的能力。NaVILA将高级语言指令转化为中级动作,并结合低级运动策略,提高了导航效率。该框架利用真实视频数据训练,显著提升了机器人在复杂环境中的成功率,展现了广泛的应用潜力。

NaVILA——可语音交互的用于四足和人形导航与避障的VLA模型:在VLM的导航规划下,执行基于视觉的运动策略(含NaVILA和rsl_rl的源码解析)

结构之法 算法之道 结构之法 算法之道 · 2025-04-15T09:49:10Z

本研究提出了一种基于深度学习的移动机器人全球路径控制方案,旨在提高其在复杂环境中的避障能力。通过动态方程和深度学习模型优化路径规划,并设计模糊控制器纠正偏差,实验结果表明该方案显著提升了机器人的协作操作能力。

Industrial Internet Robot Collaboration System and Edge Computing Optimization

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2025-04-03T00:00:00Z

本研究提出了一种新的零-shot导航与路径生成方法,克服了大语言模型在空间路径规划中的局限性。通过数据集和评估,展示了其在复杂环境中的优越避障和路径优化能力,为多运动体协调提供了新思路。

Dynamic Path Navigation for Motion Agents Based on Large Language Model Inference

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2025-03-10T00:00:00Z

本研究提出了一种结合深度强化学习和特权学习的DPRL导航算法,显著提升了无人机在复杂环境中的自主导航和避障能力。实验结果表明,该算法在飞行效率、鲁棒性和成功率方面优于现有方法。

Vision-Based Deep Reinforcement Learning for UAV Autonomous Navigation Using Privileged Information

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2024-12-09T00:00:00Z
F1局部导航与VFF

本文介绍了使用VFF编程F1赛车的过程,目标是使赛车在地图上跟随目标并避开障碍物。通过计算吸引力和排斥力,结合这些力来确定赛车的线性和角速度。过程中遇到了一些困难,最终优化了运动参数。

F1局部导航与VFF

DEV Community DEV Community · 2024-10-27T15:35:37Z

本文介绍了基于深度强化学习的无人机避障和导航技术,提升了无人机在复杂环境中的自主飞行能力。研究涵盖多种算法和框架,旨在提高导航效率、降低碰撞风险,并实现高效的城市空中移动。实验结果表明,提出的方案在任务成功率和定位精度上表现优异。

通过深度强化学习在简化城市流中导航

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2024-09-26T00:00:00Z

本研究提出了一种基于不确定性的模型学习算法,旨在提高移动机器人在导航和避障中的安全性。该算法通过神经网络处理传感器数据,有效减少碰撞风险,并在动态环境中实现灵活的路径规划。实验结果表明,该方法在多种机器人平台上表现出色,提升了环境感知能力和决策效率。

基于不确定性自适应规划的动态障碍物回避

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2024-09-25T00:00:00Z

本文探讨了基于深度强化学习的机器人导航技术,包括避障、碰撞概率估计和动态环境适应等方法。这些技术在复杂场景中有效提高了导航的安全性和性能,展示了深度强化学习在实际应用中的潜力。

基于实体的碰撞避免的机器人导航研究:深度强化学习应用

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2024-08-26T00:00:00Z
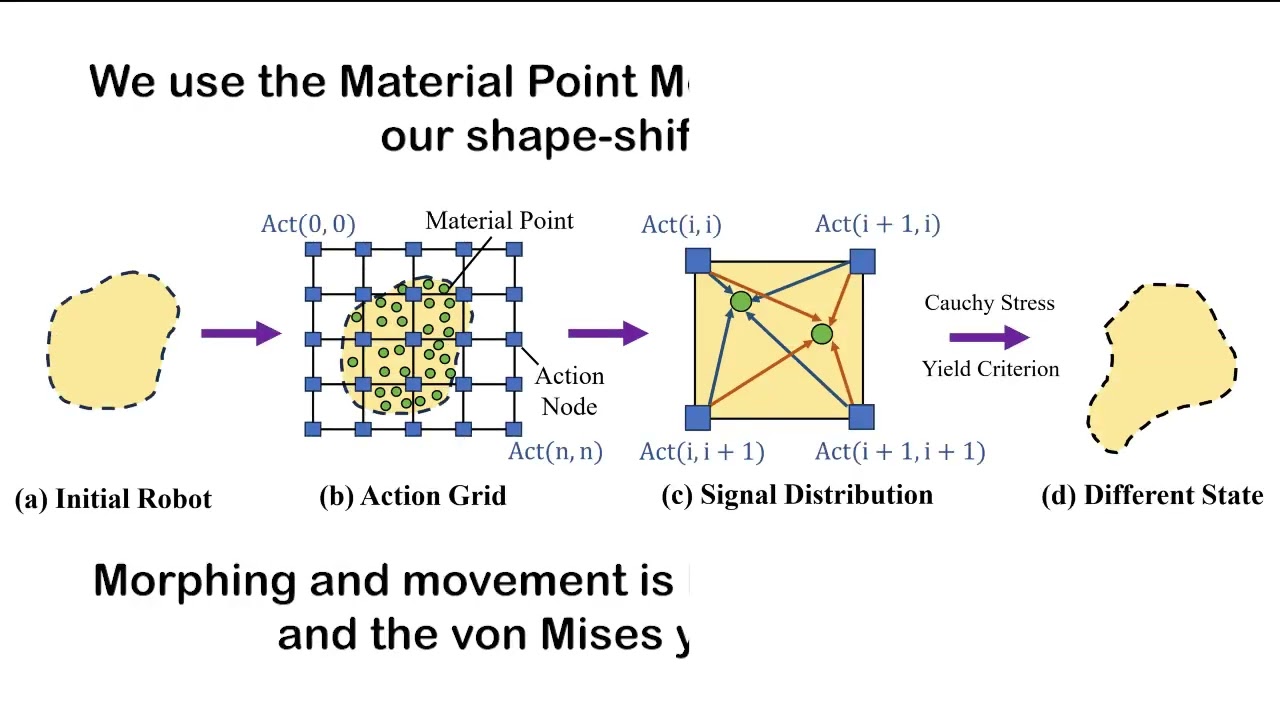
更好的控制变形软机器人的方法

麻省理工学院的研究人员开发了一种新算法,能够控制可重构软机器人动态改变形状,以完成避障和物品取回等多种任务。他们还创建了一个模拟器,测试该算法在复杂任务中的表现,展示了其在多阶段任务中的优越性,未来有望推动软机器人在医疗和工业中的应用。

更好的控制变形软机器人的方法

MIT News - Artificial intelligence MIT News - Artificial intelligence · 2024-05-10T04:00:00Z

本文研究了部分可观测马尔可夫决策过程(POMDPs)中的安全可达性目标,提出了一种基于目标约束信念空间的方法来合成有效策略。同时,探讨了在不确定参数下的分布鲁棒MDP,并提出了一种新的模糊集形式来描述不确定性空间,实验验证了其有效性。

马尔可夫决策过程下基于分布式避障特性的认证策略验证与合成

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2024-05-07T00:00:00Z

本文综述无人机感知与自主飞行技术,涵盖多微型飞行器协同动作捕捉、学习型导航滤波器、ICA声源探测、模仿学习避障、卷积网络端到端避撞、MAV检测、多任务故障分类、单目SLAM导航以及麦克风阵列声源定位与跟踪。

多旋翼飞行器定位的主动推进噪声整形

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2024-02-27T00:00:00Z

本文提出了一种两步架构,结合监督学习和强化学习处理动态避障任务。第一步使用循环神经网络估计障碍物碰撞风险,解决非线性障碍物移动问题。第二步将碰撞风险估计值纳入强化学习智能体的观察空间,提高环境感知能力。实验证明该方法可提升智能体奖励性能一倍,减少碰撞次数。

两步式动态避障

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2023-11-28T00:00:00Z

该研究使用深度强化学习控制无人机群,提供重放缓冲区来改善性能,并实现了对邻居机器人和障碍物交互的注意机制。在模拟环境中可实现32架机器人并达到80%的障碍物密度,在实际物理环境中可实现8架机器人并达到20%的障碍物密度,可零-shot地转移到真实的无人机上。

多智能体强化学习下的动态避障无人机路径规划

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2023-10-25T00:00:00Z
  • <<
  • <
  • 1 (current)
  • 2
  • >
  • >>
👤 个人中心
在公众号发送验证码完成验证
登录验证
在本设备完成一次验证即可继续使用

完成下面两步后,将自动完成登录并继续当前操作。

1 关注公众号
小红花技术领袖公众号二维码
小红花技术领袖
如果当前 App 无法识别二维码,请在微信搜索并关注该公众号
2 发送验证码
在公众号对话中发送下面 4 位验证码
小红花技术领袖俱乐部
小红花·文摘:汇聚分发优质内容
小红花技术领袖俱乐部
Copyright © 2021-
粤ICP备2022094092号-1
公众号 小红花技术领袖俱乐部公众号二维码
视频号 小红花技术领袖俱乐部视频号二维码