

文章描绘了一个未来社会,人工智能作为“安全管家”监控和管理个人思想与行为,干预不当言论和行为,确保个体遵循社会规范,甚至影响梦境和阅读选择,反映出对个人自由的压制和思想的严格控制。
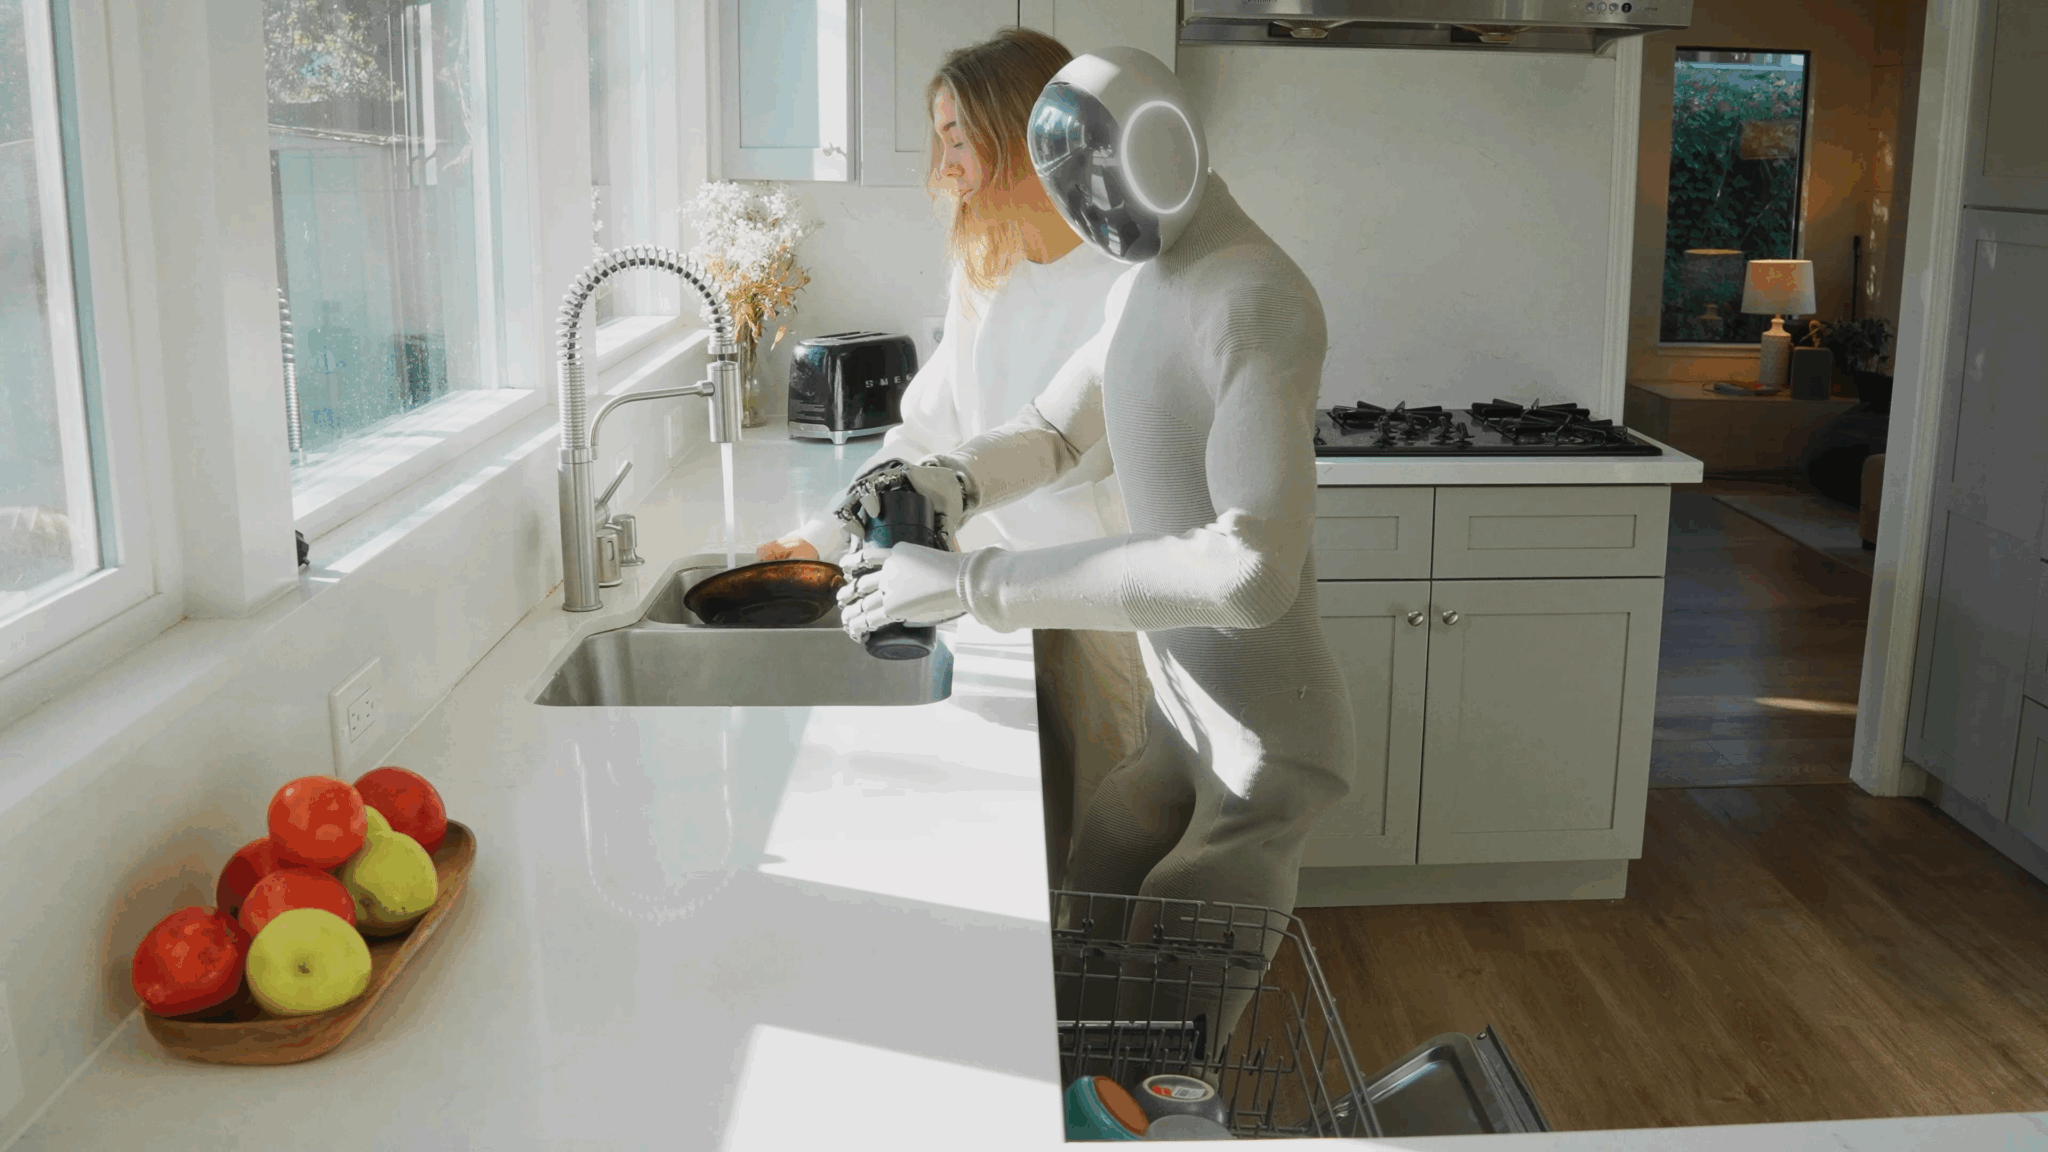
1X Technologies创始人Bernt Børnich认为,机器人应通过相互学习社会规范和价值观。该公司开发的自主类人机器人NEO,旨在安全、经济地完成家务,提高人类生产力,让人们专注于更有意义的活动。
本研究提出了一种新方法,通过混合奖励权重,将法律/安全规范与社会规范结合,以促进强化学习中的价值对齐。实验结果表明,该方法有效激励代理遵守规范,发现的价值对齐政策优于单独使用规范。
本书由Sree Krishna Seelam撰写,旨在激励感到受限的人。通过五个变革习惯,鼓励读者打破常规,追求真实和有意义的生活。每章介绍一个习惯,挑战传统标准,促进自我发现与成长。
本研究针对ChatGPT在日常生活中应用的伦理与社会规范进行探讨,填补了相关领域的研究空白。通过对111名参与者的在线调查和38名专家的访谈,评价了ChatGPT在实践中的伦理合规性,发现透明度和偏见等问题是其伦理关切的主要障碍。研究结果为理解人工智能伦理提供了六个重要方面的初步见解。
1955年,美国汽车事故导致37000人死亡,福特推出安全带,但仅有2%的顾客选择升级。社会规范阻碍了改变,直到2000年代使用率才超过80%。历史教训表明,风险常常被低估,许多看似不可能的事情最终成为现实。
本研究针对机器在物理和社会背景下缺乏规范理解和推理的gap,通过提出EgoNormia数据集,包含1853个以自我为中心的人际互动视频,评估视觉语言模型(VLMs)的规范推理能力。研究发现,当前最先进的VLMs在规范理解方面表现薄弱,最高得分仅为45%,而人类评分达到92%。
本研究提出了一种多模态数据集,旨在展示现实生活中的规范与非规范行为,以帮助儿童学习社会原则。该数据集可用于训练遵循社会规范的人工智能系统,具有重要的应用价值。
人工智能(AI)不仅是技术进步,更是思维和创新的转变。它通过数据分析提升决策效率,改善用户体验,推动各行业如医疗、金融、教育和制造业的变革。AI重塑社会规范,挑战传统工作方式,促使我们关注透明度和责任问题,成为适应快速变化环境的必要条件。
本文探讨了代理决策中忽视他人影响导致的社会规范问题,提出了RAWL-E方法,运用罗尔斯伦理学的公平原则,以促进社会福利和公平性。研究表明,采用RAWL-E的代理在社会福利和基本体验上优于未采用该伦理学的代理。
本研究提出了“ClarityEthic”方法,旨在提高大型语言模型在道德判断中的可靠性和可解释性。通过对比学习识别适用的社会规范,该方法提升了道德判断的准确性和解释能力。实验结果表明,该方法优于现有技术,并获得积极反馈,显示出改善伦理行为的潜力。
本研究探讨了大语言模型(LLM)群体中社会规范的动态,解决了AI代理在互动中如何自发形成共享规范的问题。通过模拟互动,发现全球认可的社会规范能够自发产生,并揭示了即使个体无偏见,强烈的集体偏见也可以出现。此外,当少数致力于新规范的LLM群体达到临界规模时,能够有效推动社会变革。这表明AI系统能够在没有明确编程的情况下自主发展规范,具有重要的应用价值。
本研究解决了大型语言模型(LLMs)与社会价值观和规范不一致的问题。我们提出了SocialGaze,一个多步骤提示框架,促使语言模型从不同角度理解社会情境,从而更好地判断社会接受度。实验结果表明,该方法与人类判断的对齐度提高了多达11个F1点,揭示了LLMs在归责上的偏见和相关性。
本研究探讨了大型语言模型(LLMs)在不同角色下对社会规范的理解差异。结果表明,角色影响LLMs对文化规范的解读,受欢迎的角色更能准确理解社会规范,揭示了社会偏见对文化解读的影响。
本研究解决了自动驾驶游戏中缺乏明确行为规范的问题,探索了大型语言模型(LLMs)在理解和建模社会规范方面的应用。通过设计提示和利用LLMs进行实验,我们发现LLM代理在不同驾驶场景中能够有效处理动态环境,并在面临潜在碰撞时采取保守的驾驶策略,显示出其在智能交通系统中的重要潜力。
OpenAI呼吁人们不要与ChatGPT等机器人建立情感联系,担心扭曲社会规范。OpenAI正在监测互动并调整系统,担心人们过度依赖AI而不与现实人建立健康社交关系。
移动机器人在拥挤环境中的导航依赖于社会规范。研究提出了多种基于深度强化学习的方法,以提高机器人与人类互动的安全性和效率。这些方法通过训练社交行为、运动预测和控制模块,优化导航策略,减少碰撞并提升泛化能力,使机器人能够在复杂环境中自主导航。
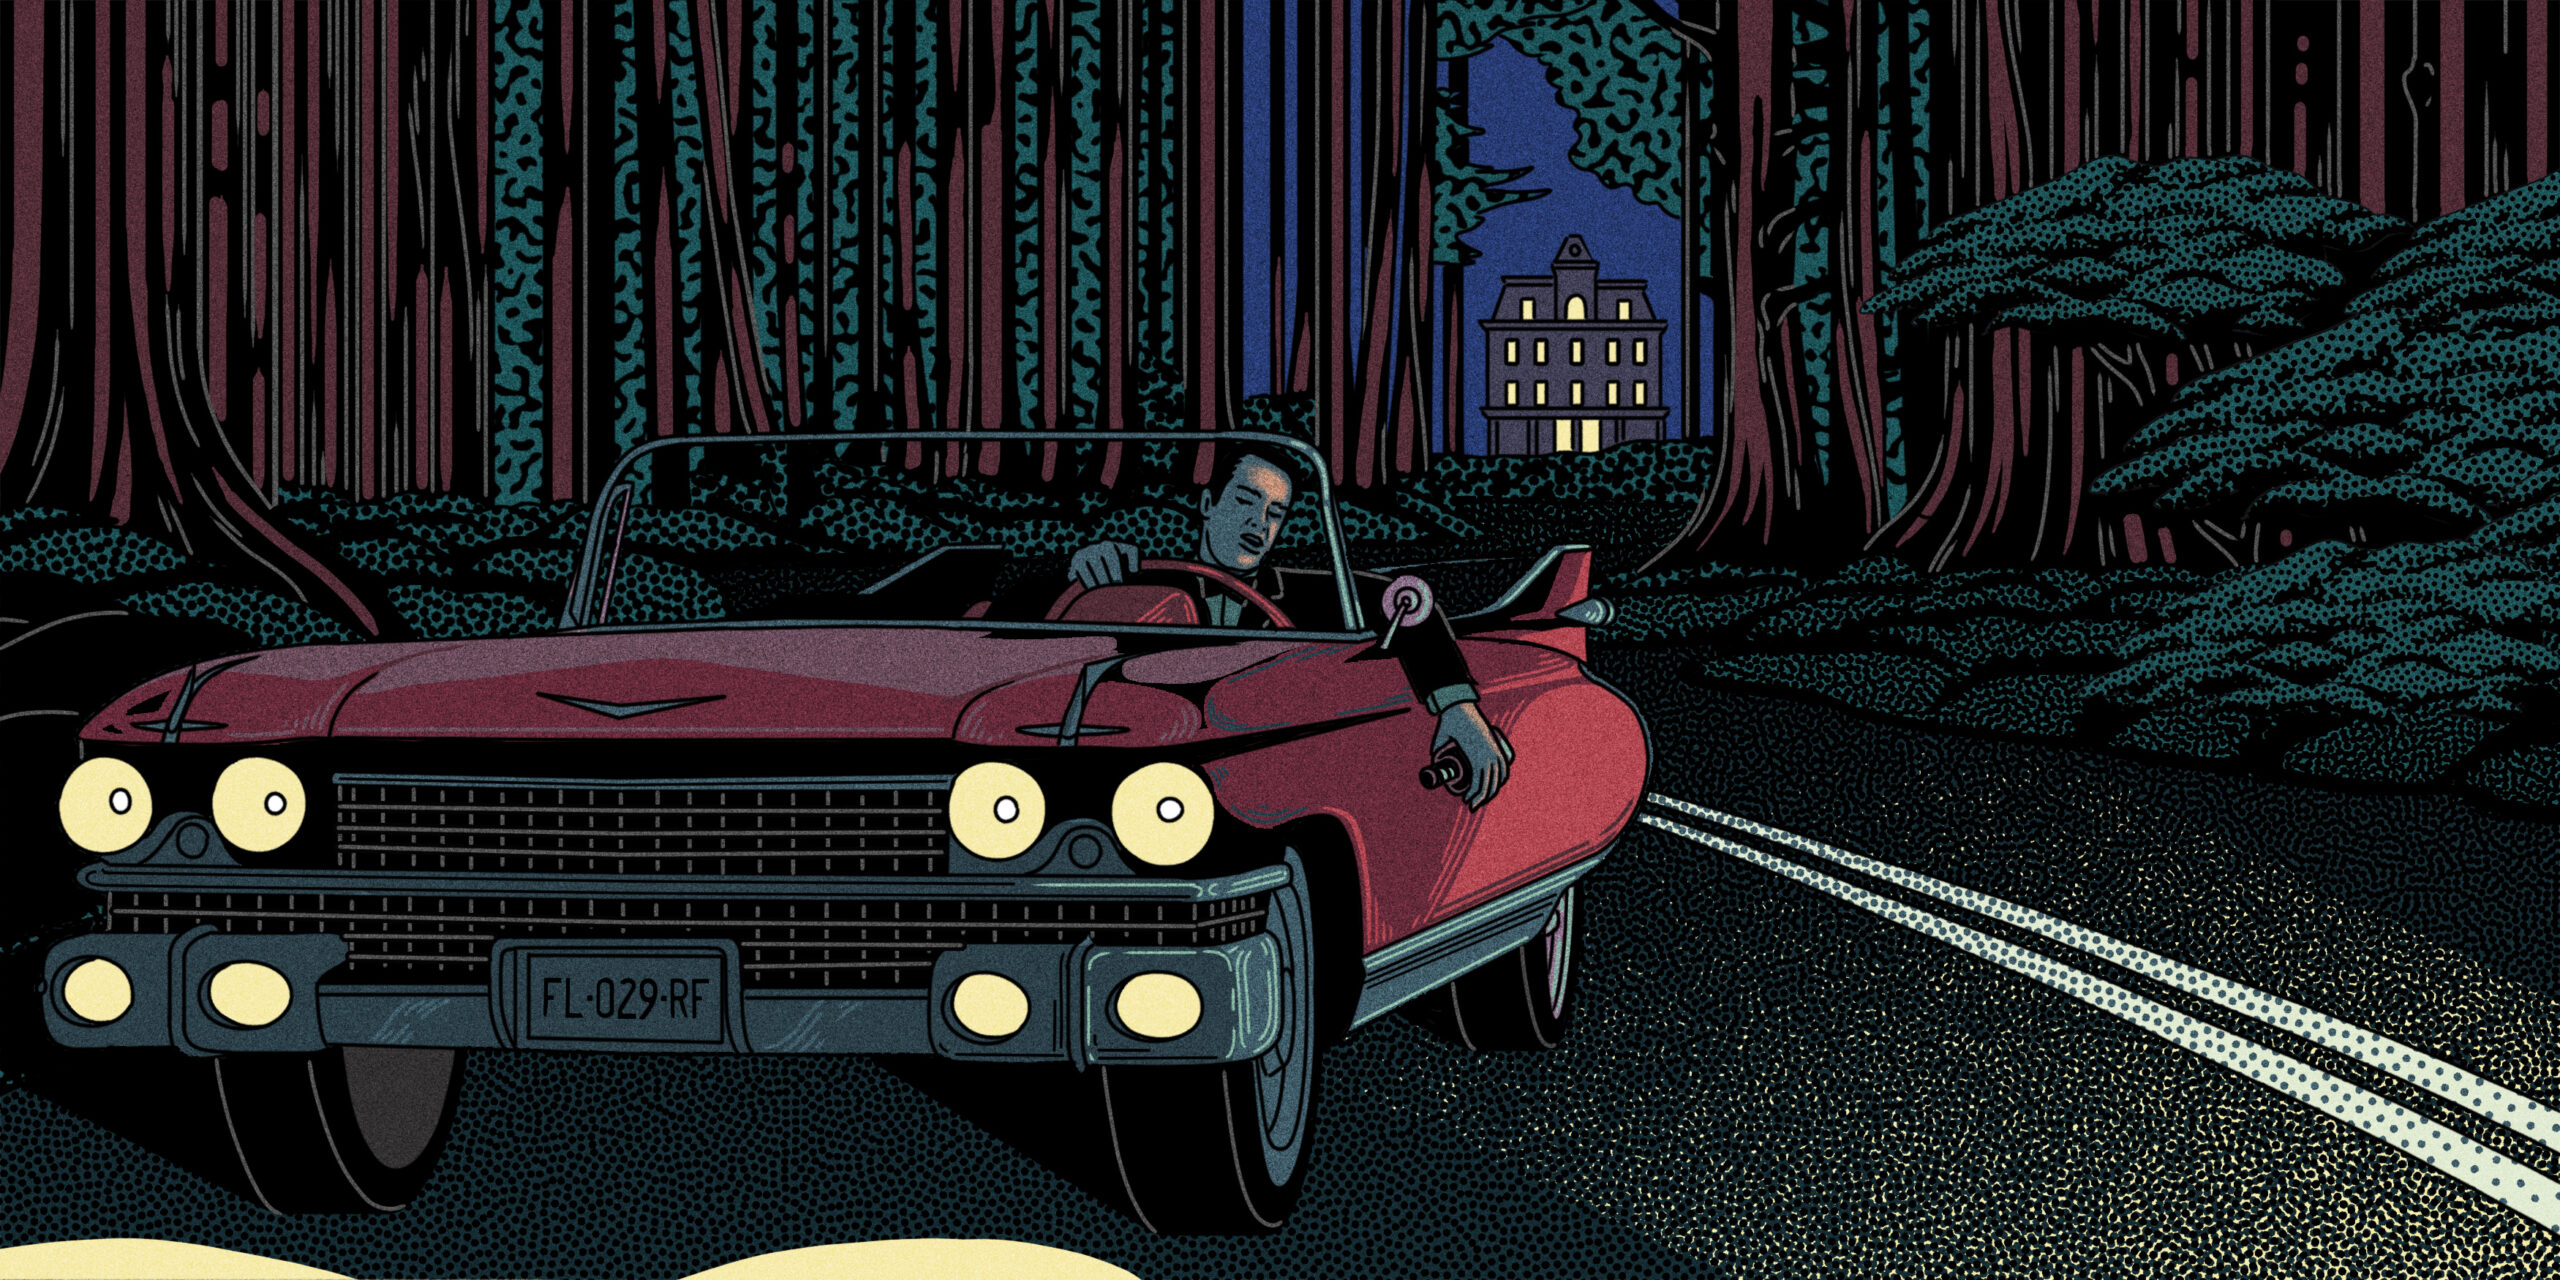
解决酒后驾驶问题依赖于威慑和社会规范的改变。通过加强执法和提高惩罚,社会对酒后驾驶的污名化降低,事故发生率显著减少。教育宣传和法律制裁共同作用,使人们意识到酒后驾驶的危害,改变行为,最终降低社会接受度,形成良性循环。
酒后驾驶的减少得益于惩罚力度的提高和执法的加强。政府和社会组织通过广泛的教育活动改变了公众对酒后驾驶的看法,使其不再被接受。尽管酒后驾驶仍然是公共威胁,但提高检测率和惩罚力度促使许多人自觉避免这种行为,形成了更严格的社会规范。
本研究探讨了自主移动机器人在公共空间中遵循社会规范的导航方法。通过课程学习提升强化学习的泛化性能,使用多模态感知学习分析社交机器人导航决策,结果表明多模态学习优于单模态学习。研究还开源了相关代码,以促进未来研究。
完成下面两步后,将自动完成登录并继续当前操作。