小红花·文摘
  • 首页
  • AI Tokens🪙
  • 排行榜🏆
  • 直播
  • FAQ
沉浸式翻译 immersive translate
Dify.AI
NVIDIA研究突破推动先进机器人运动

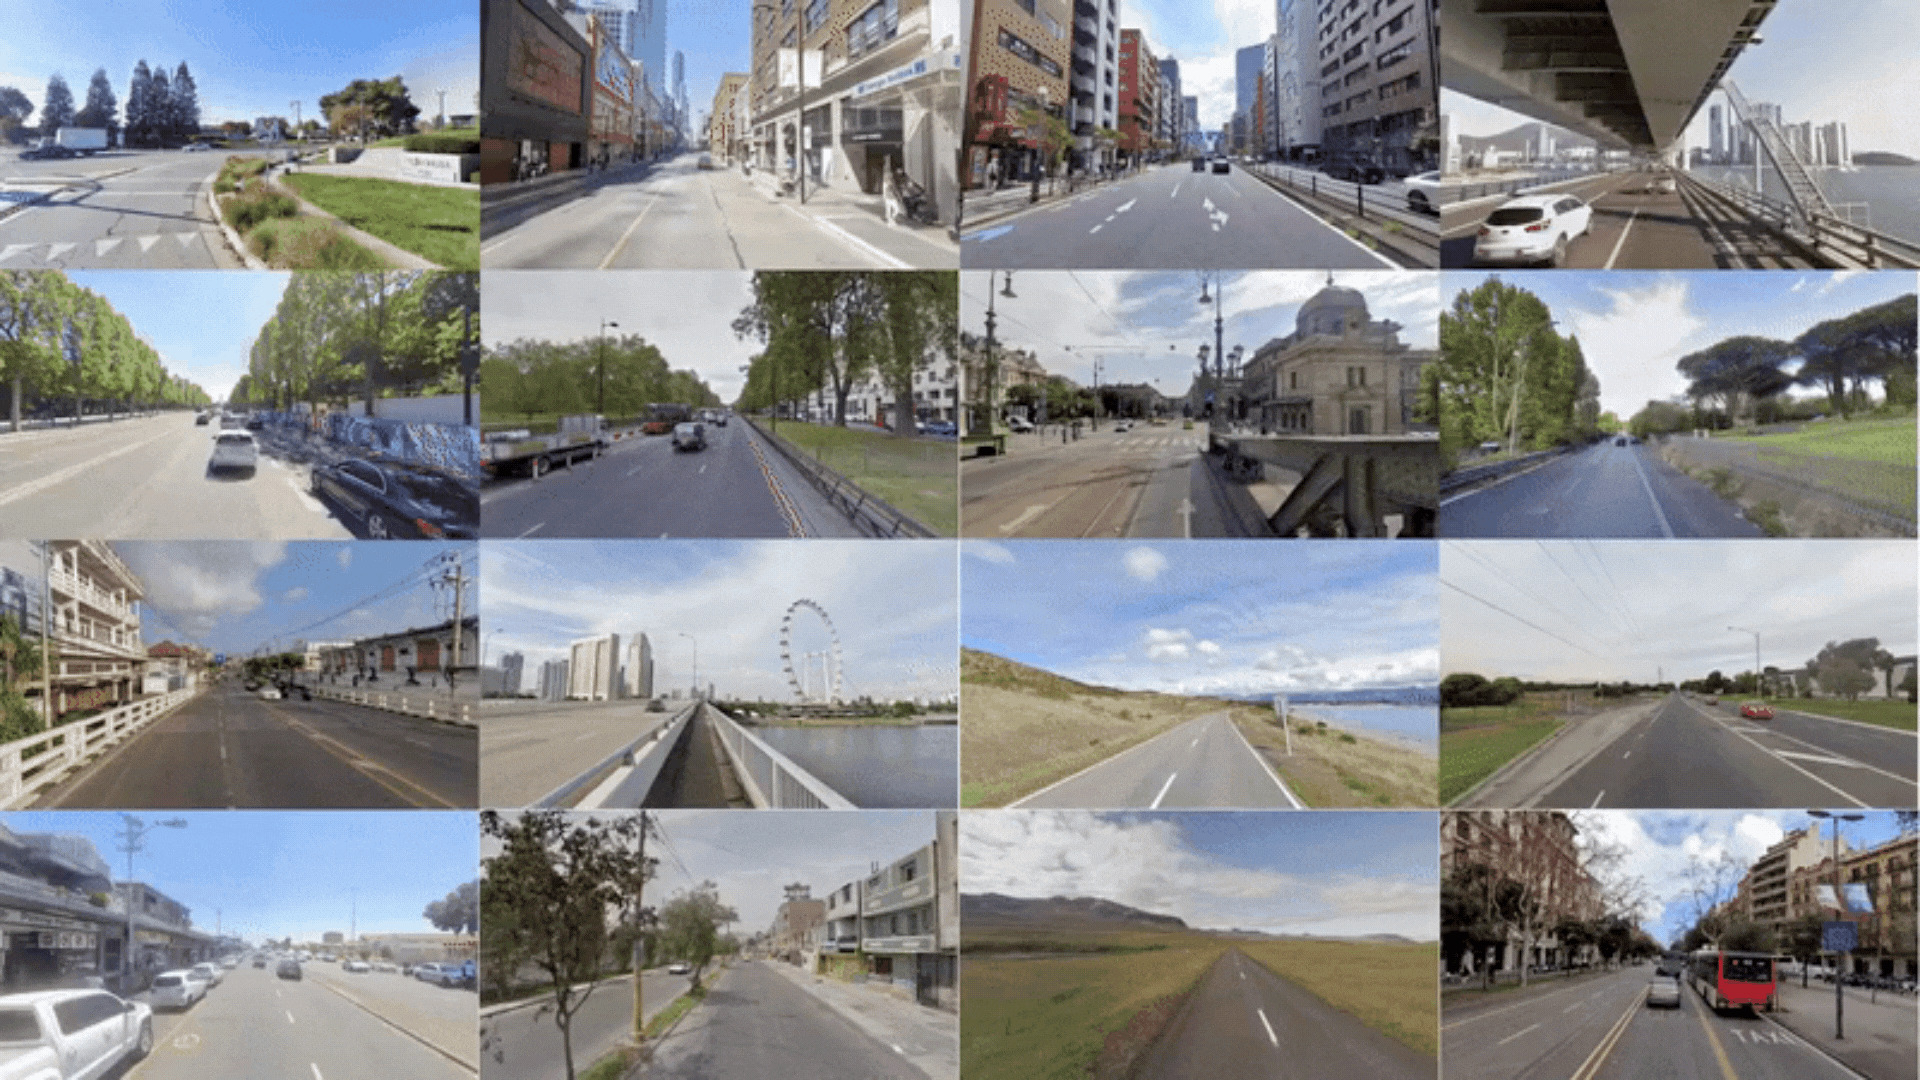
NVIDIA在亚特兰大国际机器人与自动化会议上展示了其在生成AI、仿真和自主操作方面的研究突破。这些创新将推动自主车辆和类人机器人的发展,提升安全性和控制能力,主要研究包括生成4D驾驶场景、实时感知故障监测和人机交互政策调整,旨在改善机器人学习和应用的可靠性。

NVIDIA研究突破推动先进机器人运动

NVIDIA Blog NVIDIA Blog · 2025-05-19T15:00:53Z

本研究针对自主车辆在识别稀有故障模式时的挑战,提出利用生成和可解释的人工智能技术,生成多样化的环境图像和自然语言描述,以提高AV系统的安全性和可靠性。

Identification: Using Adversarially Guided Diffusion Models to Identify Rare Fault Modes in Autonomous Vehicle Perception Systems

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2025-04-24T00:00:00Z

本研究提出了一种混合经典-量子深度学习模型(HCQ-DL),旨在提高自主车辆感知模块在对抗攻击下的鲁棒性。HCQ-DL在PGD攻击中保持85%的准确率,显著优于传统模型,有效解决了交通标志分类中的错误问题。

Quantum Computing Supported Adversarial Attack-Resilient Autonomous Vehicle Perception Module for Traffic Sign Classification

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2025-04-17T00:00:00Z

本研究提出了一种将知识图谱与传感器系统结合的方法,解决自主车辆在推断障碍物材质属性方面的不足。该方法显著提升了自主车辆的障碍管理能力,改善了应急制动和变道的表现,具有广泛的应用潜力。

Knowledge Graphs as World Models for Semantic Material-Aware Obstacle Handling in Autonomous Vehicles

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2025-03-27T00:00:00Z

本研究提出了一种新方法,解决自主车辆与人类互动中的透明性和可解释性问题。通过加权学习奖励指标,提升了代理的因果推理能力,实验结果在真实驾驶数据集上表现优异。

Causal Explanations and Reward Feature Learning for Generating Vehicle Agent Behavior Interactions

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2025-03-18T00:00:00Z

本研究提出了一种基于图优化的空间-时间轨迹规划方法,旨在解决自主车辆在复杂城市环境中实时规划安全轨迹的问题。该方法通过构建语义空间-时间图,快速生成可行轨迹,并在实验中验证了其在复杂公共道路场景中的实时处理能力。

Real-time Spatio-Temporal Trajectory Planning and Semantic Graph Optimization for Autonomous Vehicles

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2025-02-25T00:00:00Z

本研究提出了一种结合强化学习与自适应正交频分复用(OFDM)技术的方法,以应对自主车辆中毫米波通信和传感的动态性与不确定性。该方法有效建立稳定的通信链路,精确估计周围物体的速度,显著改善通信性能和感知精度,具有实际应用潜力。

Joint Adaptive OFDM and Reinforcement Learning Design for Autonomous Vehicles: Leveraging Update Cycles

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2024-12-24T00:00:00Z

本文解决了机器人应用中事件驱动视觉和尖峰神经网络数据集缺乏多样性的问题。通过eWiz库和eCARLA-scenes合成数据集,提供了多样化的光流预测环境数据,为自主车辆导航奠定基础。

eCARLA Scenes: A Synthetic Dataset for Event-Driven Optical Flow Prediction

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2024-12-12T00:00:00Z

本研究提出了一种名为ADAV的实时防御方法,针对自主车辆物体检测中的物体消失对抗补丁攻击。该方法利用前一帧的上下文信息,判断当前帧与参考帧的输出一致性,有效识别潜在对抗补丁,展现出低延迟处理能力和良好的实际应用表现。

A Real-Time Defense Against Object Vanishing Adversarial Patch Attacks for Object Detection in Autonomous Vehicles

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2024-12-09T00:00:00Z

本研究提出了doScenes数据集,旨在解决自主车辆如何有效整合人类指令的问题。该数据集结合多模态传感器数据与自然语言指令,为人机协作导航开发新策略奠定基础。

doScenes: An Autonomous Driving Dataset with Natural Language Instructions for Human Interaction and Vision-Language Navigation

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2024-12-08T00:00:00Z

本文提出了一种新颖的依赖感知任务调度策略,结合马尔可夫决策过程和基于扩散的强化学习算法,实时调度无人机辅助的自主车辆任务,有效缩短任务完成时间。

Dependency-Aware Task Scheduling for CAVs Based on Diffusion Reinforcement Learning

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2024-11-27T00:00:00Z

本文探讨了一种对抗性强化学习算法,以增强自主车辆对网络物理攻击的鲁棒性。研究分析了攻击者与车辆的互动,提出了基于强化学习的自动化网络防御代理,并评估其在不同攻击策略下的表现。通过深度学习技术,展示了多智能体强化学习在网络防御中的潜力,并提出了未来研究方向。

探索强化学习在自主军事车辆事件响应中的应用

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2024-10-28T00:00:00Z

本文提出了一种新型自监督单目深度估计框架,利用反向循环模型和信息蒸馏策略,在KITTI基准测试中表现优异。研究了如何运用语义结构指导几何表示学习,提出了基于预训练语义分割网络的架构,克服动态对象的语义偏差。该方法在多个数据集上验证了其高精度和泛化性能,适用于自主车辆环境分析等关键应用。

基于知识蒸馏的结构中心鲁棒单目深度估计

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2024-10-09T00:00:00Z

该论文提出了一种基于博弈论的交通模型,旨在优化自主车辆的决策和控制系统。通过动态游戏分解和TrafficSim模拟,生成真实的交通场景,从而提高自主驾驶的安全性和有效性。此外,研究还引入了基于条件扩散模型的交通生成技术,利用历史数据生成边界情况,以评估自主车辆的安全性。最后,介绍了CtRL-Sim方法,能够生成多样且逼真的安全关键场景。

TrafficGamer:用于安全关键场景的可靠和灵活的交通仿真与博弈论预言机

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2024-08-28T00:00:00Z

本文介绍了一种基于CaRINA2架构的自主车辆导航系统,具备障碍物检测和交通标志识别功能,并在CARLA挑战赛中获胜。该系统采用模块化设计,结合深度学习和逆强化学习,提升了规划性能。研究探讨了各组件对整体性能的影响,并提出了新的训练方法和行为预测方案,推动了自动驾驶技术的发展。

PRIBOOT: 提升驾驶仿真的新型数据驱动专家

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2024-06-12T00:00:00Z

本文介绍了一种自我监督的图像学习方法,旨在训练自主车辆在不同条件下安全穿越地形。通过生成自我监督的地形标签和使用分类算法,结合视觉表征进行评估,提升了导航性能。此外,研究提出了语义区域绘图和视频稳定方法,验证了在室内环境中服务机器人导航的有效性。

利用以自我的视角的视频和自动化注释策略学习语义可行性

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2024-06-05T00:00:00Z

本文探讨了自主车辆与人类驾驶员的互动,提出了一种行为模型以编码驾驶员意图,并设计了基于贝叶斯滤波器的控制器来处理不确定性。研究评估了该模型在真实世界和模拟环境中的轨迹预测能力,结果表明算法能够在各种交通条件下安全完成强制合并任务。此外,文章讨论了可解释人工智能在自主驾驶中的应用,强调透明度和用户理解的重要性。

可解释的船舶避碰人工智能:解码决策过程和行为意图

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2024-05-15T00:00:00Z

本文探讨了多智能体强化学习(MARL)在连接和自主车辆系统中的应用,提出了安全保护平行体系结构和基于GCN-Transformer的空间-时间编码器,以提高复杂驾驶情况下的安全性和效率。实验结果表明,该方法显著提升了系统的安全性和效率。

具有控制理论安全保证的动态网络桥接的多智能体强化学习

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2024-04-02T00:00:00Z

本文介绍了基于毫米波雷达的技术进展,包括无监督学习算法、高分辨率雷达点云、3D重建方法DiffSBR、生成LiDAR数据的模型及CRUW3D数据集。这些研究展示了毫米波雷达在物体感知、地图构建和实时跟踪中的应用潜力。

通过高效的跨模态扩散模型实现密集准确的雷达感知

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2024-03-13T00:00:00Z

本文评述了数字孪生在自主车辆工业中的应用,强调了数据收集、实时分析和模拟能力的重要性,以提高性能和可靠性。同时,探讨了数字孪生的技术挑战和中心技术,并对不同方法进行了对比分析。最后,讨论了数字孪生在自主车辆行业中的应用挑战和限制。

基于人工智能的数字孪生及其在网络安全中的应用综述

BriefGPT - AI 论文速递 BriefGPT - AI 论文速递 · 2023-11-02T00:00:00Z
  • <<
  • <
  • 1 (current)
  • 2
  • >
  • >>
👤 个人中心
在公众号发送验证码完成验证
登录验证
在本设备完成一次验证即可继续使用

完成下面两步后,将自动完成登录并继续当前操作。

1 关注公众号
小红花技术领袖公众号二维码
小红花技术领袖
如果当前 App 无法识别二维码,请在微信搜索并关注该公众号
2 发送验证码
在公众号对话中发送下面 4 位验证码
小红花技术领袖俱乐部
小红花·文摘:汇聚分发优质内容
小红花技术领袖俱乐部
Copyright © 2021-
粤ICP备2022094092号-1
公众号 小红花技术领袖俱乐部公众号二维码
视频号 小红花技术领袖俱乐部视频号二维码